Test terrain LeBonRobot · TerraMow V1000 Protocole v1.0
Un cerveau remarquable, un châssis plus ordinaire
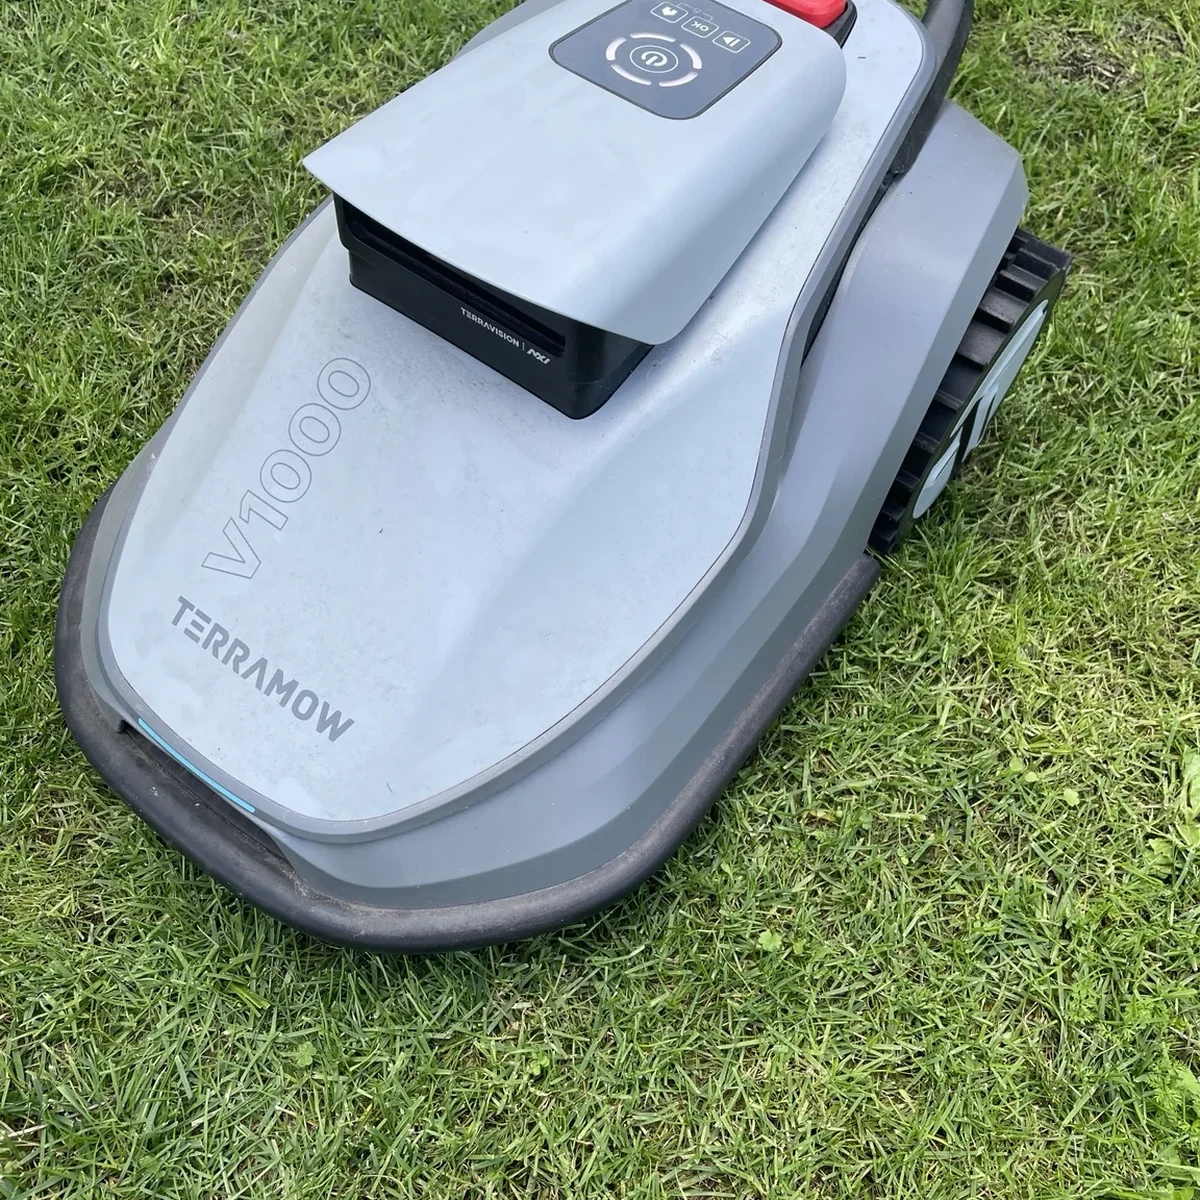
Le V1000 fait ce que peu de robots sans fil réussissent aussi simplement : il découvre seul la pelouse, construit sa carte et travaille sans antenne RTK. Après deux semaines de test, sa vision est clairement son grand point fort. Ses principales limites sont ailleurs : dans la mécanique.
Par Florian Grassaud2 semaines de test terrainMis à jour le 14 septembre 2026
TerraVision 2.0 · triple caméraAuto-cartographie1 200 m² · surface recommandéePas de tonte dans l’obscurité
203 mmlargeur de coupeFABRICANT
25–75 mmhauteur électriqueFABRICANT
18°pente max annoncéeFABRICANT
11,9 kgmesuré · 11,8 annoncéMESURÉ LEBONROBOT
Décision d’achat
À quel jardin s’adresse vraiment le V1000 ?
Le chiffre de surface ne suffit pas : ici, la configuration du terrain compte davantage que le nombre de mètres carrés.
Très pertinent si
Votre jardin est plat à modérément pentu, comporte des arbres ou des bâtiments, et vous voulez éviter câble périphérique et antenne RTK. Sa cartographie autonome et son évitement d’obstacles sont ses arguments les plus solides.
À regarder ailleurs si
Vous avez de fortes pentes, un sol franchement cassant ou meuble, beaucoup de bordures verticales à finir au ras, ou un besoin réel de tondre dans l’obscurité.
Jardin test ≈500 m²1 200 m² · recommandé fabricant18° max · fabricantSous un arbre · validé terrain
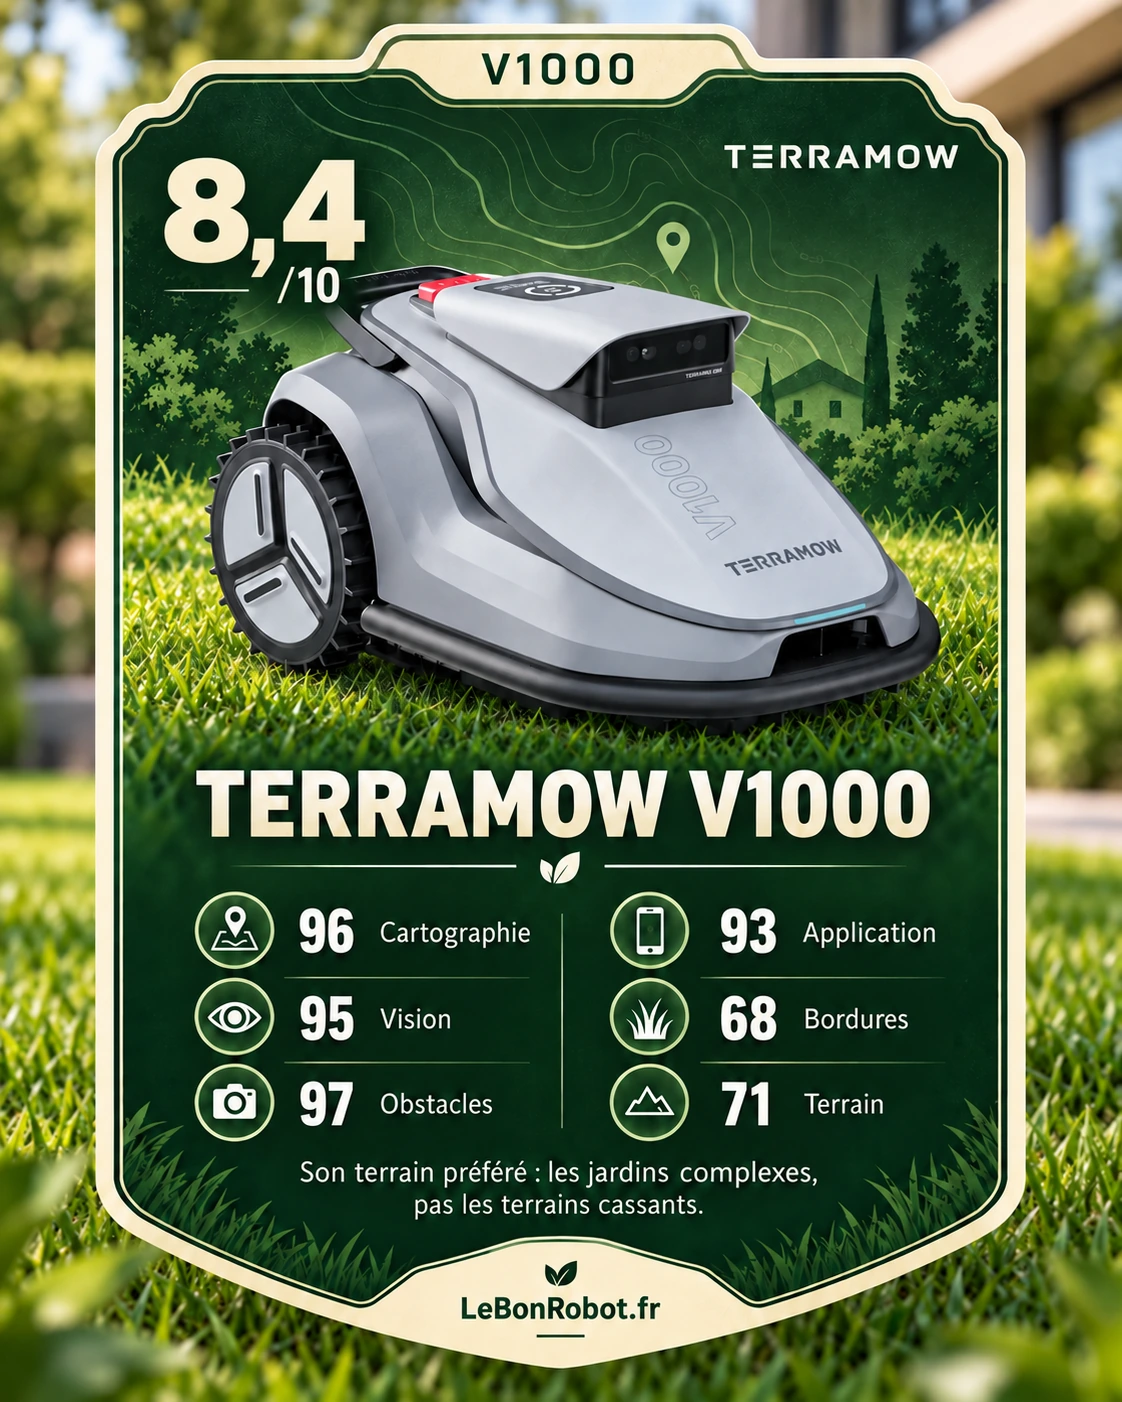
Le profil du V1000 en un coup d’œil. Note globale : 8,4/10 · complétude pondérée 96,2 %. Les mesures et le protocole complet sont détaillés juste après. · Repères cliquables : accès direct aux essais.Comment lire la note ?
La note 8,4/10 provient d’une grille fixe de 28 critères, convertis en points puis pondérés selon leur importance à l’achat.
Calcul : Σ(note × coefficient) ÷ Σ coefficients notés, avec ×3 pour les critères critiques, ×2 pour les importants et ×1 pour les secondaires.
La moyenne pondérée est affichée à 8,4/10 après arrondi. L’autonomie repose sur un cycle batterie suivi de 100 à 10 %, jusqu’au retour automatique pour batterie faible. Seuls le bruit instrumenté et l’herbe humide restent hors calcul : 51 points de coefficient sur 53 sont notés, soit 96,2 %. Les sept critères critiques sont documentés et notés.
Les six valeurs sur 100 sont des indices éditoriaux de profil : elles résument les forces et faiblesses, mais ne sont ni des mesures instrumentales ni des composantes du 8,4/10. Voir la méthode de notation complète.
Verdict en une minute
La vision n’est pas le compromis principal. Le terrain, lui, en reste un.
Au départ, c’est précisément l’absence d’antenne qui ressemble au pari le plus risqué. Les robots sans fil les plus rassurants sur le papier multiplient souvent les repères externes. TerraMow choisit l’inverse : trois caméras, de la vision et beaucoup de logiciel. Après deux semaines, ce qui semblait être son principal point d’interrogation est finalement devenu son meilleur argument.
Sur une pelouse visuellement lisible, le V1000 est l’un des robots les plus simples que j’aie mis en route : aucune antenne, aucun câble périphérique et aucune conduite manuelle du contour pour obtenir la première carte. Là où le produit devient réellement convaincant, c’est que cette simplicité n’est pas payée par une navigation approximative.
Je l’ai surtout mis à l’épreuve là où une fiche constructeur ne suffit plus : petits obstacles, bordures verticales, bruit, rendement réel et fonctionnement sous un arbre. C’est précisément sur ces points que son profil apparaît : excellent pour comprendre le jardin, beaucoup moins exceptionnel pour toucher physiquement tous ses bords.
Navigation restée opérationnelle sous l’arbre testé, sans dépendre d’une réception satellite.
Application très complète et réglage électrique de hauteur.
Les limites
≈11 cm d’herbe au mur ; 11–12 cm autour d’un tronc.
Petit galet avant à surveiller sur gravier, trous et terrain cassant ; je n’ai pas obtenu de blocage net sur mon propre terrain.
18° maximum annoncé : ce n’est pas un robot de forte pente.
La vision a besoin de lumière : pas de tonte nocturne.
Les données qui font la différence
Six chiffres que je ne tire pas de la fiche technique
MESURÉ LEBONROBOT
15/15évitements réussis sur 5 objets × 3 passages
4,5–8 cmdistance de réaction selon l’obstacle
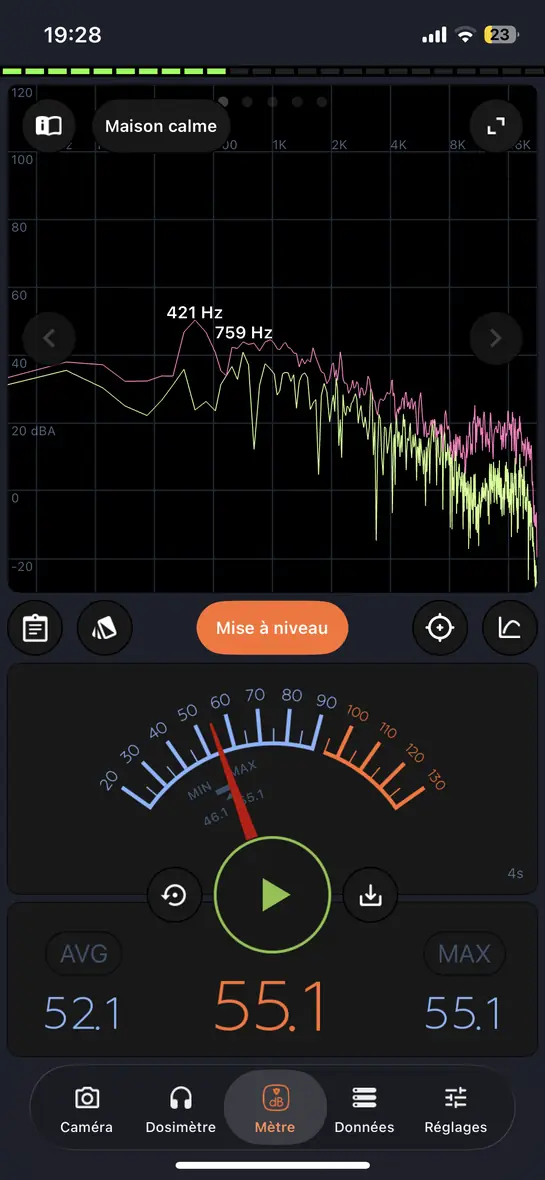
52,1 dB(A)*relevé smartphone indicatif à 1 m
68,3–90,3 m²/hrendement observé selon la complexité de la zone
266,1 m²sur une même charge jusqu’au retour batterie faible à 10 %
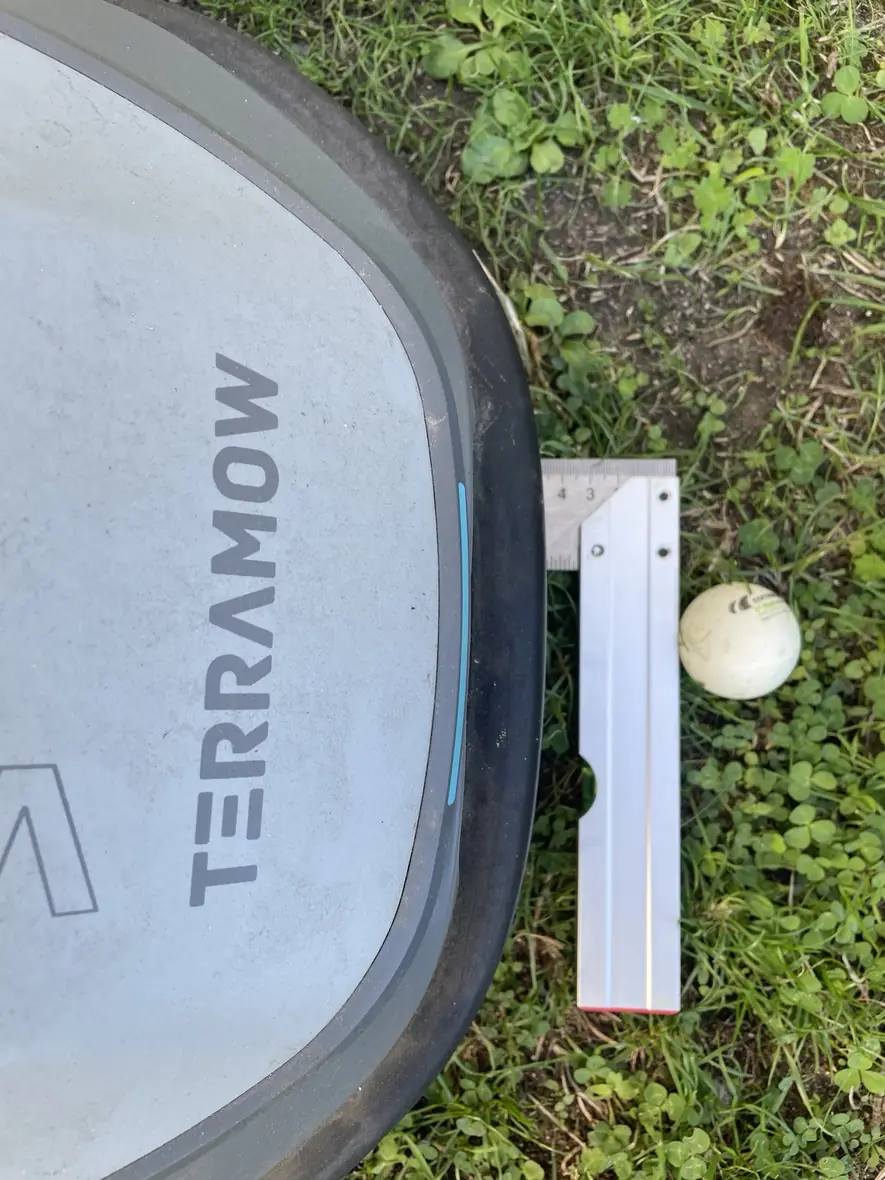
≈11 cmbande résiduelle contre un mur vertical
* Relevé réalisé avec une application smartphone non étalonnée. Les essais externes consultés publient environ 54 à 66 dB selon leur protocole ; ce chiffre n’est donc pas traité comme une mesure acoustique de référence.
Pourquoi ces mesures comptent : elles décrivent ce que la fiche constructeur ne dit pas. Un robot peut annoncer 1 200 m² et pourtant être excellent ou pénible selon ses bordures, ses obstacles et son terrain. C’est là que j’essaie de départager les machines.
Méthode de test
Le protocole avant le verdict
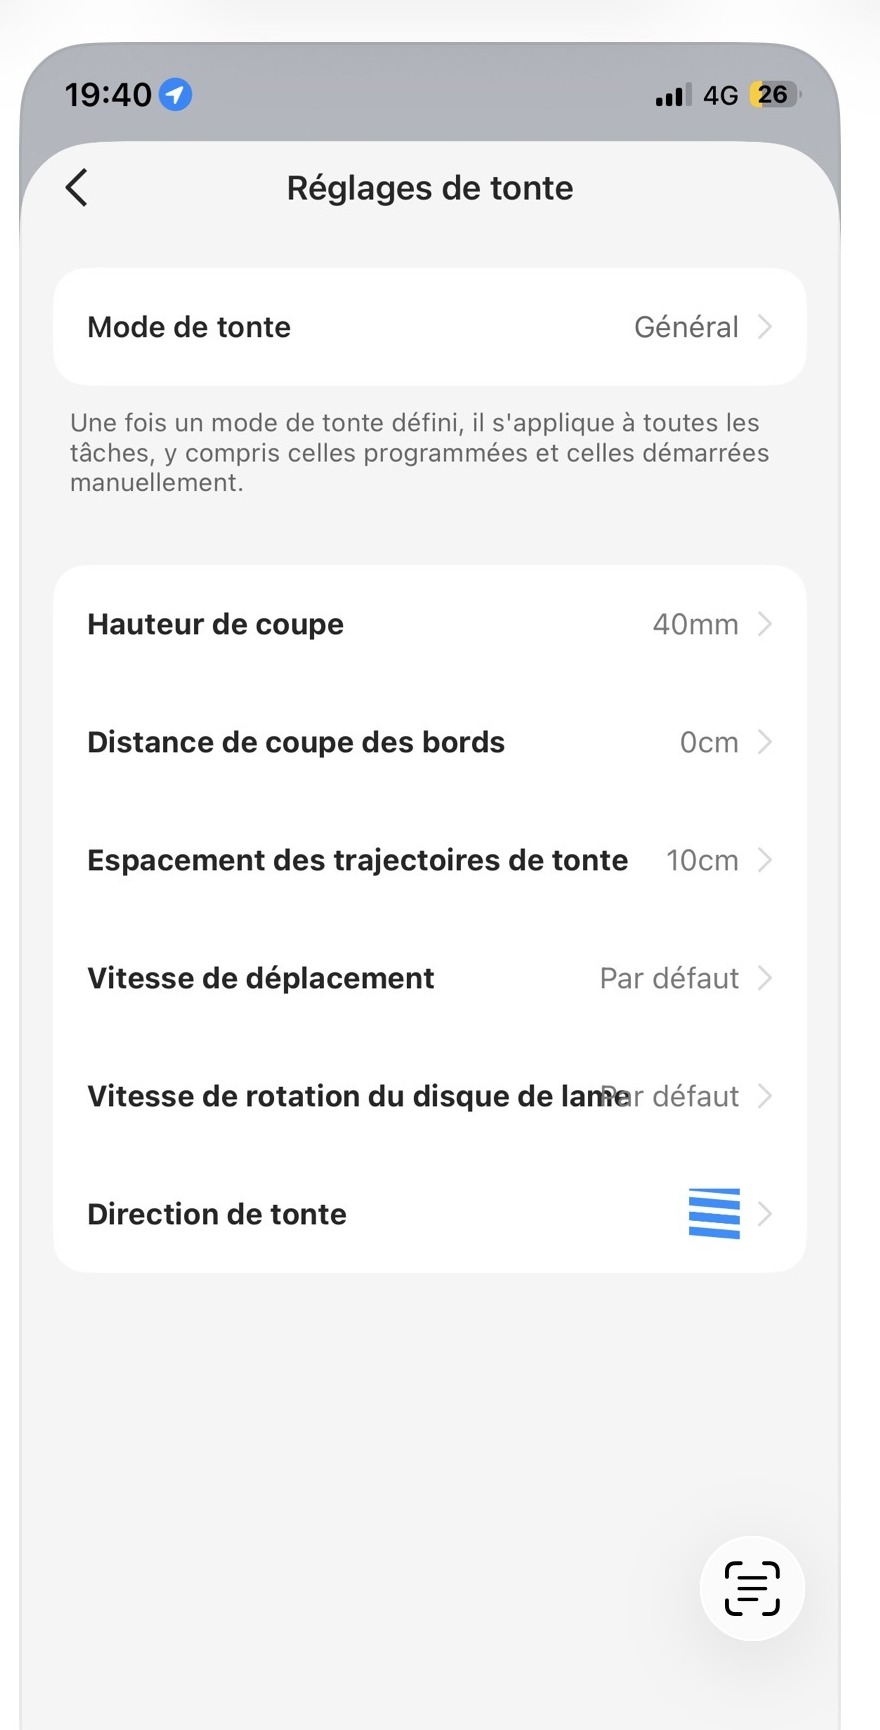
Le V1000 a été utilisé pendant deux semaines sur une pelouse d’environ 500 m² avec arbres, bordures franches et pente modérée. Pour le premier cycle de référence : herbe sèche, hauteur de coupe 40 mm, mode Général, espacement des trajectoires 10 cm, distance de coupe des bords 0 cm et vitesses par défaut. Un second cycle de rendement a ensuite été réalisé sur une zone plus favorable. Enfin, l’autonomie a été suivie sur un cycle batterie complet de 100 à 10 %. Ce cycle était volontairement mixte : deux passages sur la partie la plus complexe du jardin et un passage sur la zone plus favorable. Le robot a été laissé travailler jusqu’au déclenchement automatique du retour pour batterie faible, puis la recharge a été chronométrée jusqu’à 100 %. Pour le protocole obstacles, la capture de réglage utilisée pendant l’essai affiche la sensibilité de détection sur « Par défaut ».
Version du test : protocole v1.0 · test initial de 2 semaines.
4 outilsmètre, chrono, pesée, application de mesure sonore
Notation LeBonRobot
Une grille fixe pour tous les robots
La note globale repose sur les mêmes 28 critères pour chaque robot tondeuse. Le niveau qualitatif affiché dans les fiches est converti selon une échelle fixe : Référence 10 · Excellent 9,5 · Très bon 8,5 · Bon 7,5 · Correct 6,5 · Moyen 5,5 · Faible 4 · Très faible 2 · Échec 0.
×3 — CritiquesCartographie · Navigation · Qualité de coupe · Couverture · Bordures · Obstacles · Autonomie
Calcul : Σ (note du critère × coefficient) ÷ Σ coefficients notés. Un critère insuffisamment documenté est marqué « à compléter » et n’entre pas temporairement dans le calcul ; le taux de complétude pondéré est alors publié avec la note.
Origine des notes : priorité aux mesures et observations LeBonRobot. Un critère peut aussi s’appuyer sur une fonction vérifiée dans le produit ou sur une donnée externe documentée lorsque je ne peux pas la mesurer proprement ; le texte le signale alors explicitement. Si le niveau de preuve me paraît insuffisant, le critère reste non noté.
V1000 : 427,5 ÷ 51 → 8,4/10 après arrondi51/53 du poids du protocole sont notés, soit 96,2 %. Les sept critères critiques sont documentés et notés ; seuls le bruit instrumenté et le comportement sur herbe humide restent hors calcul.
Transparence : l’exemplaire a été fourni par TerraMow pour test. La marque n’intervient pas dans le verdict et n’a pas de droit de validation éditoriale sur cette page.
Journal de terrain
Ce que les deux premières semaines changent dans mon avis
Jour 0 Déballage
Le garage est déjà dans le carton
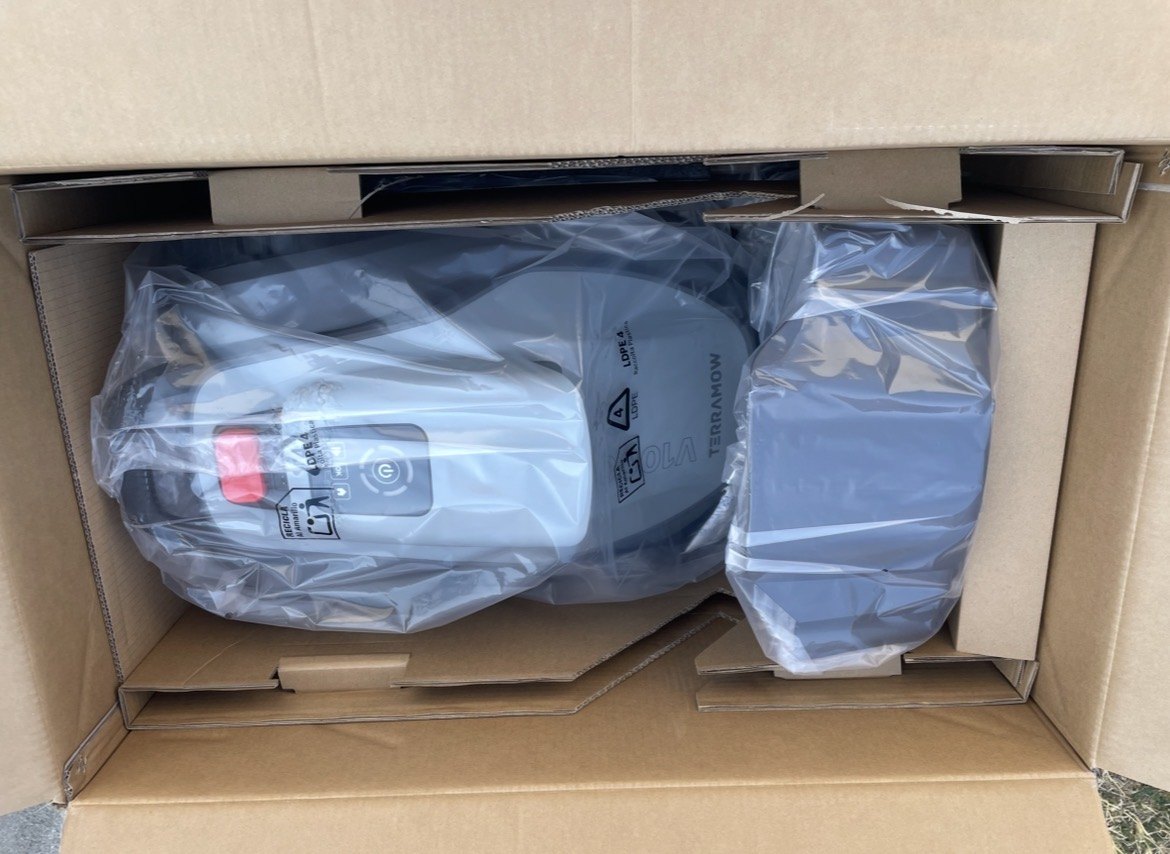
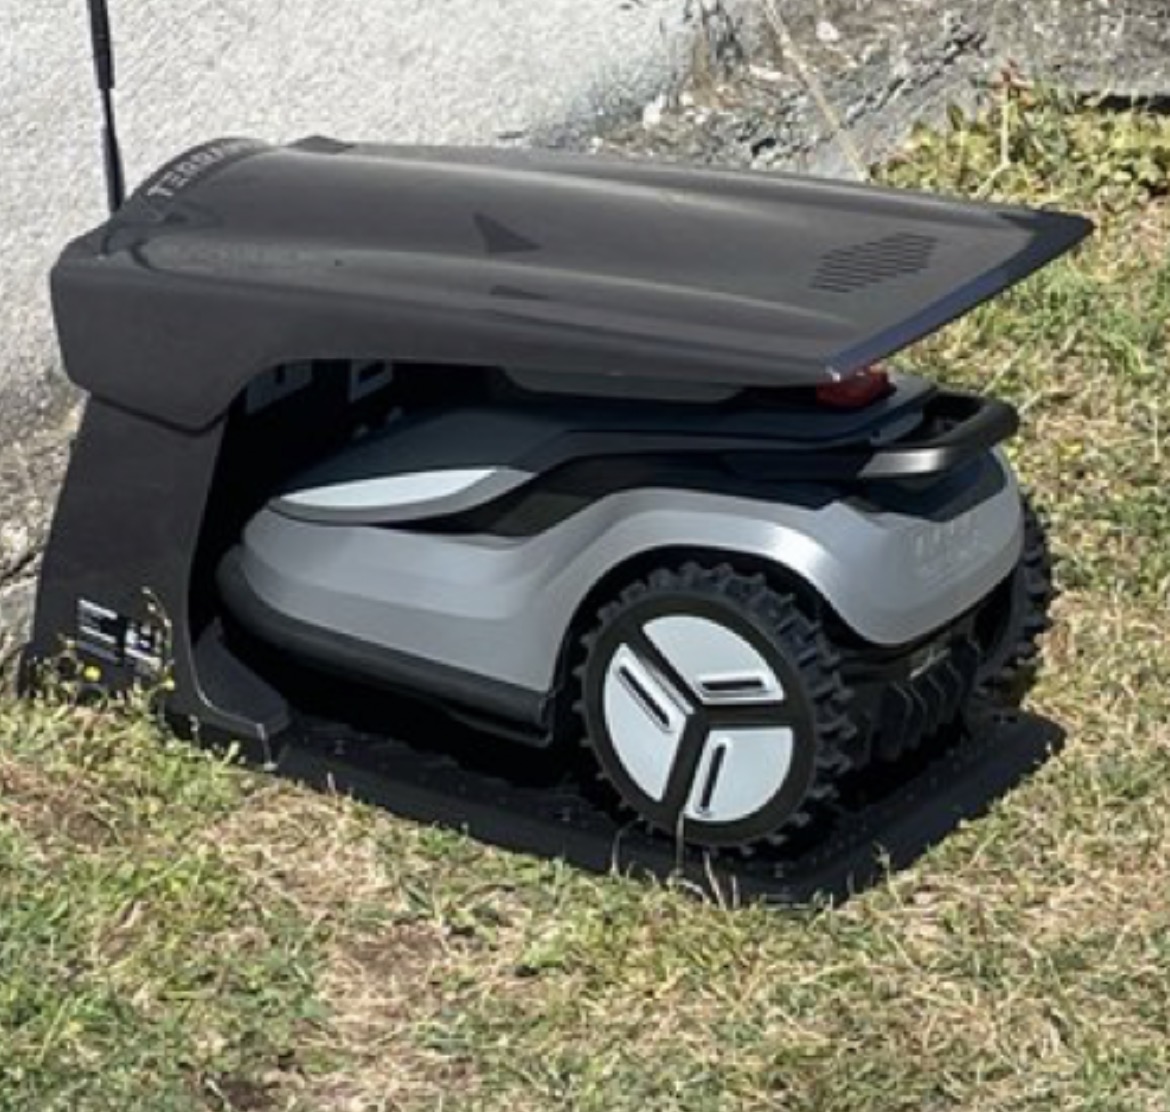
Le toit de station et neuf lames de rechange sont inclus. Je mesure 11,9 kg, contre 11,8 kg annoncés ; la poignée arrière facilite le transport.
Le robot et la station arrivent séparés et bien calés dans le carton.
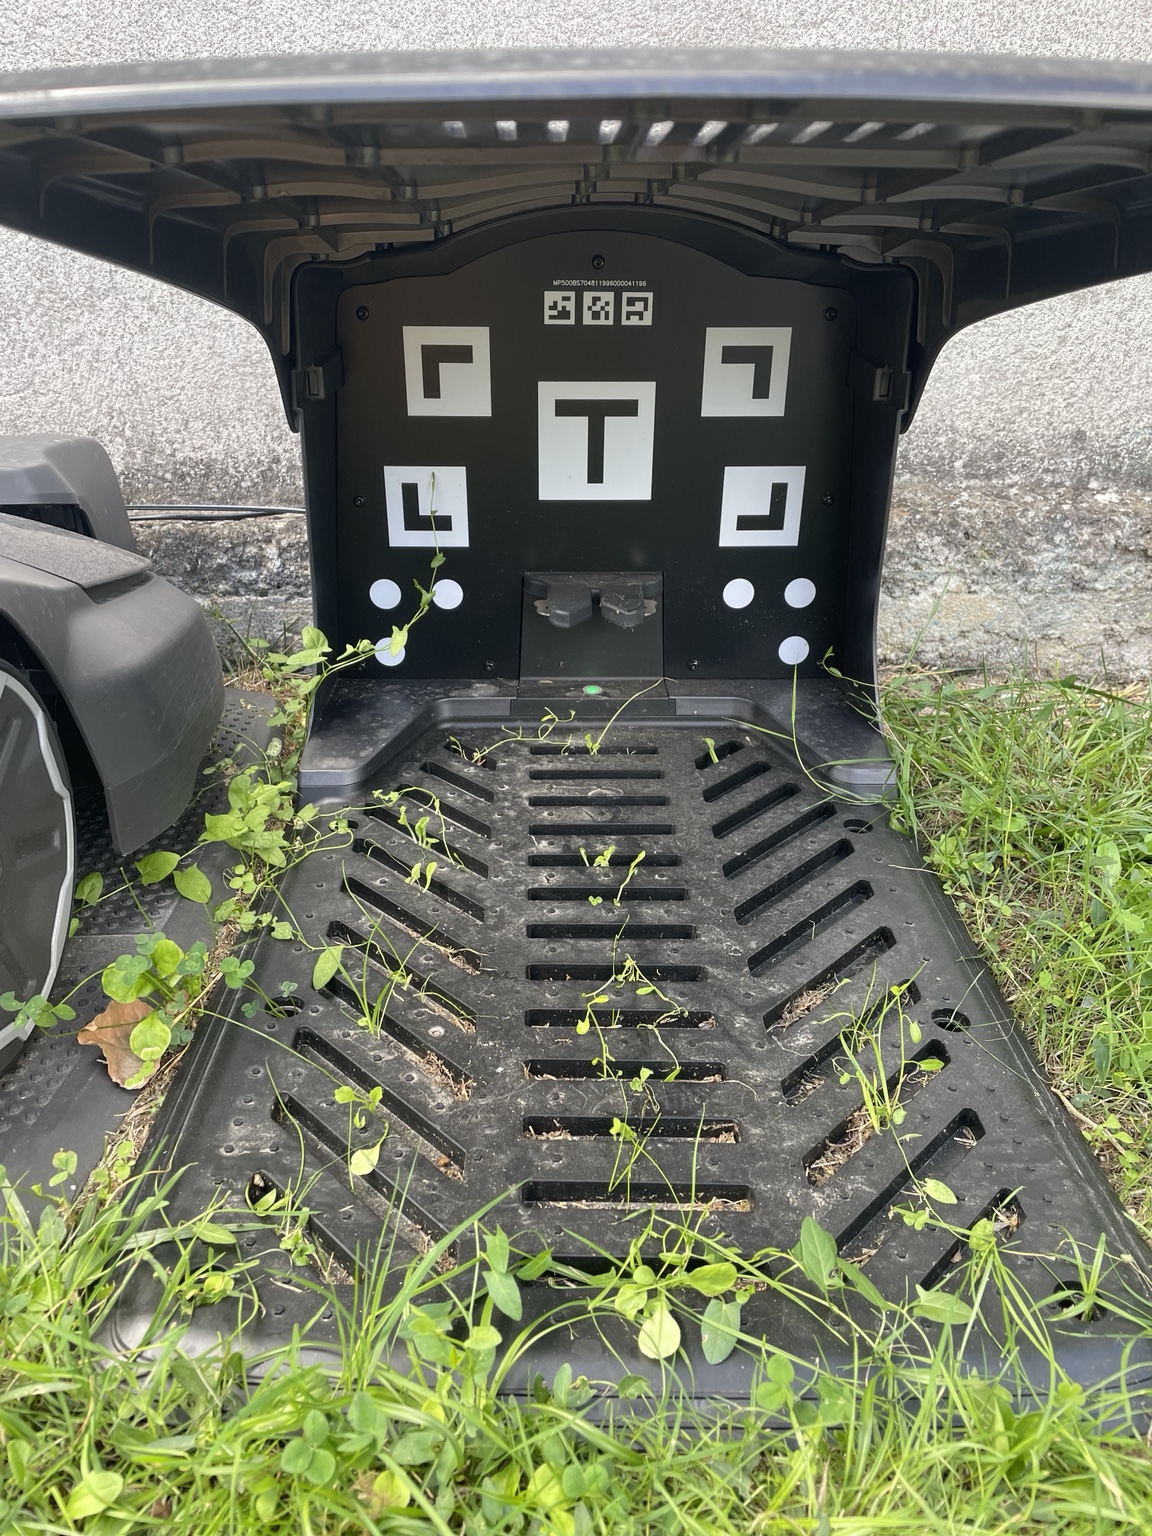
Intérieur de la station de charge : marqueurs noir et blanc, zone d’accostage et rampe réelle une fois la base installée dans l’herbe.
La photo montre la zone d’accostage réelle. Les marqueurs noir et blanc restent visibles sans que je leur attribue un rôle technique non documenté. Après deux semaines dehors, quelques repousses gagnent déjà la rampe : la base mérite un entretien minimal.
Jour 1 Cartographie
Je lance, il explore
Sans câble ni antenne, le V1000 crée seul la première carte de ma zone de référence ; je n’ai pas eu à conduire manuellement le contour.
Jour 2 Tonte
Des lignes propres, une allure volontairement posée
Les lignes sont nettes et les demi-tours progressifs : le V1000 privilégie la régularité à la vitesse brute.
Jour 4 Obstacles
Je sors le mètre
Cinq objets, trois passages chacun : 15 évitements sur 15, avec une réaction mesurée entre 4,5 et 8 cm selon l’objet.
Jour 7 Bordures
Le logiciel rencontre sa limite mécanique
Les bordures affleurantes sont bien gérées ; face à un obstacle vertical, la géométrie du disque laisse une bande résiduelle.
Jour 14 Bilan
La vision devient le vrai argument
Sous un arbre qui perturbe un système satellite, le V1000 poursuit sa tonte : c’est là que son architecture par vision devient un avantage concret.
Suivi longue durée
Mis à jour uniquement si le produit change
Test initial · 2 semaines d’usage réel
Le journal n’évoluera qu’après un changement vérifié susceptible d’affecter le verdict : firmware, autonomie, batterie, bordures ou fiabilité.
FirmwareBorduresAutonomieBatterieFiabilité
Cartographie automatique
Je préfère corriger 5 % d’une carte que dessiner 100 % du jardin
La meilleure technologie est parfois celle que l’on finit par oublier. Une fois la première carte créée, je n’ai pas eu à surveiller en permanence la position du robot ni à me demander s’il avait perdu son repère. Le système devient intéressant précisément quand il cesse de réclamer de l’attention.
La force du V1000 est de reconnaître lui-même la pelouse. Sur une séparation nette — pavé, terrasse, massif, différence de texture — la première carte arrive vite et sans conduite manuelle. Ensuite, je garde la main : zones interdites, chemins, séparation des zones, limites et stratégie de bordure.
Cette logique est plus efficace qu’un robot qui exige de dessiner chaque mètre du terrain à la télécommande. Le travail humain se concentre sur les exceptions.
Point important : les mises à jour ont progressivement renforcé l’édition de carte, les zones, les bordures segmentées et la stabilité du mapping. Le V1000 de 2026 n’est plus exactement le même produit logiciel qu’au lancement.
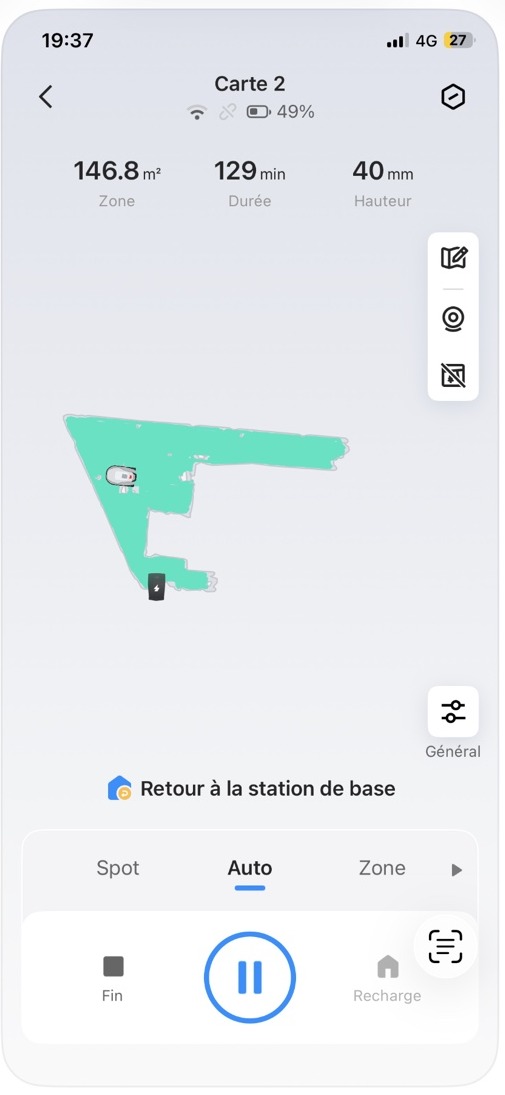
Session réelle sur la zone de référence : 146,8 m² affichés, 129 min, hauteur de coupe de 40 mm et 49 % de batterie restante après un départ à 100 %.
Cartographie assistée par le logiciel
La carte ne se limite pas à un contour figé
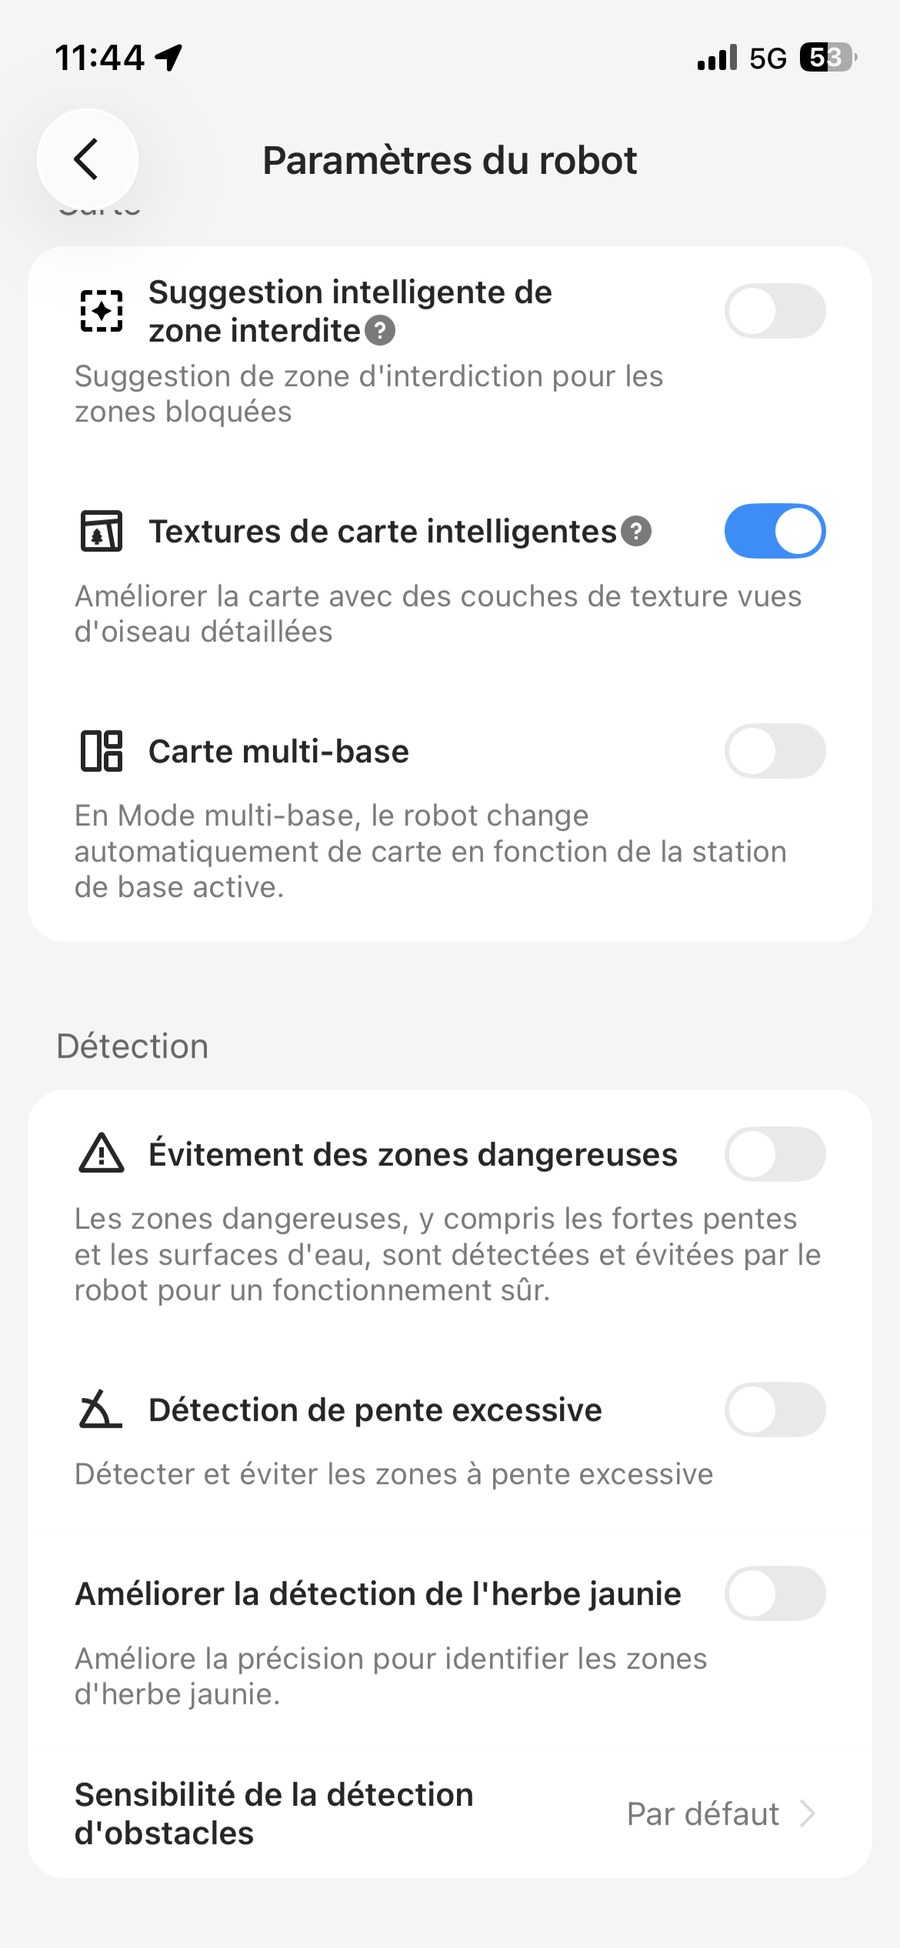
L’application expose plusieurs fonctions qui vont au-delà du simple dessin de la zone : suggestion intelligente de zone interdite, textures de carte intelligentes et carte multi-base. Sur la capture ci-dessous, les textures intelligentes sont activées ; les deux autres options sont présentes mais désactivées.
Je les traite ici comme des capacités logicielles visibles, pas comme des performances validées par mon protocole : leur intérêt réel dépendra du terrain et mérite un suivi sur la durée.
L’application propose des couches et aides cartographiques supplémentaires. Sur cette capture, « Textures de carte intelligentes » est activé.
À retenir : TerraMow fait évoluer la carte comme un objet logiciel. Je distingue toutefois la présence de ces options de leur efficacité réelle, qui n’a pas été mesurée ici.
Qualité de tonte & rendement
Il tond proprement, mais il ne cherche pas le record de vitesse
Le V1000 propose 25 à 75 mm de hauteur électrique, quatre espacements de trajectoire de 8 à 14 cm et plusieurs vitesses de déplacement et de disque. Sur mon premier cycle de référence, je garde 40 mm de hauteur et 10 cm entre les lignes. J’ai ensuite relancé un cycle sur une zone plus favorable pour vérifier si le faible rendement initial venait du robot ou de la géométrie du jardin. Voir le demi-tour en vidéo.
Deux cycles instrumentés MESURÉ LEBONROBOT
68,3 à 90,3 m²/h : le jardin change fortement le rendement
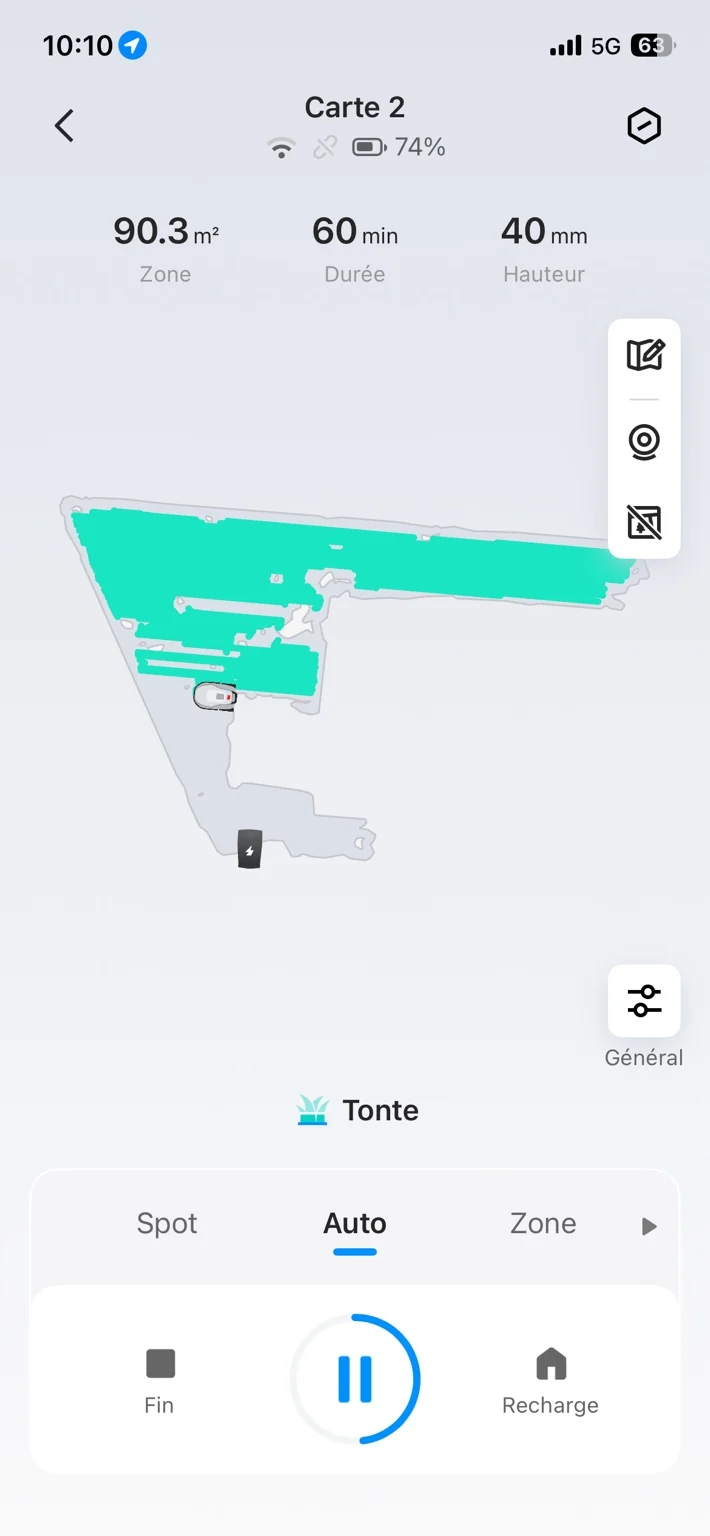
68,3 m²/hpremier cycle, zone plus complexe
90,3 m²/hsecond cycle, zone favorable
+32 %écart de débit entre les deux sessions
49 %batterie restante après 129 min sur le premier cycle parti de 100 %
Session
Surface
Durée
Rendement
Batterie
Premier cycle · zone plus complexe
146,8 m²
129 min
68,3 m²/h
100 → 49 %
Second cycle · zone favorable
90,3 m²
60 min
90,3 m²/h
100 → 74 %
Premier cycle · zone plus complexe
Surface146,8 m²
Durée129 min
Rendement68,3 m²/h
Batterie100 → 49 %
Second cycle · zone favorable
Surface90,3 m²
Durée60 min
Rendement90,3 m²/h
Batterie100 → 74 %
Ces deux sessions montrent surtout que le V1000 n’a pas un rendement unique : il passe de 68,3 m²/h sur la zone la plus complexe à 90,3 m²/h sur la zone favorable, soit environ +32 %. Elles décrivent le rendement selon la géométrie du jardin. L’autonomie a été mesurée séparément jusqu’au retour automatique pour batterie faible. Premier cycle · Second cycle
Second cycle instrumenté sur une zone plus favorable : 90,3 m² en 60 min à 40 mm. Le départ à 100 % de batterie est confirmé ; l’application affiche 74 % à la fin de cette heure.
Autonomie & recharge · cycle complet MESURÉ LEBONROBOT
Un cycle complet jusqu’au retour automatique à 10 %
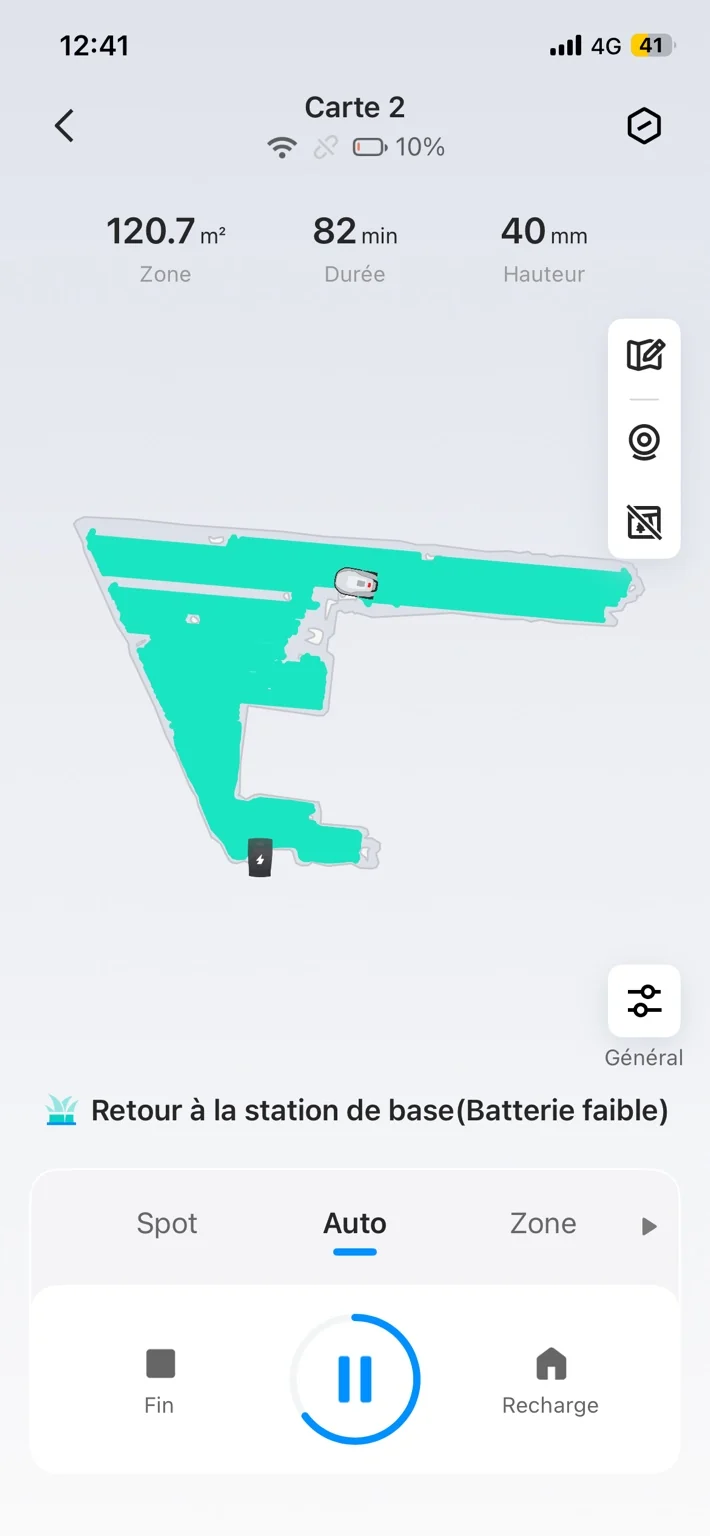
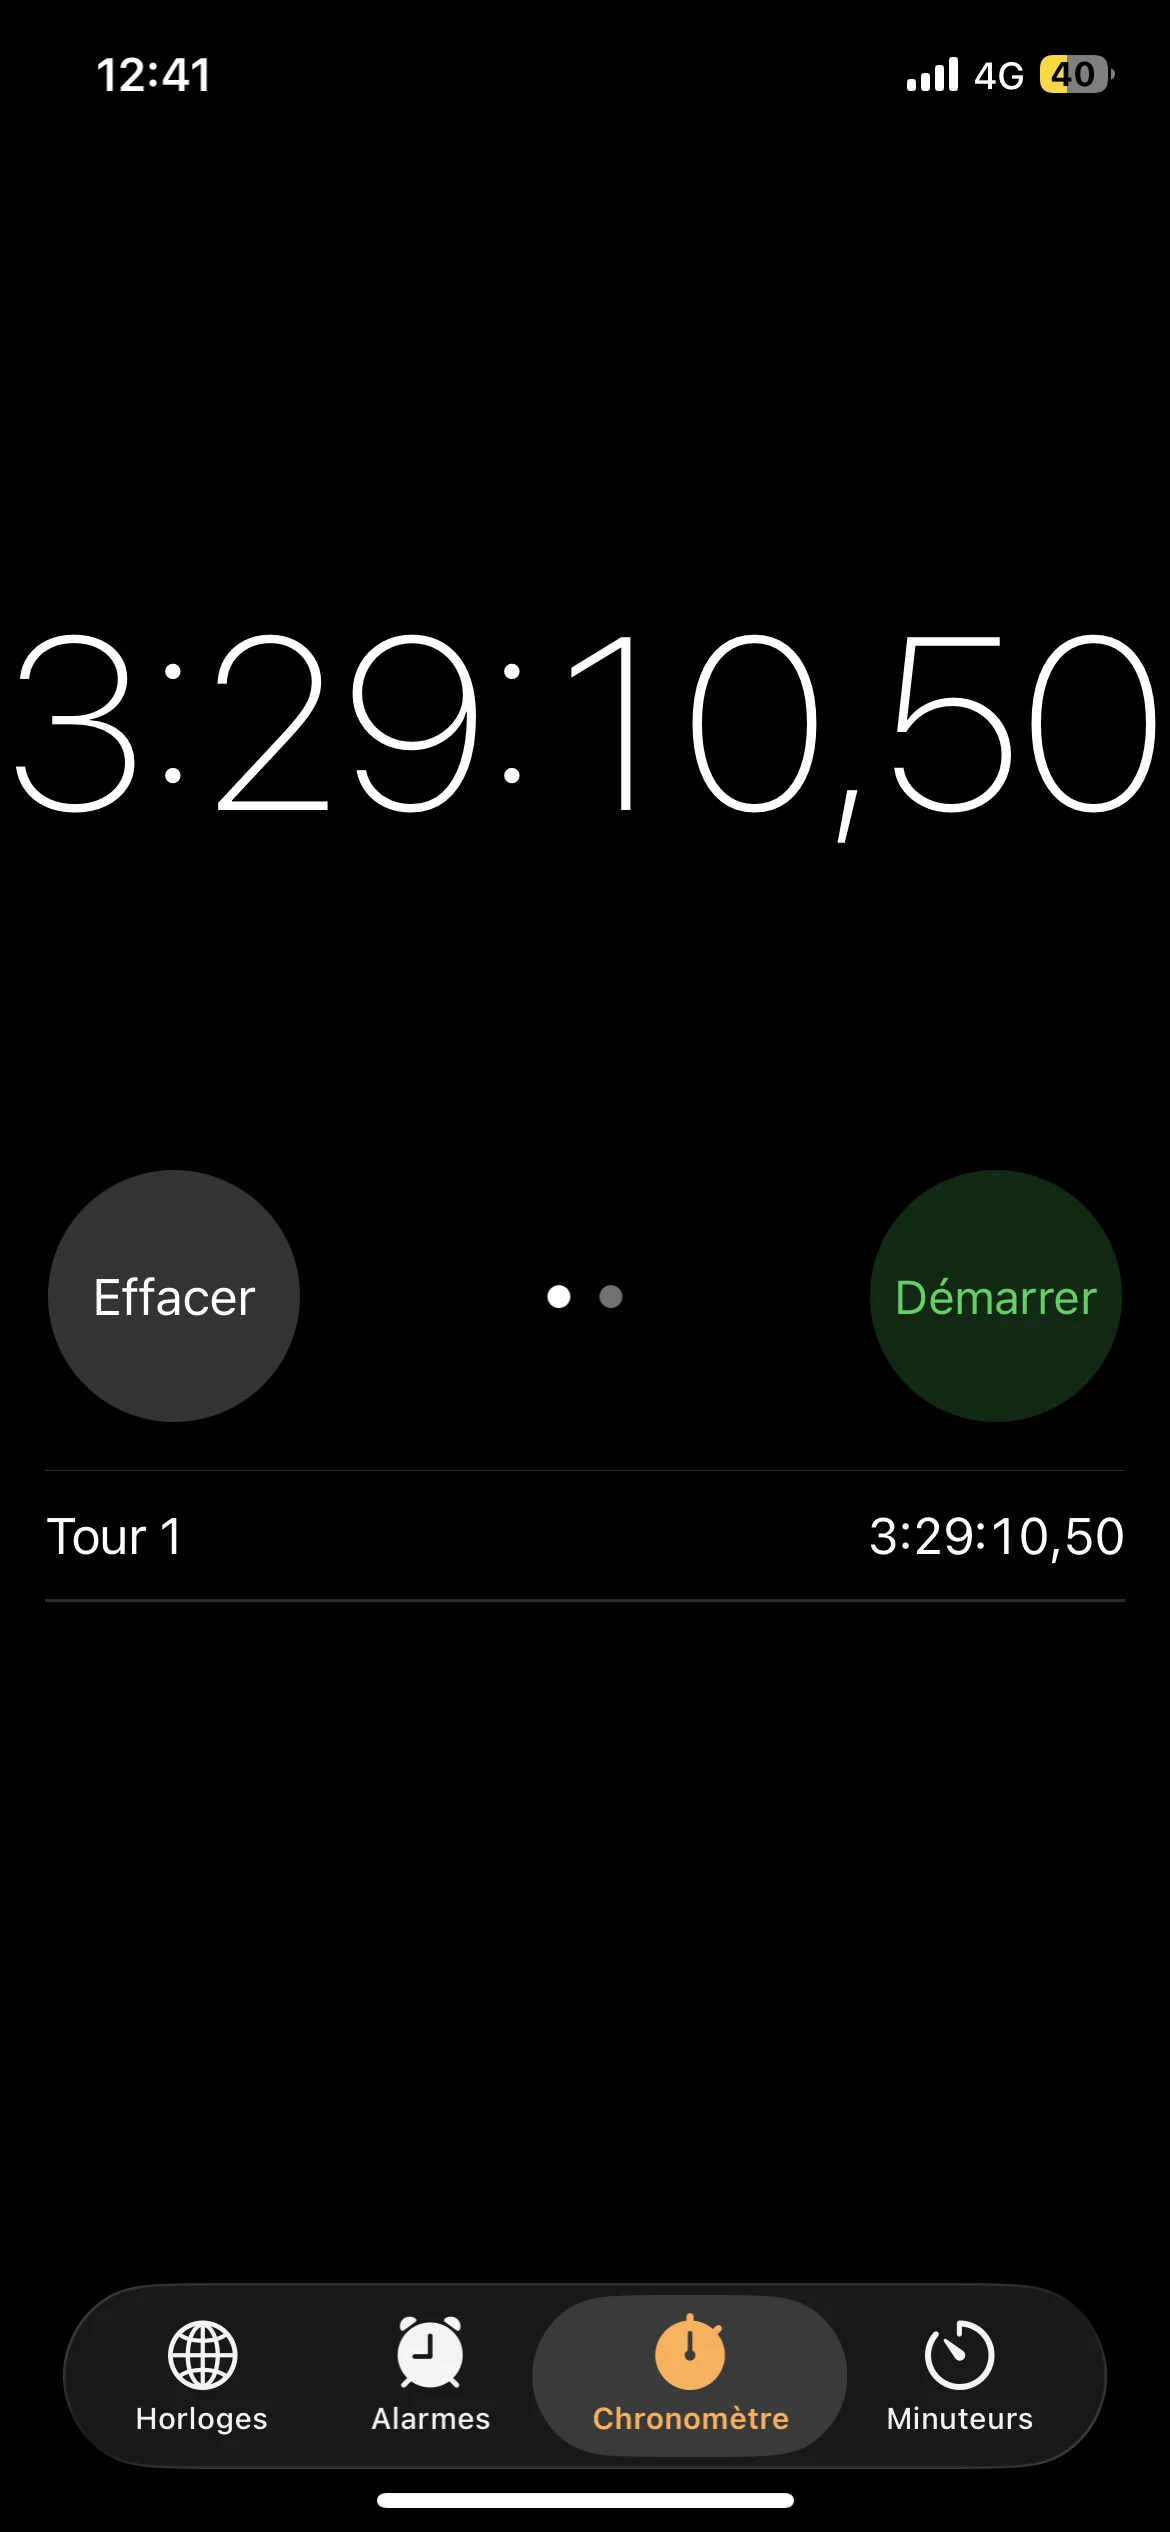
Pour mesurer l’autonomie, j’ai suivi le V1000 sur un cycle batterie complet de 100 à 10 %. Il a couvert au total 266,1 m² avant de décider lui-même de rentrer à la station pour batterie faible. Le chronomètre indépendant affiche 3 h 29 min 10 s. Ce cycle était volontairement mixte : le robot a travaillé deux fois sur la partie la plus complexe du jardin et une fois sur la zone favorable. Son rendement moyen de 76,3 m²/h doit donc être lu comme celui de ce parcours mixte, pas comme son débit maximal.
266,1 m²surface totale sur le cycle batterie
3 h 29durée globale chronométrée
76,3 m²/hrendement moyen sur ce cycle mixte
10 %seuil observé de retour automatique
À mettre en perspective : le rendement de ce cycle mixte se place entre les deux sessions instrumentées et confirme que la géométrie du jardin pèse fortement sur le débit réel.
À 12 h 41, l’application affiche explicitement « Retour à la station de base (Batterie faible) » et envoie la notification correspondante. La charge débute ensuite vers 12 h 43. Je ne projette pas la batterie jusqu’à 0 % : la donnée utile est le comportement réel du robot, avec un retour déclenché à son seuil de sécurité de 10 %.
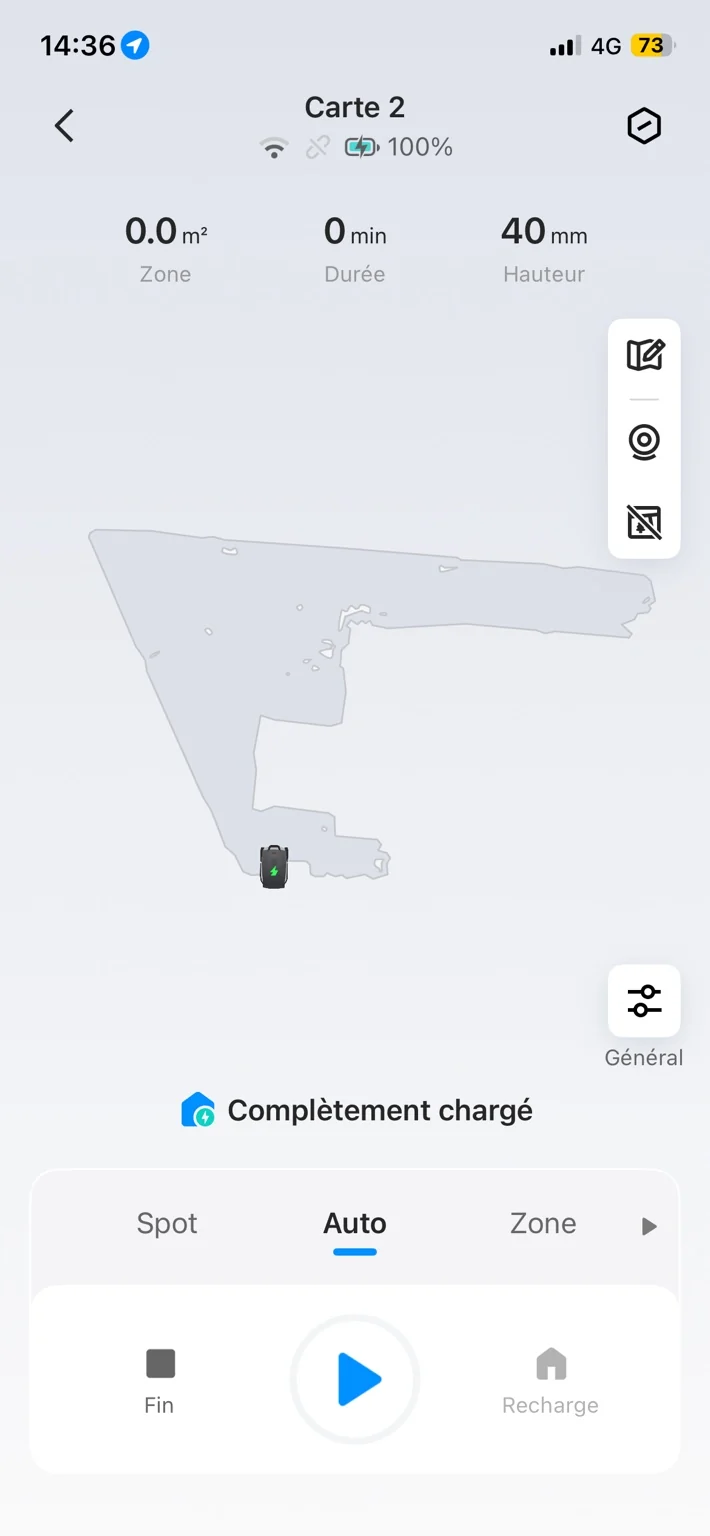
Recharge mesurée. À partir de ce seuil de 10 %, le V1000 demande environ 1 h 50 pour revenir à 100 % dans mes conditions. Après une heure, l’application affichait 62 %, puis 90 % vers 1 h 40. La capture finale confirme la charge complète.
Combien peut-il réellement tondre dans une journée ?
Sur une plage de fonctionnement de 8 h 34 à 20 h 17, soit 11 h 43, le calcul donne environ 600 m²/jour à partir du cycle mixte réellement mesuré, recharges comprises. Ce calcul conserve notre autonomie de 3 h 29 jusqu’au retour à 10 %, environ 2 min pour rejoindre la base et 1 h 50 de recharge.
≈600 m²/jourcalcul fondé sur le cycle mixte mesuré · recharges inclusesCALCUL SUR MESURES
≈720 m²/joursi le robot maintient ~90 m²/h sur une zone favorablePROJECTION
Le second chiffre n’est pas une journée complète chronométrée : c’est une projection construite à partir du rendement favorable déjà mesuré à environ 90 m²/h, tout en conservant notre autonomie et notre recharge mesurées. Ces valeurs dépendent donc directement de la complexité du jardin.
À 10 %, le robot interrompt lui-même la tonte et lance le retour à la station.Chronomètre global du cycle : 3 h 29 min 10 s.Recharge terminée : 100 % affiché après environ 1 h 50 depuis le seuil de 10 %.
Le plateau de coupe après plusieurs cycles : le nettoyage régulier reste nécessaire.
Preuve vidéo · terrain réel
Demi-tour : pas de pivot sec sur place
Sur cette séquence, le V1000 arrive en bout de trajectoire, décrit une manœuvre progressive puis repart. Le changement de direction se fait sans pivot brutal visible sur place, ce qui correspond au comportement observé pendant mes cycles de tonte.
Cette vidéo documente la manœuvre ; elle ne constitue pas une mesure de vitesse ni, à elle seule, une mesure de l’usure de la pelouse.
Vitesse réelleDébut / fin raccourcisSon retiré
Bordures : test mécanique
Au mur, la géométrie du châssis impose la limite
MESURÉ LEBONROBOT
Les réglages de bordure sont poussés et efficaces lorsque le robot peut chevaucher une surface affleurante. Face à un mur ou un tronc, la limite devient surtout géométrique. Voir la preuve
← Faites défiler le tableau →
Situation
Mesure LeBonRobot
Ce que cela signifie
Arrêt de la coque face au mur
≈11,5 cm
Mesure d’approche frontale ; ce n’est pas la finition finale des bordures.
Retrait du disque sous la coque, côté
≈8 cm
Le disque n’arrive jamais au bord externe du châssis.
Retrait du disque vers l’avant
≈25 cm
Les approches de face et les angles sont nettement moins favorables.
Bande non coupée, mur droit
≈11 cm
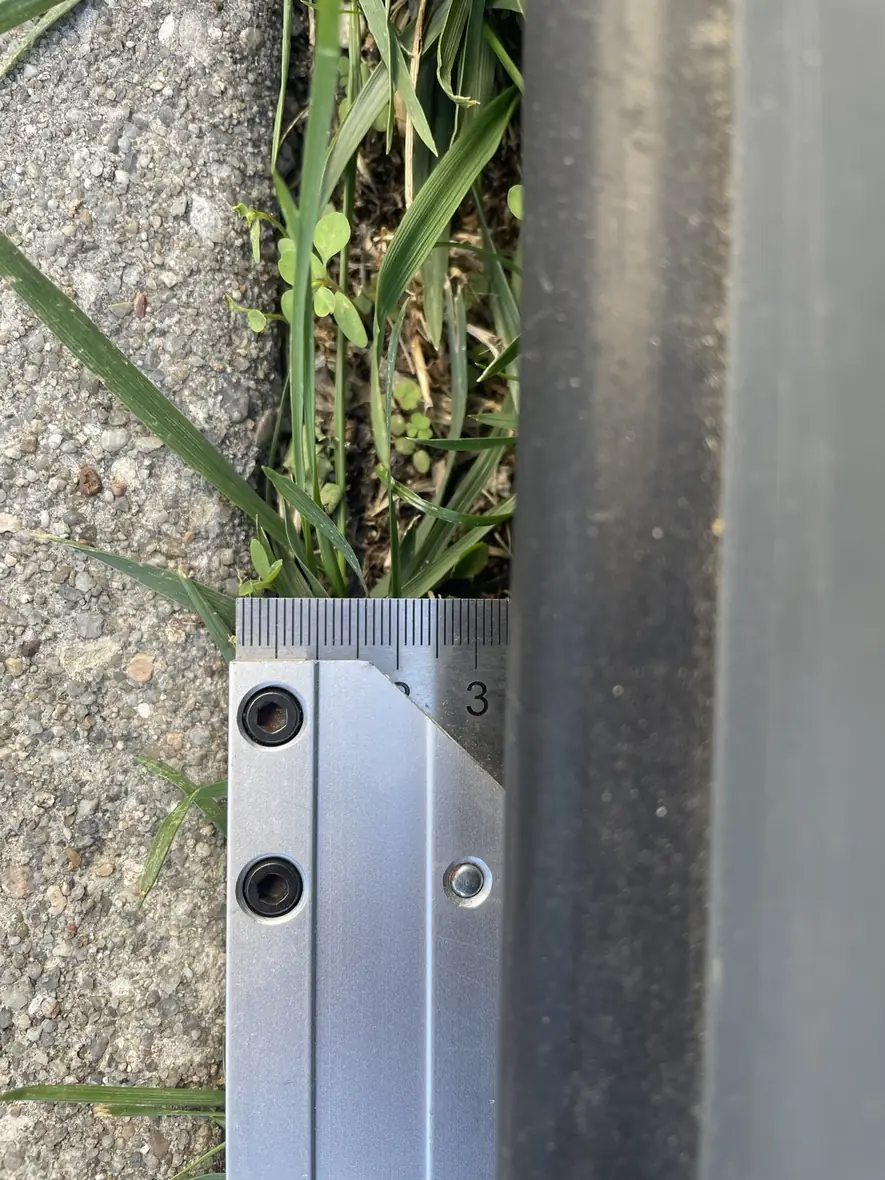
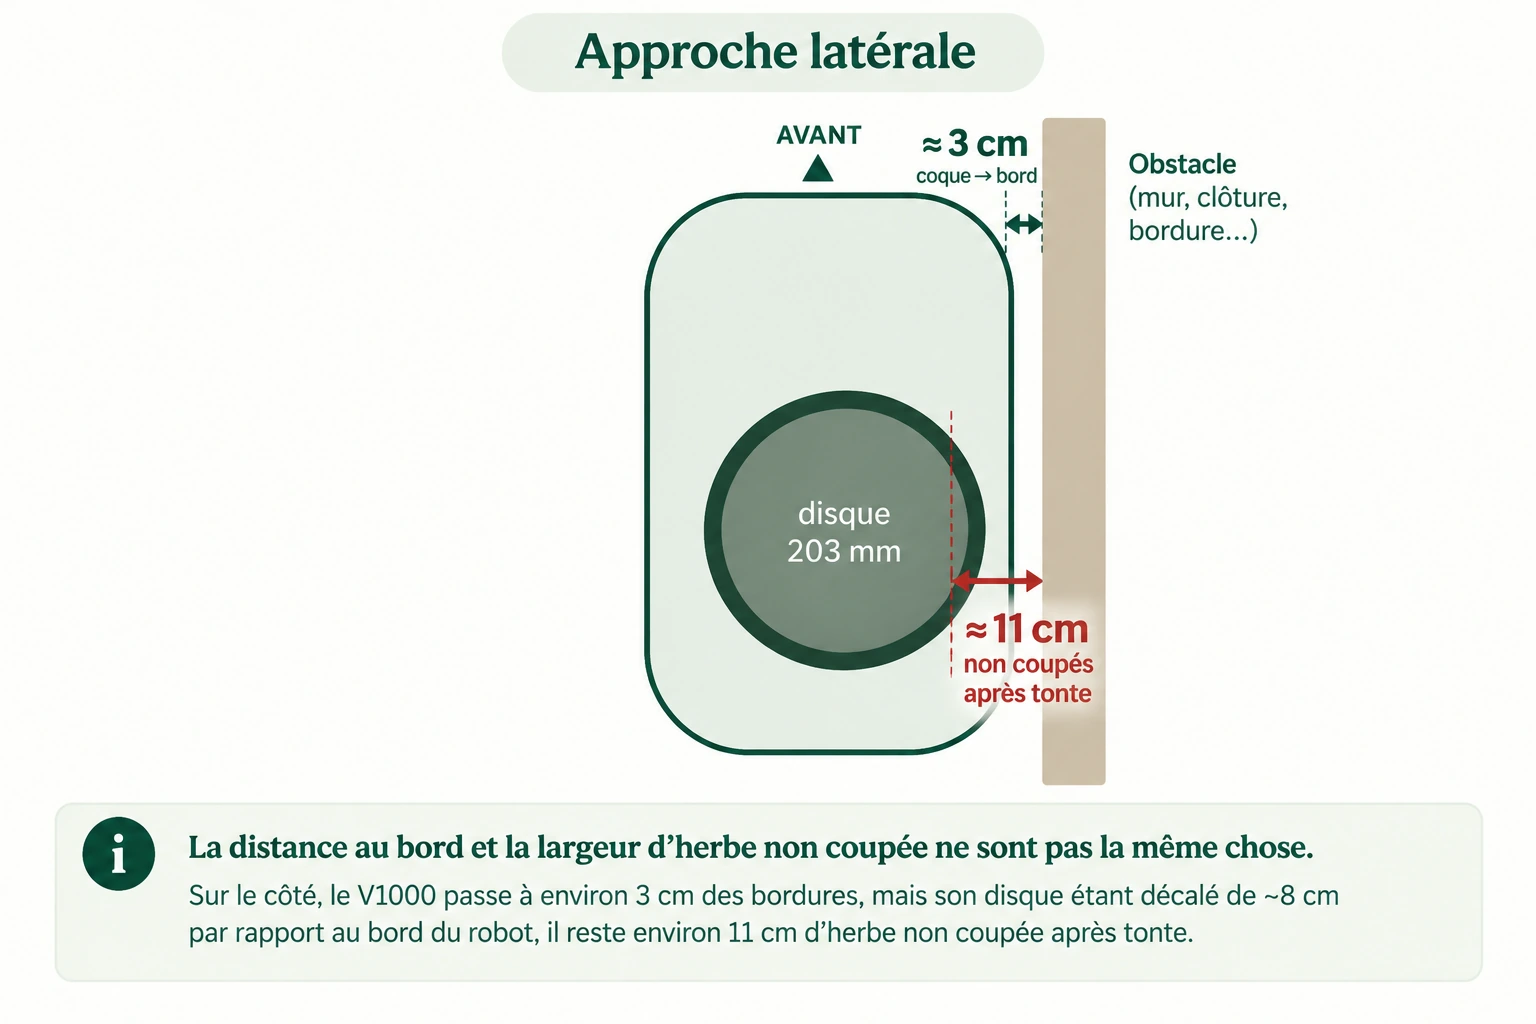
≈3 cm d’approche de la coque + ≈8 cm de retrait latéral du disque.
Bande non coupée, tronc
11–12 cm
La forme ronde impose davantage d’approches défavorables.
Et quand le robot arrive de face ? Je mesure environ 11,5 cm entre la coque et l’obstacle, auxquels s’ajoutent environ 25 cm de retrait du disque vers l’avant. Mais cette géométrie frontale ne correspond pas à la finition finale : dans mon essai, lors de deux tours complets de bordure, le V1000 repasse en longeant le pourtour et rattrape cette zone en approche latérale.
Sous le robot
Une mécanique beaucoup plus classique
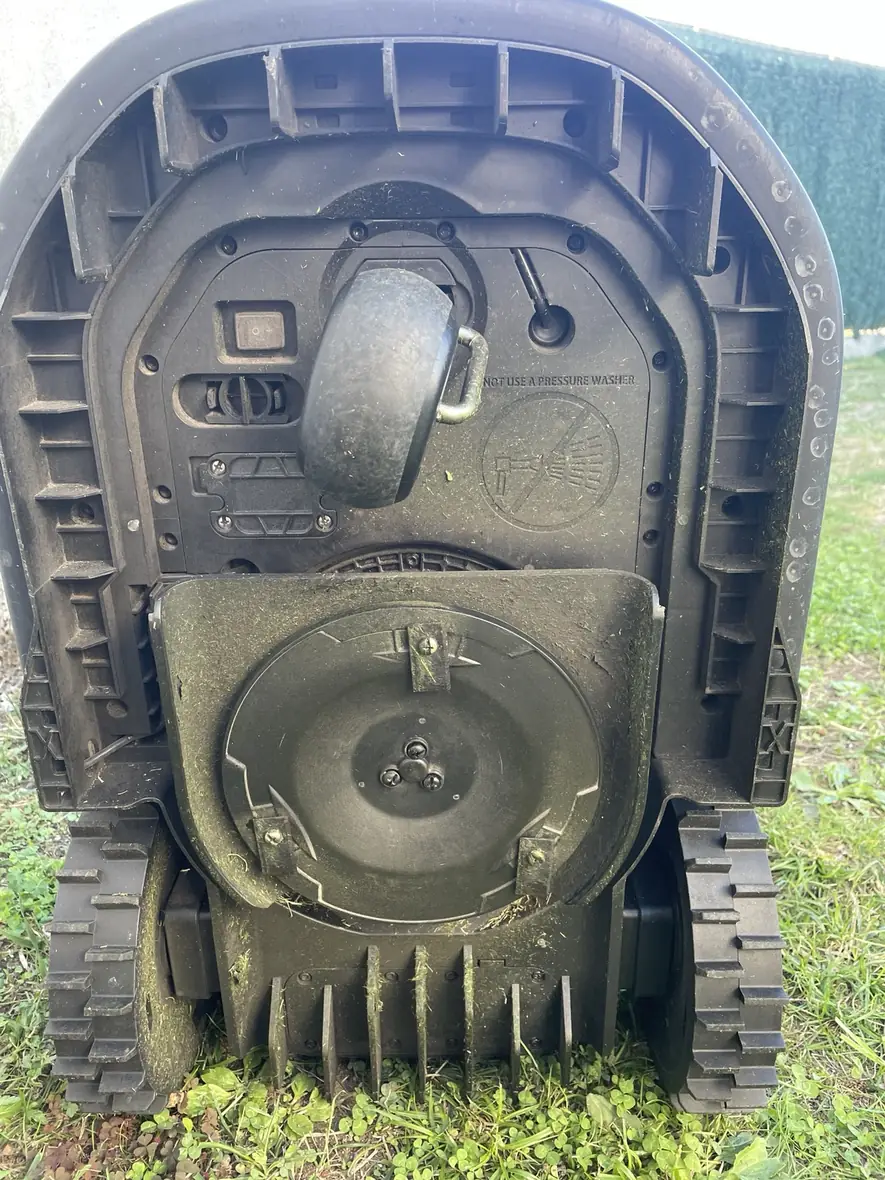
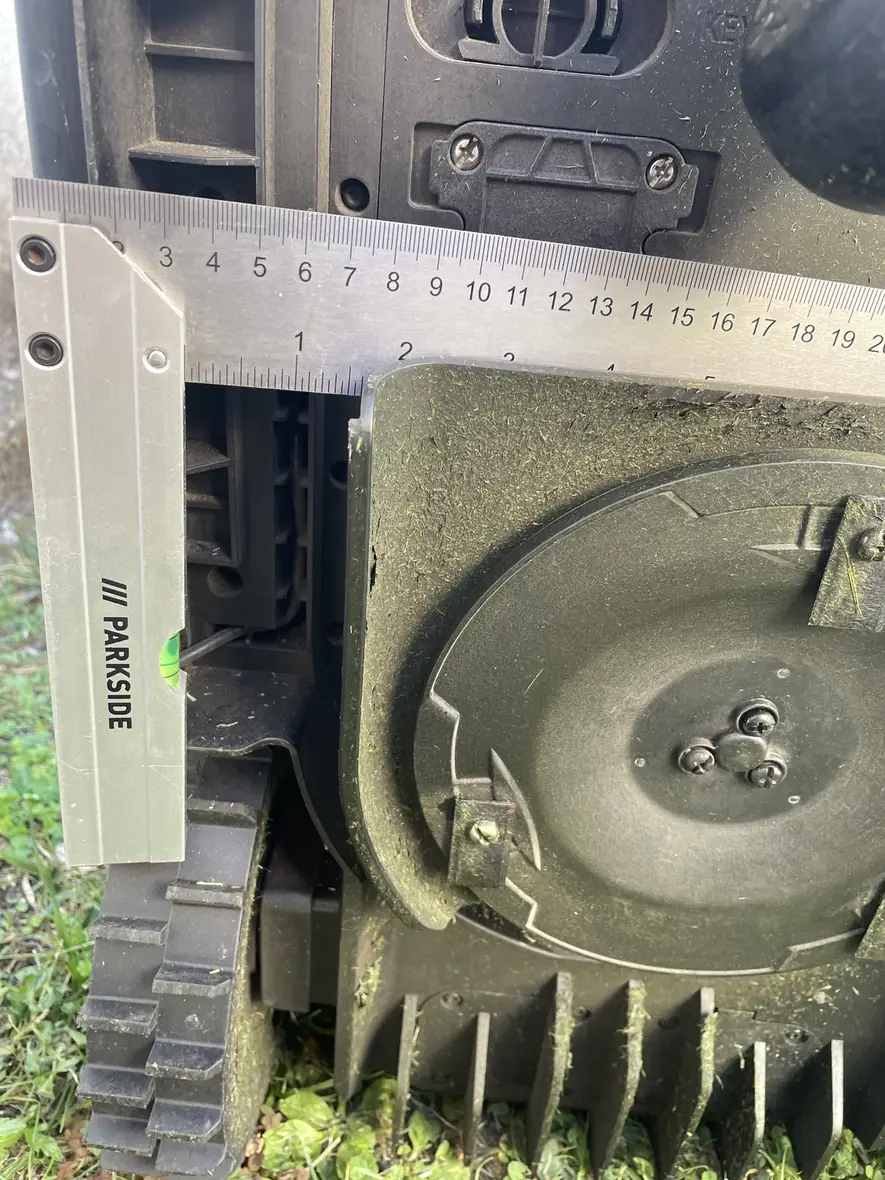
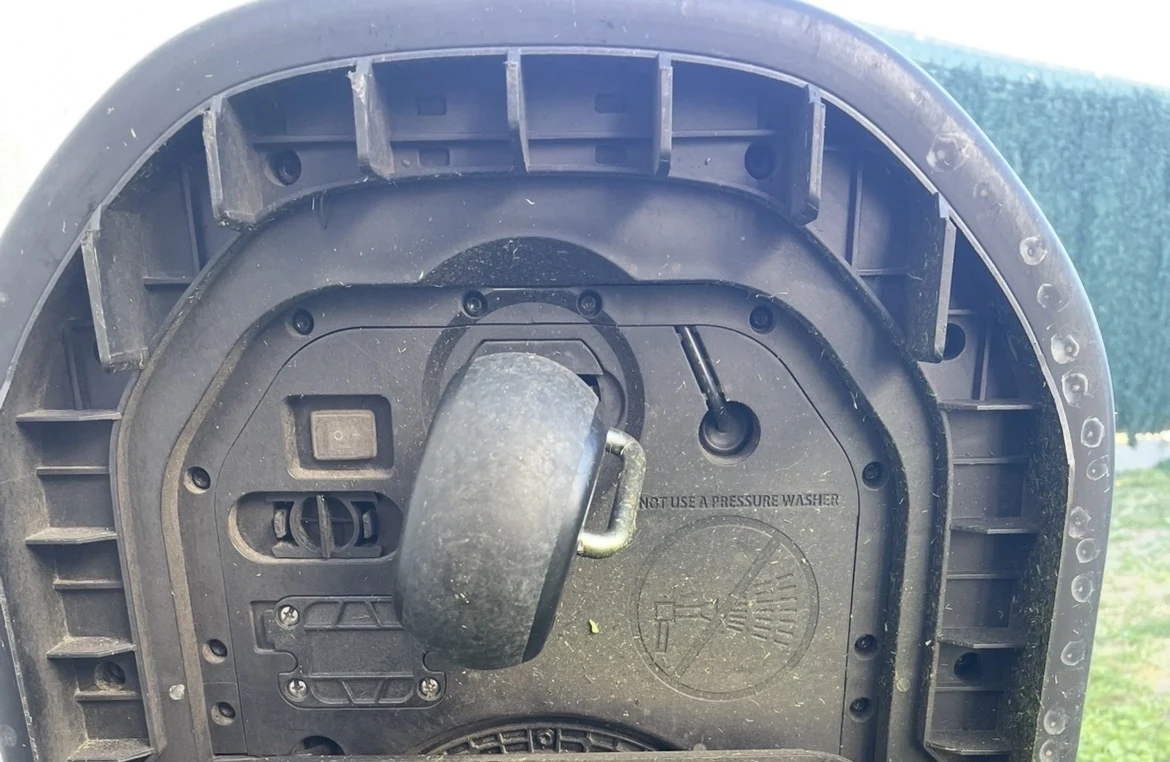
Sous le V1000, le disque central à trois lames reste en retrait d’environ 8 cm sur le côté et 25 cm vers l’avant. Ce retrait, plus que la cartographie, explique la bande laissée contre les obstacles verticaux. Voir le dessous du robot
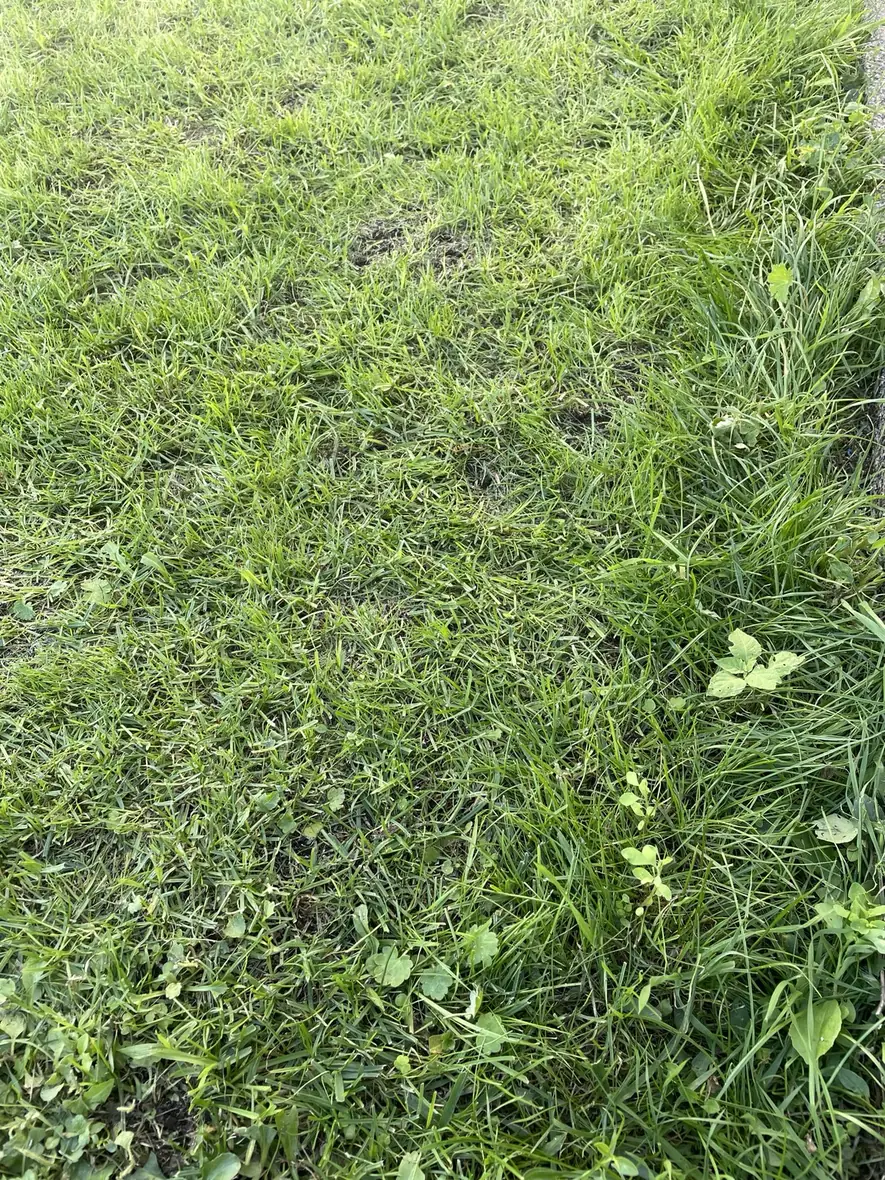
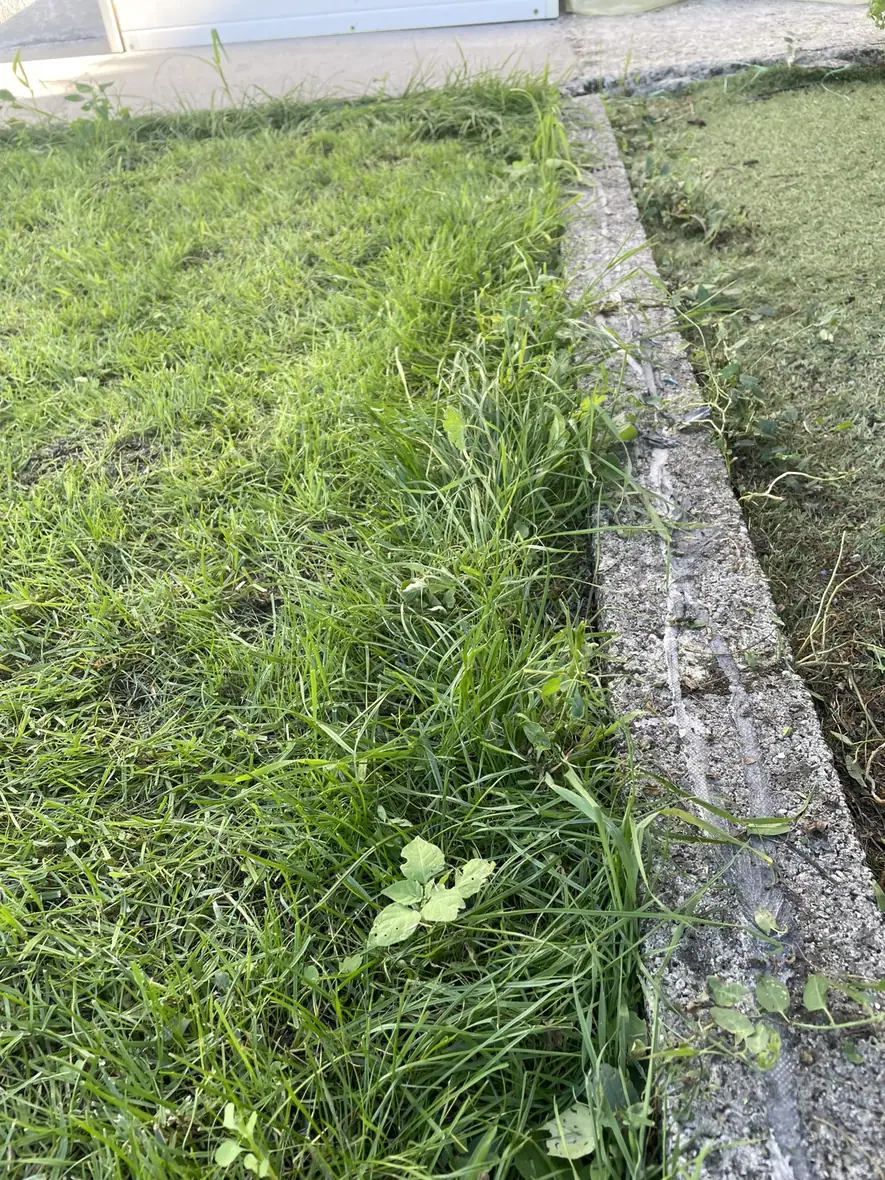
La bande résiduelle est visible immédiatement après tonte. Photo LeBonRobot.
Le disque central est nettement en retrait du côté de la coque.
Lecture du schéma : la coque passe à ≈3 cm du bord ; le disque est en retrait d’environ 8 cm, soit ≈11 cm d’herbe non coupée contre un obstacle vertical.
Je peux déplacer une limite virtuelle ; je ne peux pas déplacer physiquement le disque de coupe.
Preuve vidéo · bordure affleurante
Quand la bordure est au même niveau, le V1000 peut vraiment mieux finir
Sur une bordure au même niveau, la coque peut davantage chevaucher la limite et la finition s’améliore nettement.
Cette séquence montre pourquoi un seul chiffre ne suffit pas : l’affleurant est favorable, l’obstacle vertical beaucoup moins.
Vitesse réelleCas favorableSon retiré
Preuve vidéo · obstacle vertical
Face à une clôture verticale, la limite redevient surtout mécanique
Face à une séparation verticale, le robot longe correctement la limite mais son disque reste physiquement en retrait.
La vidéo confirme le contraste : trajectoire bien tenue dans ce cas, coupe non affleurante au mur.
Vitesse réelleCas défavorableSon retiré
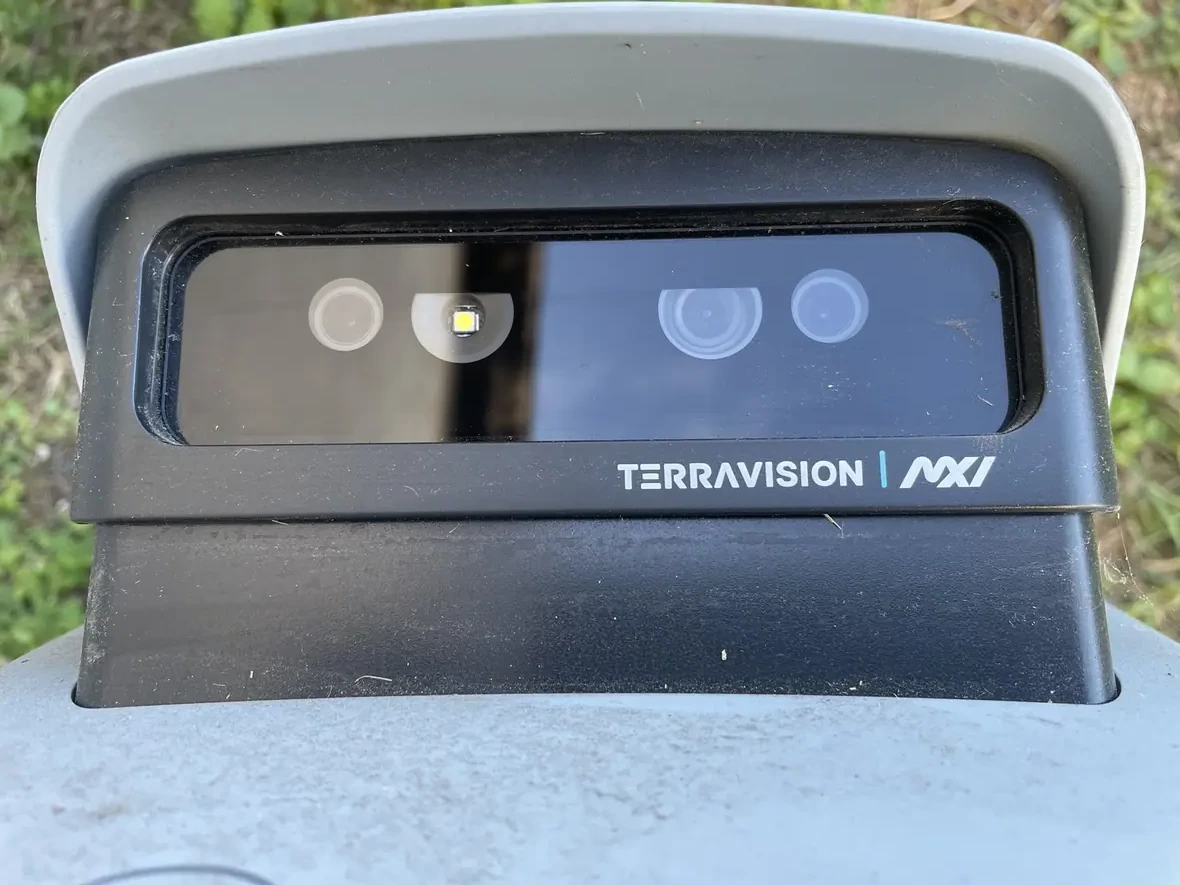
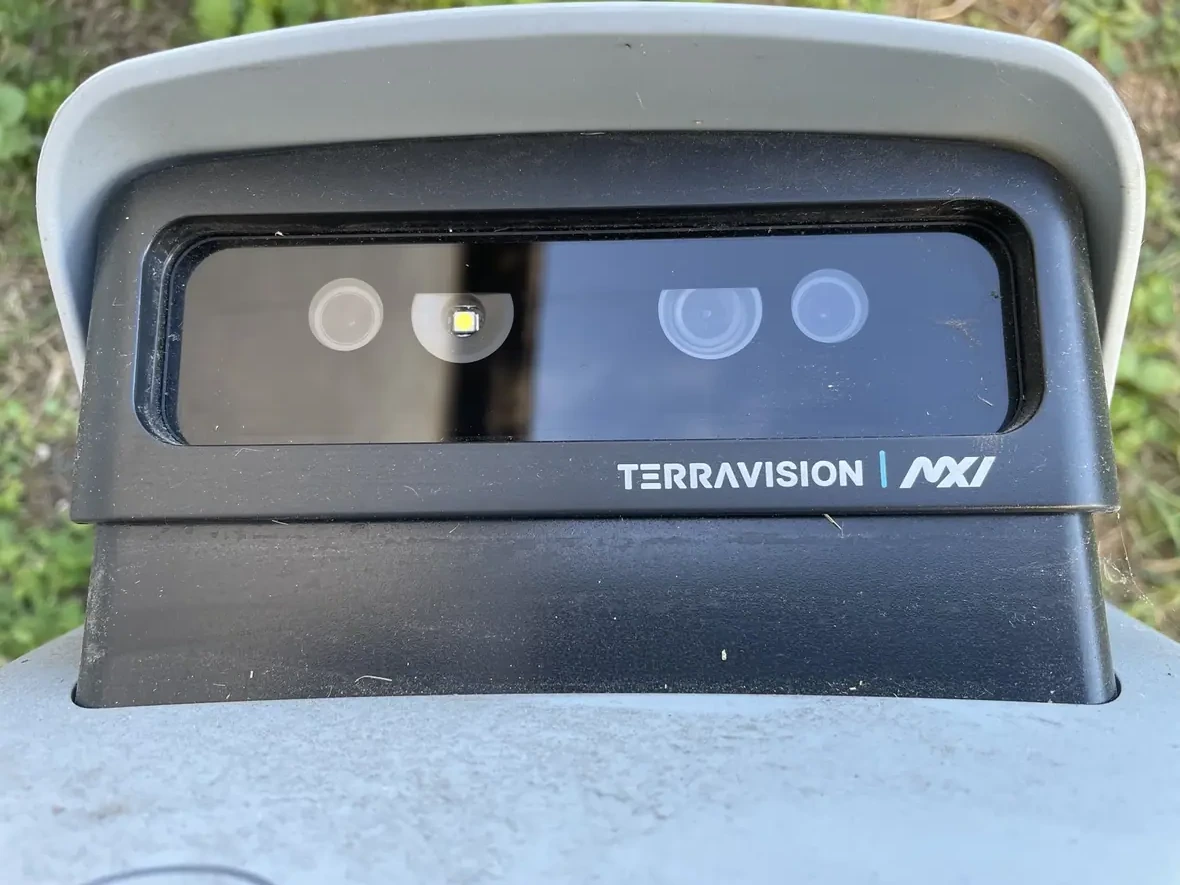
TerraVision 2.0
15 passages, 5 objets, 0 contact
MESURÉ LEBONROBOT
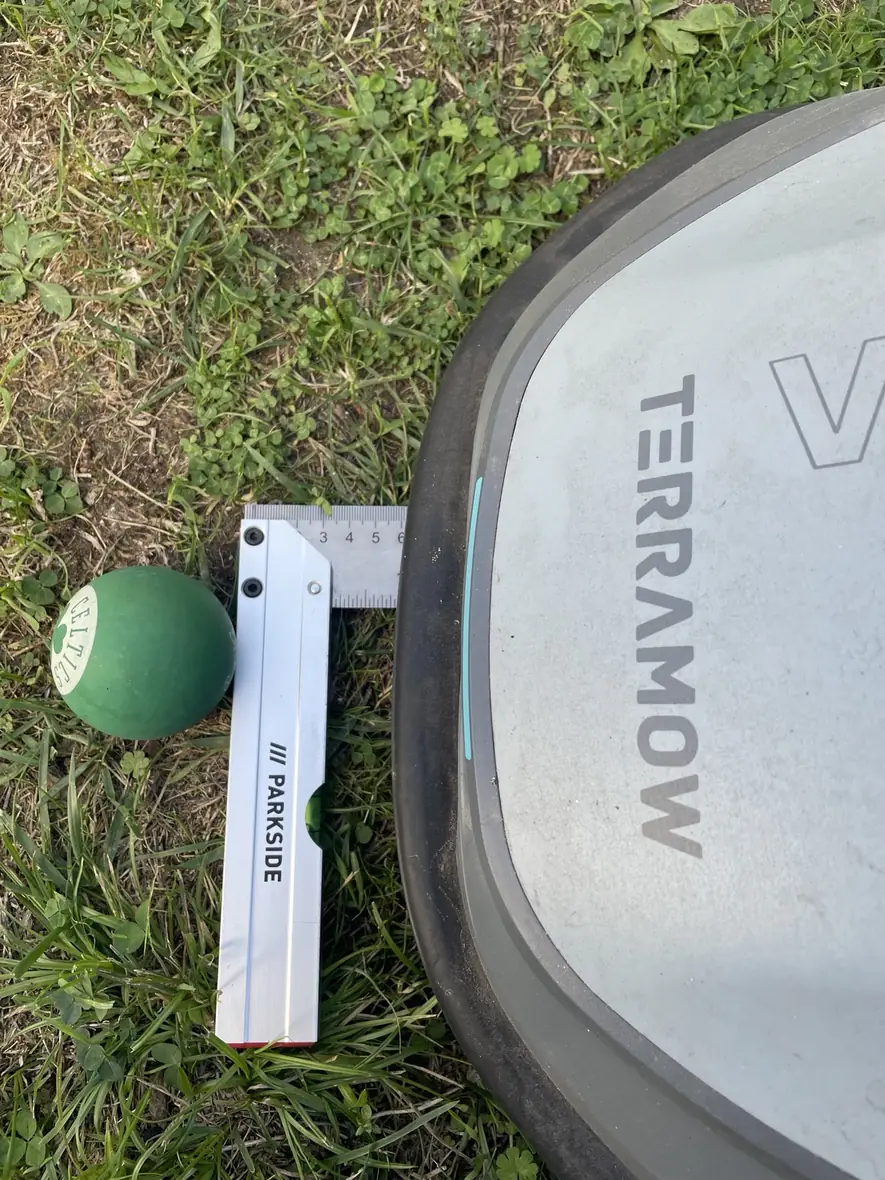
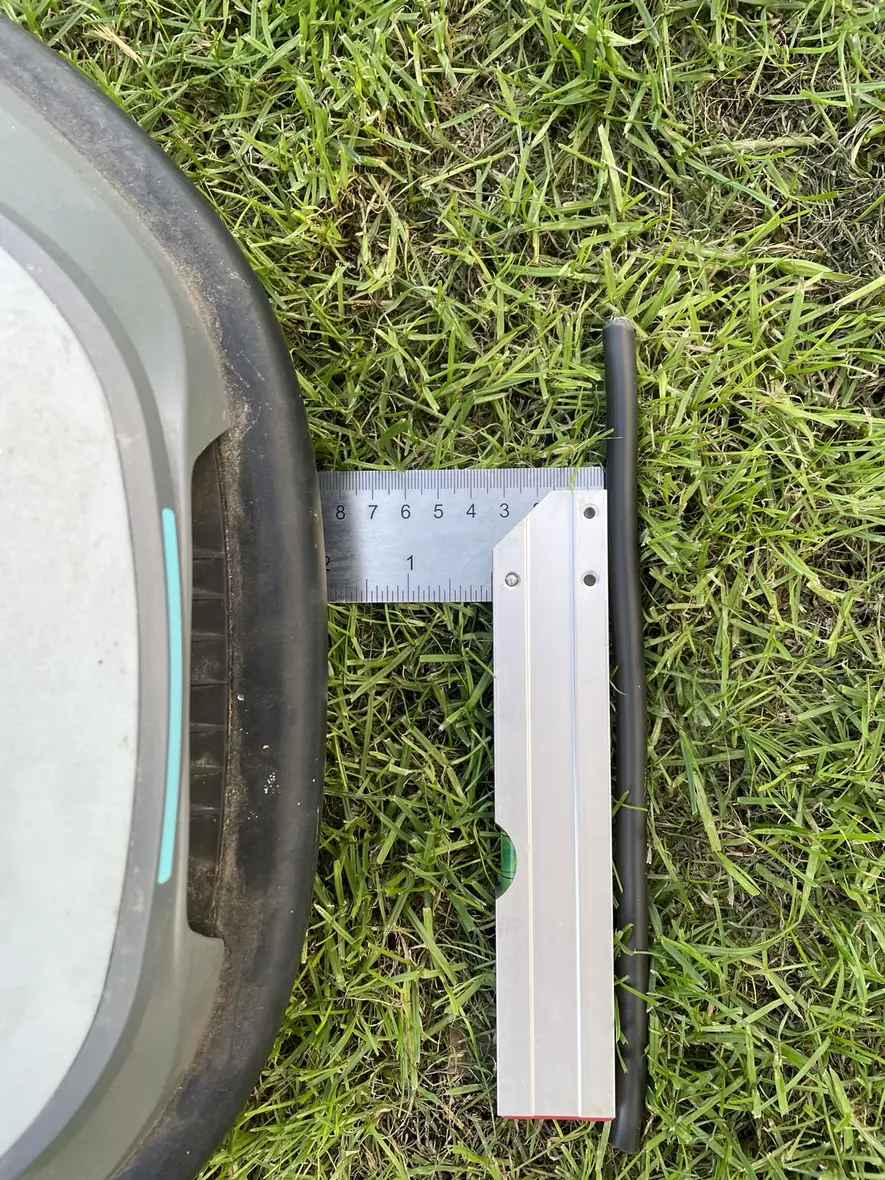
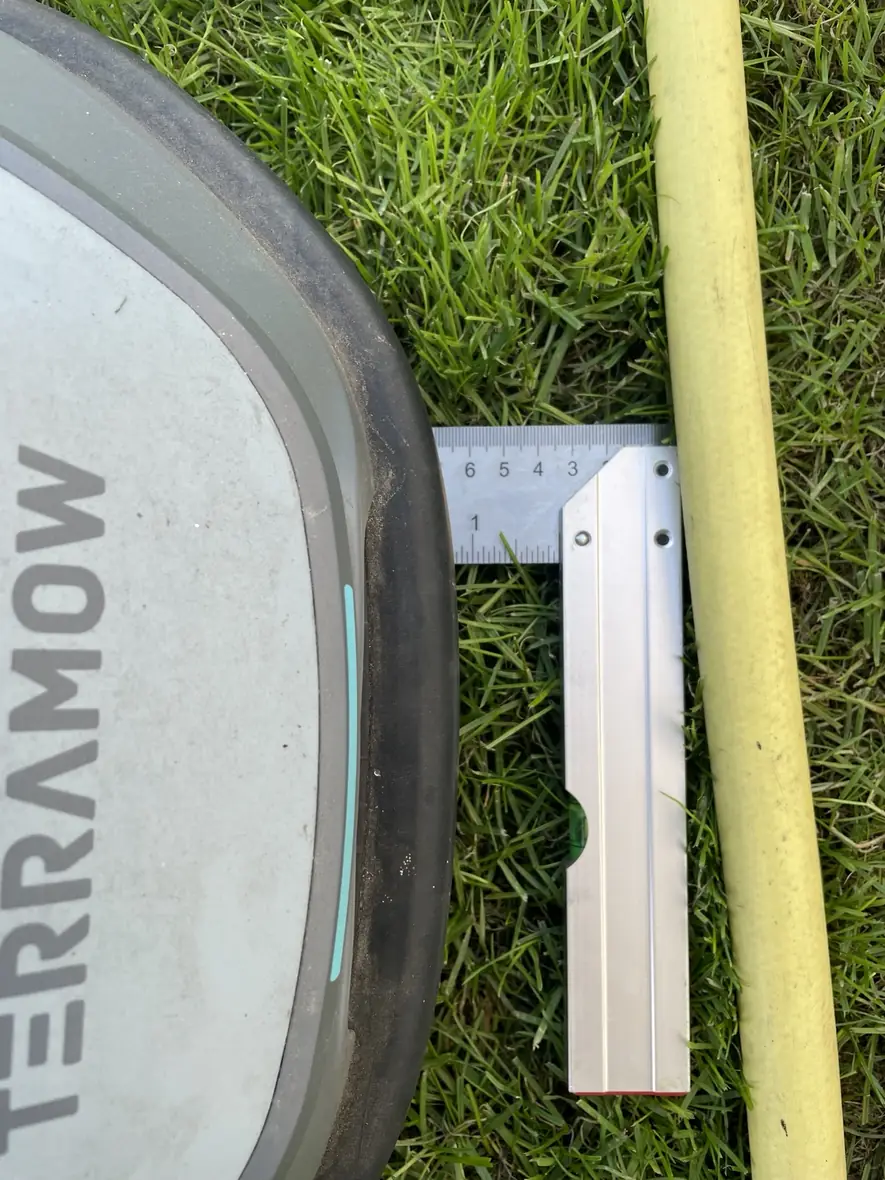
Je voulais autre chose qu’un ballon posé une fois devant le robot. Chaque objet a donc été présenté trois fois dans des conditions comparables. Les cinq sont évités à chaque passage. Voir la preuve · Voir l’évitement en vidéo
Câble fin
8 cm
Tuyau
6,5 cm
Balle Ø5
6 cm
Petite balle Ø3
4,5 cm
Objet plat
4,5 cm
Distance entre le robot et l’obstacle au début de la réaction d’évitement.
Ce qui est remarquable : les objets les plus faciles ne sont pas les seuls réussis. Le V1000 détecte aussi un câble fin, un tuyau bas et un objet d’environ 1 cm de haut.
Balle verte Ø5 cm · 6 cm.Petite balle Ø3 cm · 4,5 cm.Câble fin · 8 cm.Tuyau · 6,5 cm.
Preuve vidéo · évitement
Le tuyau est évité sans contact visible
Le V1000 arrive vers le tuyau jaune, déclenche sa réaction puis modifie sa trajectoire avant de le toucher. La séquence permet de voir le comportement en mouvement, là où une photo ne montre qu’un instant.
Cette vidéo illustre un cas réel du protocole. Le résultat 15 évitements sur 15 repose sur l’ensemble des répétitions, pas sur cette seule séquence.
Vitesse réelleSéquence raccourcieSon retiré
La limite : le système a besoin de lumière. À la tombée de la nuit, le robot rentre à la station au lieu de poursuivre avec une perception dégradée.
Une vision qui interprète aussi le sol. Sur mon terrain, j’ai déjà vu le V1000 considérer de l’herbe devenue haute comme un obstacle. Même constat sur certaines plaques où il ne reste pratiquement plus que de la terre : il les contourne comme s’il ne s’agissait plus d’une zone normale à tondre. Ce n’est pas un cas isolé dans la documentation : TerraMow conseille d’ajuster la hauteur d’évitement ou d’utiliser la tonte à distance lorsque des herbes hautes/fleurs sauvages restent non tondues, et recommande une Grass-cutting Zone lorsqu’un sol nu ou une surface basse doit explicitement être inclus dans la zone de travail. Support TerraMow ↗
Conséquence pratique : TerraVision peut traiter comme non tondues ou à éviter certaines surfaces qui ne ressemblent plus nettement à du gazon, et cette prudence peut devenir un faux positif. Un gazon très haut, une plaque de terre nue ou une frontière visuellement ambiguë peuvent demander une correction de carte ou de réglage. 9to5Mac a également observé une pelouse voisine sans séparation claire ajoutée à la carte, puis une zone d’herbe haute durablement évitée après plusieurs jours de pluie. 9to5Mac ↗
Le test qui départage les technologies
Sous l’arbre : la vision continue là où le satellite peut décrocher
Sur mon terrain, un point sous un arbre suffit à perturber un robot qui dépend d’un positionnement satellite. Dans la même zone, le V1000 poursuit sa tonte normalement. Cela ne prouve pas une supériorité générale de la vision : cela montre surtout que le type de difficulté du jardin compte plus que sa simple superficie.
Pour une propriété entourée d’arbres ou de bâtiments, la pure vision élimine une classe entière de problèmes de réception. En contrepartie, elle crée sa propre dépendance : la lumière.
Décision d’achat : si votre principal problème est le ciel masqué, le V1000 mérite une place très haute dans la liste. Si votre principal problème est une pente forte ou un sol cassant, regardez plutôt la transmission intégrale.
Preuve vidéo · sous arbre
Dans cette zone couverte, la trajectoire reste stable en conditions réelles
La séquence documente ce cas précis : sous l’arbre, le V1000 poursuit sa trajectoire et sa tonte sans perte évidente de repérage. Elle illustre un avantage concret de la vision sur terrain partiellement couvert, pas une comparaison universelle avec tous les robots RTK.
Vitesse réelleLumière de jourSon retiré
Terrain irrégulier
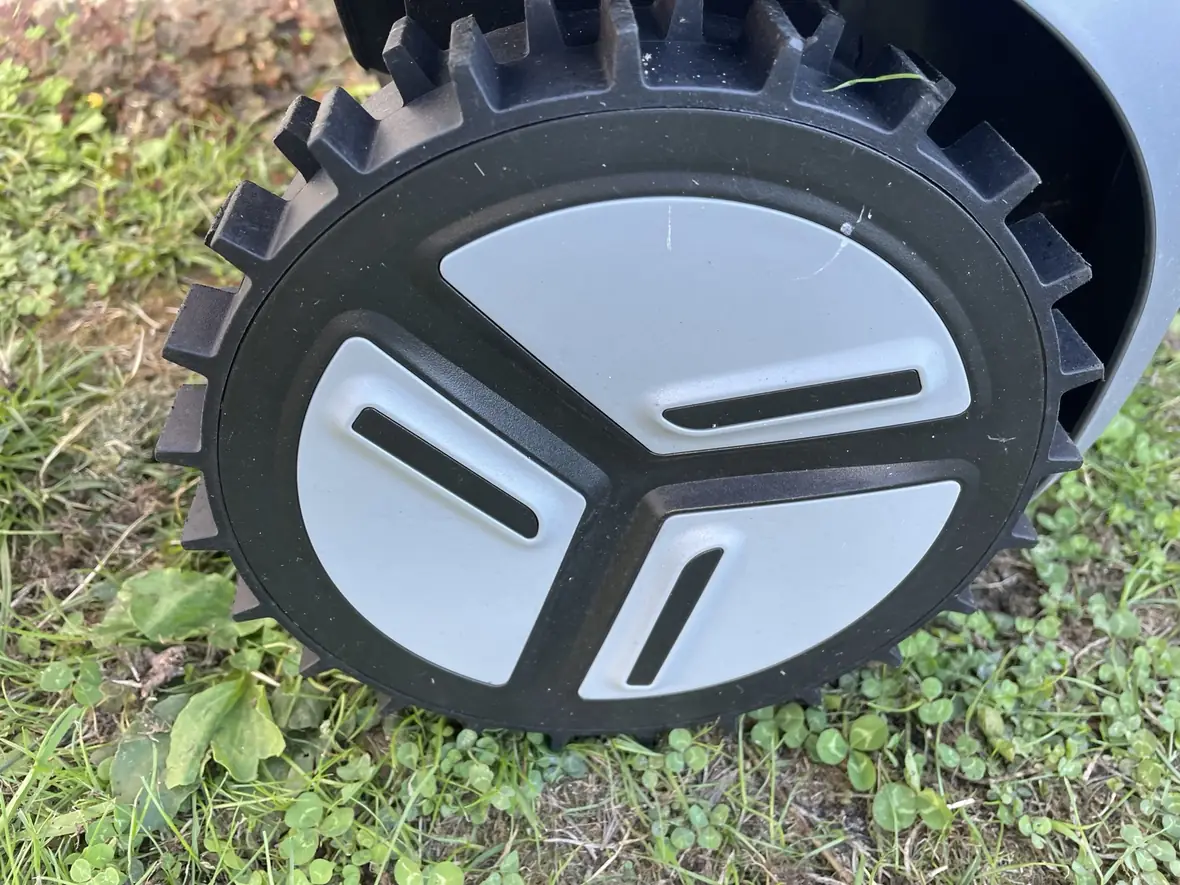
Le galet avant est surtout le point mécanique à surveiller
Les grandes roues arrière travaillent correctement sur herbe saine. Le petit galet avant offre moins de marge sur gravier meuble, cavités ou ruptures de niveau, mais je n’ai pas reproduit de blocage net dans mon jardin : c’est une réserve mécanique, pas un défaut démontré ici. Voir le galet avant
Preuve principale — Le petit galet avant vu sous le robot : sa faible section explique la réserve sur gravier meuble, cavités et cassures de niveau.Contexte mécanique — Les grandes roues arrière offrent un profil très cranté et une motricité correcte sur gazon ; la limite vient surtout du petit train avant.
Pente FABRICANT
18° annoncé : une limite à prendre au sérieux
TerraMow annonce 18° (≈32,5 %). Mon terrain valide surtout un usage sur pente modérée ; je n’ai pas mesuré cette limite maximale.
Je ne le choisis pas pour : une propriété franchement pentue, des ornières, un sol très meuble ou une succession de passages en gravier. Dans ce cas, un vrai AWD est un achat plus logique.
Bruit mesuré MESURÉ LEBONROBOT
52 ou 66 dB ? Le bruit est la mesure qui divise les essais
Mon relevé avec une application smartphone donne 52,1 dB(A) de moyenne et 55,1 dB(A) au maximum à 1 m pendant la tonte. Le téléphone et l’application n’ayant pas été étalonnés face à un sonomètre de référence, je ne peux pas déterminer leur biais. Cette valeur décrit donc mon exemplaire et mes conditions de test, pas une mesure acoustique de référence. Voir la preuve
Conclusion : l’écart de 52,1 à 66 dB interdit de présenter un chiffre unique comme représentatif de tous les usages. Protocole, appareil de mesure et conditions de tonte peuvent faire varier le résultat. Je conserve donc 52,1 dB(A) comme relevé terrain indicatif, mis en regard des mesures externes.
Capture du relevé à 1 m : moyenne 52,1 dB(A), maximum 55,1 dB(A). Application smartphone non étalonnée.
Application TerraMow
Facile à démarrer, beaucoup plus profonde qu’elle en a l’air
L’application reste simple au départ mais devient très profonde : cinq modes de tonte directement accessibles — Spot, Auto, Zone, MowBox et Bordure — puis hauteur, vitesse, régime du disque, direction, espacement, chemins, programmation hebdomadaire, historique, caméra live et contrôle distant. La programmation et le suivi d’usage sont particulièrement détaillés.
Un détail que j’apprécie particulièrement au quotidien est le suivi en temps réel. Pendant la tonte, l’application affiche la position du V1000 sur la carte et trace progressivement le chemin qu’il vient de parcourir. On voit donc directement où le robot est passé et comment la couverture avance, presque ligne après ligne. Ce n’est pas indispensable pour tondre, mais c’est à la fois très agréable à suivre et réellement utile pour comprendre ce que fait le robot sans avoir à sortir dans le jardin. Cette visualisation m’a d’autant plus marqué que je ne la retrouve pas sous cette forme sur les Husqvarna Aspire R6V et RoboUP que j’utilise actuellement.
Toutes les fonctions visibles n’ont pas le même niveau de validation : réglages de tonte, Spot Mode, programmation et historique ont été utilisés pendant le test ; pour l’antivol, le partage d’appareil ou « Analyse et amélioration », la présence et les réglages de l’interface sont vérifiés sans prétendre valider leur efficacité en situation réelle.
À l’usage : l’application est l’un des points forts du produit, mais sa richesse a un revers : plusieurs fonctions avancées méritent d’être distinguées entre options réellement testées et possibilités simplement proposées par l’interface.
Spot Mode — testé LeBonRobot. Je l’ai réellement utilisé pour reprendre une petite zone ponctuelle. Le déclenchement depuis l’application est très simple et, lors de mon essai, le V1000 a correctement exécuté la tonte localisée demandée. TerraMow précise toutefois qu’une seule carte Spot peut être enregistrée à la fois et annonce ce mode pour une zone de plus de 5 m² et de moins de 120 m² sur une charge complète. En Spot, une batterie faible provoque un retour au point de départ, pas à la station. Documentation Spot ↗
Écran principal de tonte
Cinq modes sont directement accessibles
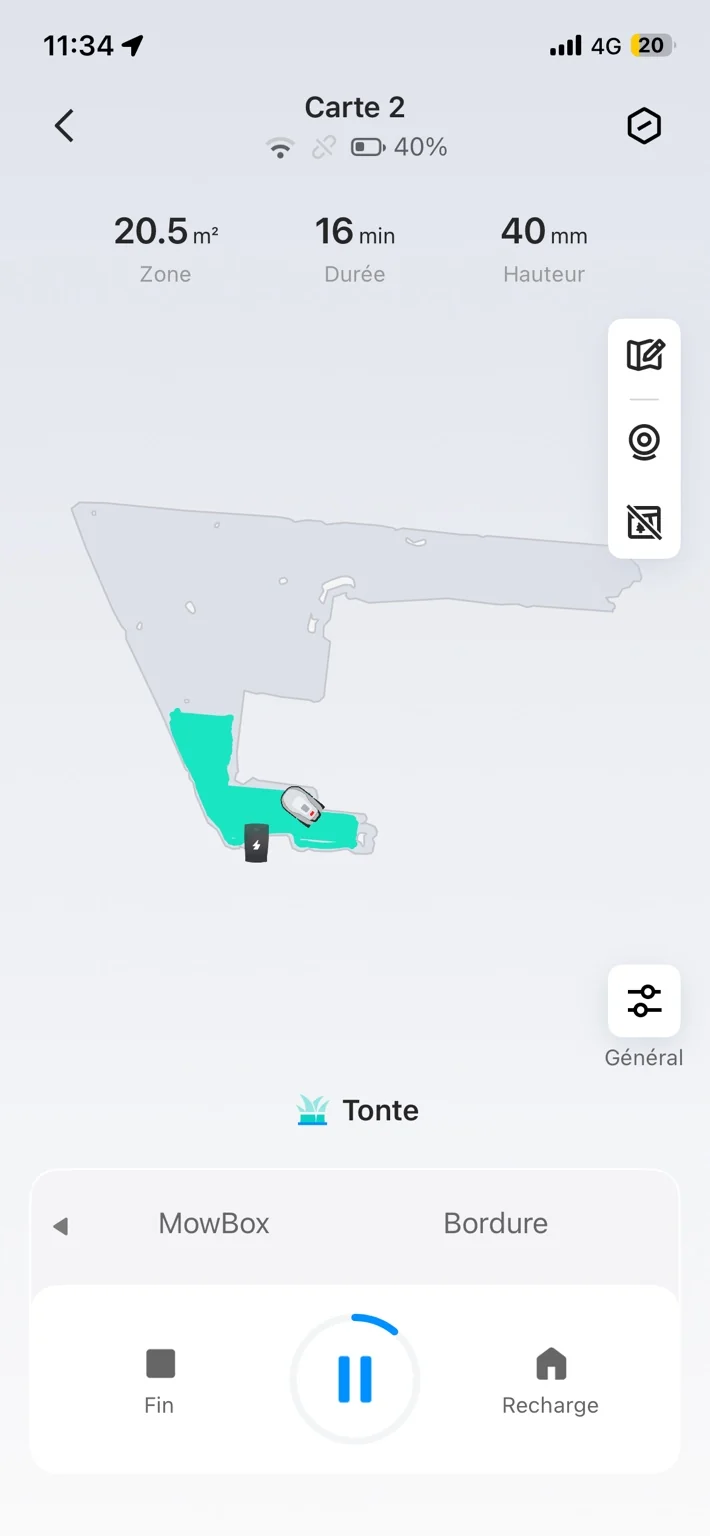
Le sélecteur inférieur de l’application expose cinq modes distincts : Spot, Auto, Zone, MowBox et Bordure, accessibles dans un bandeau horizontal.
SpotAutoZoneMowBoxBordure
MowBox, concrètement. Contrairement à Zone, qui travaille avec des zones cartographiques définies, MowBox sert à sélectionner rapidement une portion précise de la carte pour une tonte ponctuelle. C’est donc l’équivalent d’une retouche ciblée dans une carte existante, sans relancer toute la surface.
Niveau de preuve : la présence des cinq modes dans l’interface est vérifiée. Spot a été réellement testé pendant notre essai. MowBox est documenté officiellement par TerraMow comme un mode de tonte rapide à l’intérieur d’une portion sélectionnée de la carte, pratique pour reprendre une zone précise sans relancer toute la pelouse. Je n’ai pas encore validé ce comportement moi-même sur le terrain. Documentation TerraMow ↗
Première position du sélecteur : Spot, Auto et Zone.Après défilement du sélecteur : MowBox et Bordure complètent les trois premiers modes.
Les réglages utilisés pour la mesure de référence sont visibles directement dans l’application.
CAPTURE TERRAIN
La configuration de référence, visible noir sur blanc
Cette capture fixe noir sur blanc les paramètres employés pour les mesures.
Mode : Général
Hauteur : 40 mm
Distance de coupe des bords : 0 cm
Espacement des trajectoires : 10 cm
Vitesses : réglages par défaut
Elle montre également l’étendue des réglages accessibles.
Très bonRéglages par zone, hauteur électrique, cartographie, bordures.
Testé et convaincantSpot Mode : lancement très simple et tonte localisée correctement exécutée lors de mon essai.
À améliorerCertaines traductions et la densité de réglages demandent encore un peu d’apprentissage.
Programmation
Une vraie programmation hebdomadaire, pas juste un minuteur
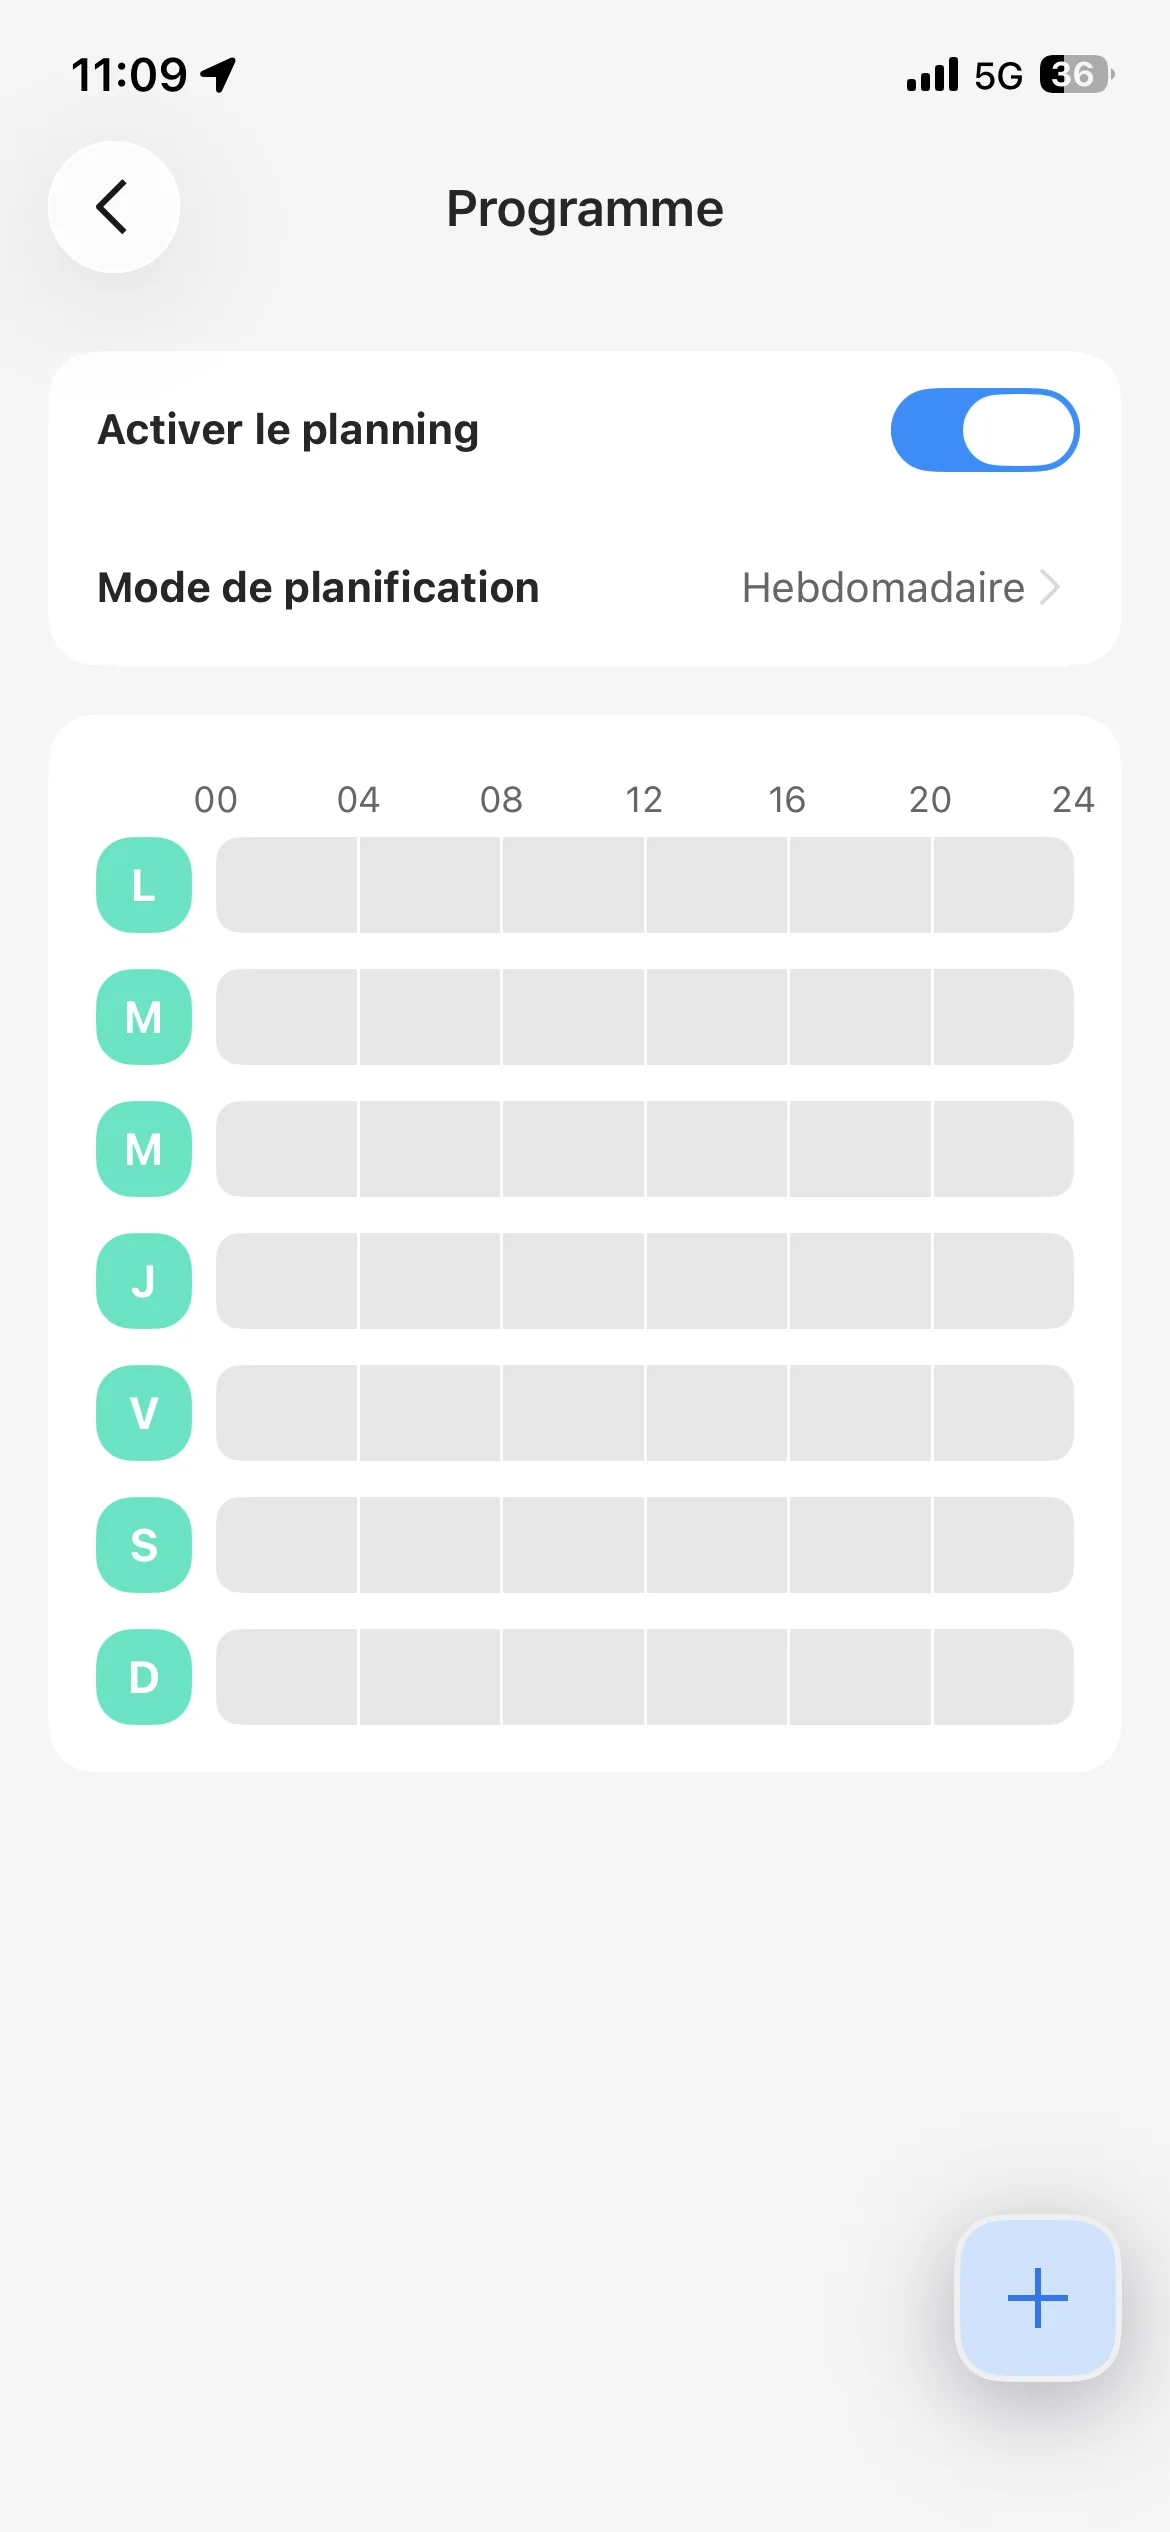
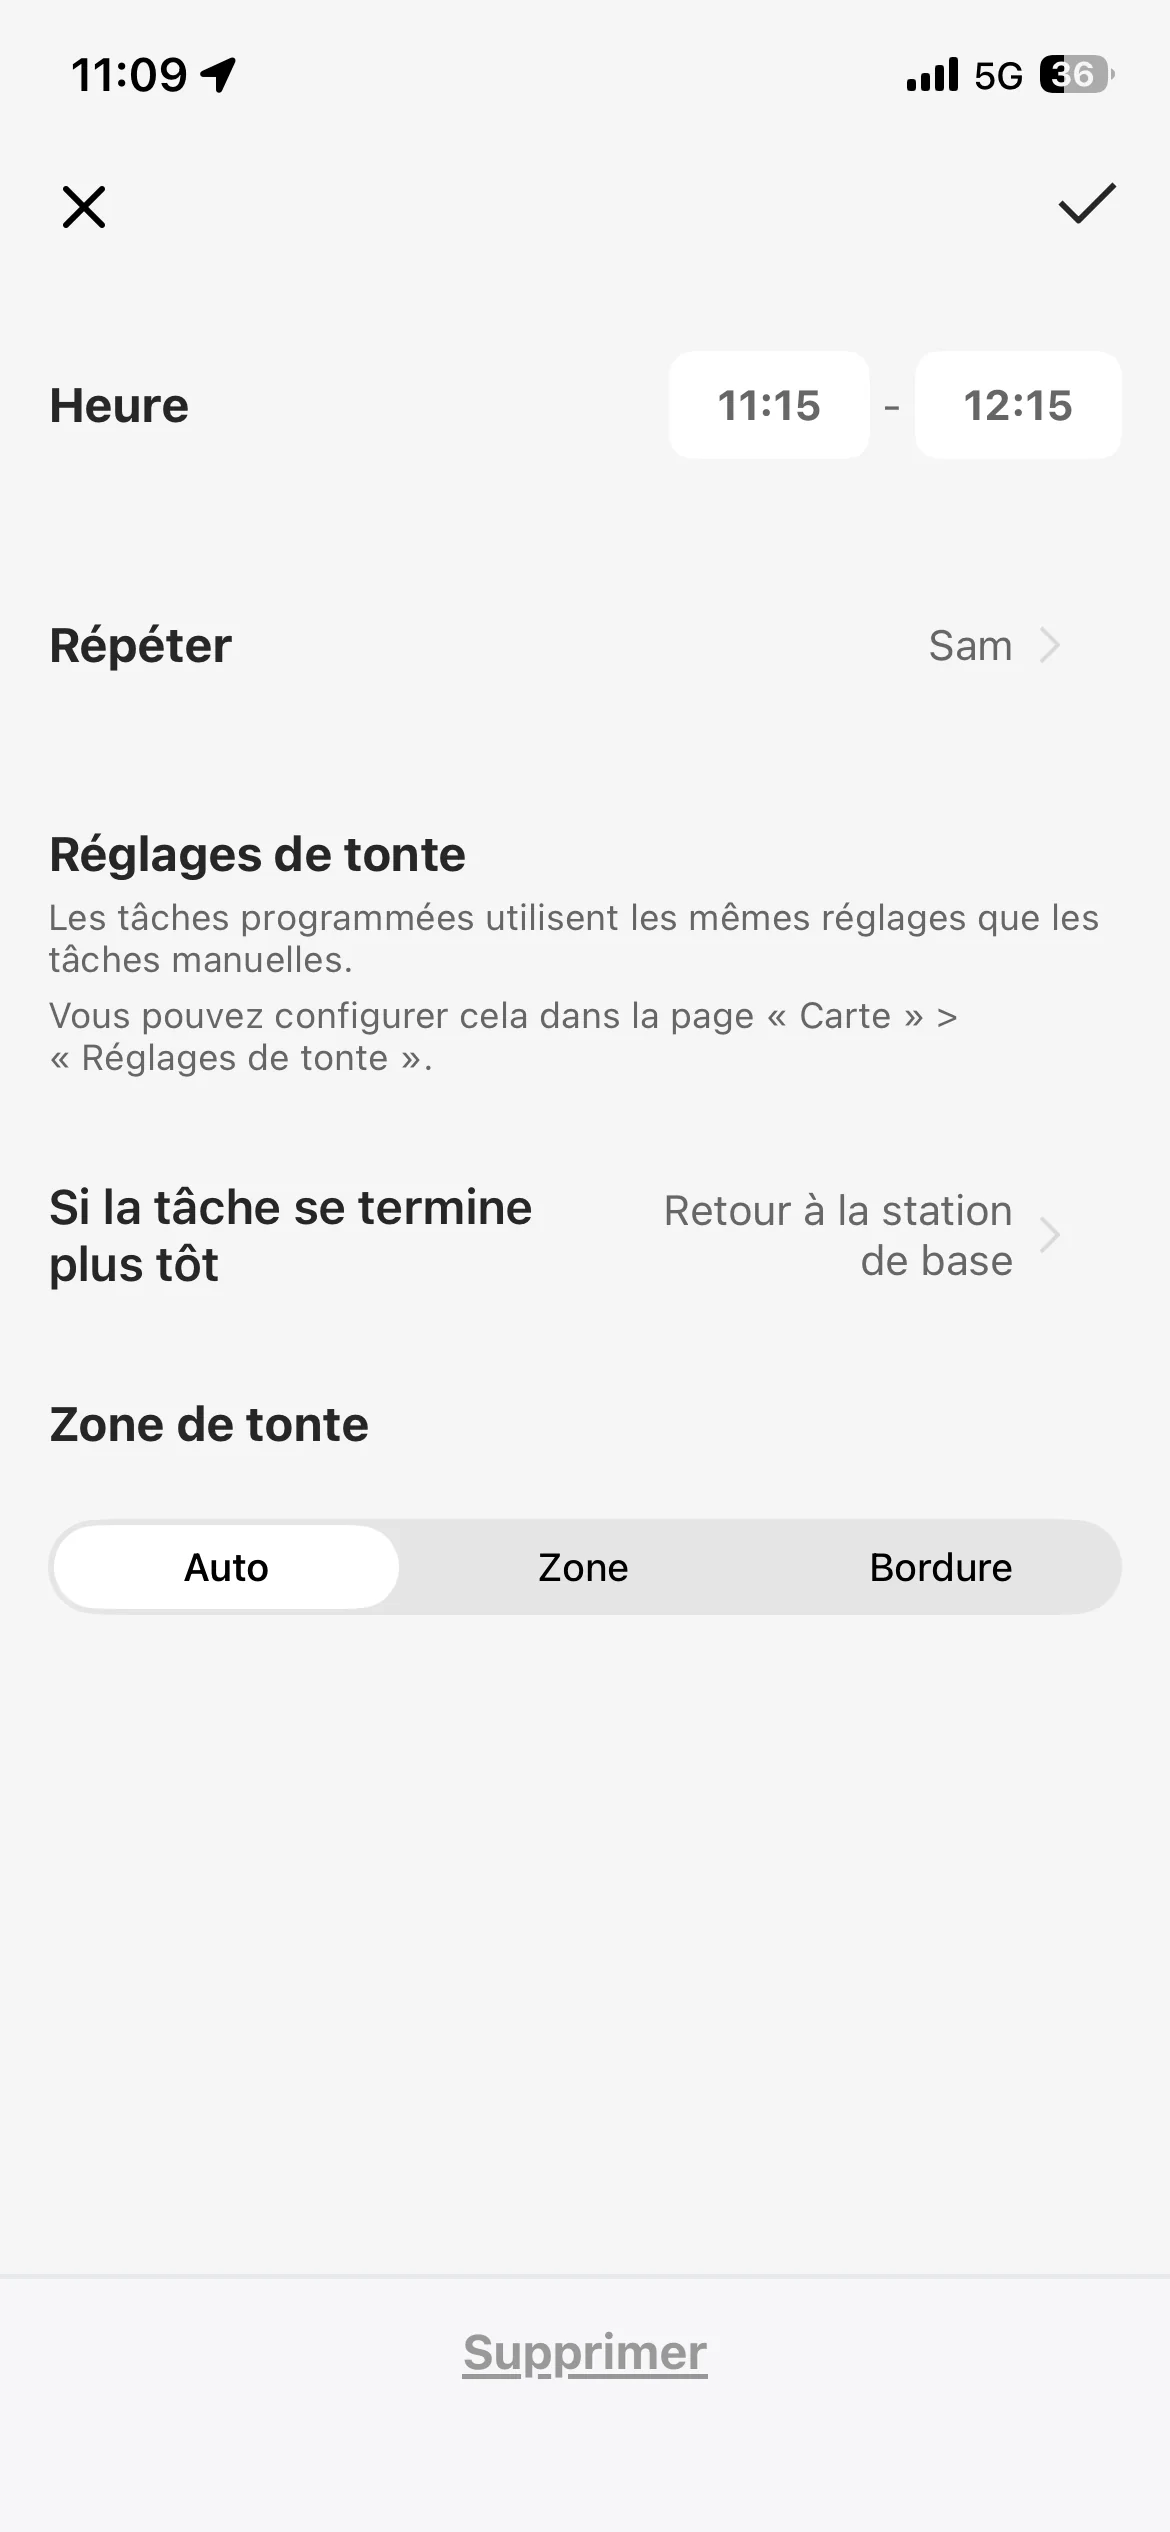
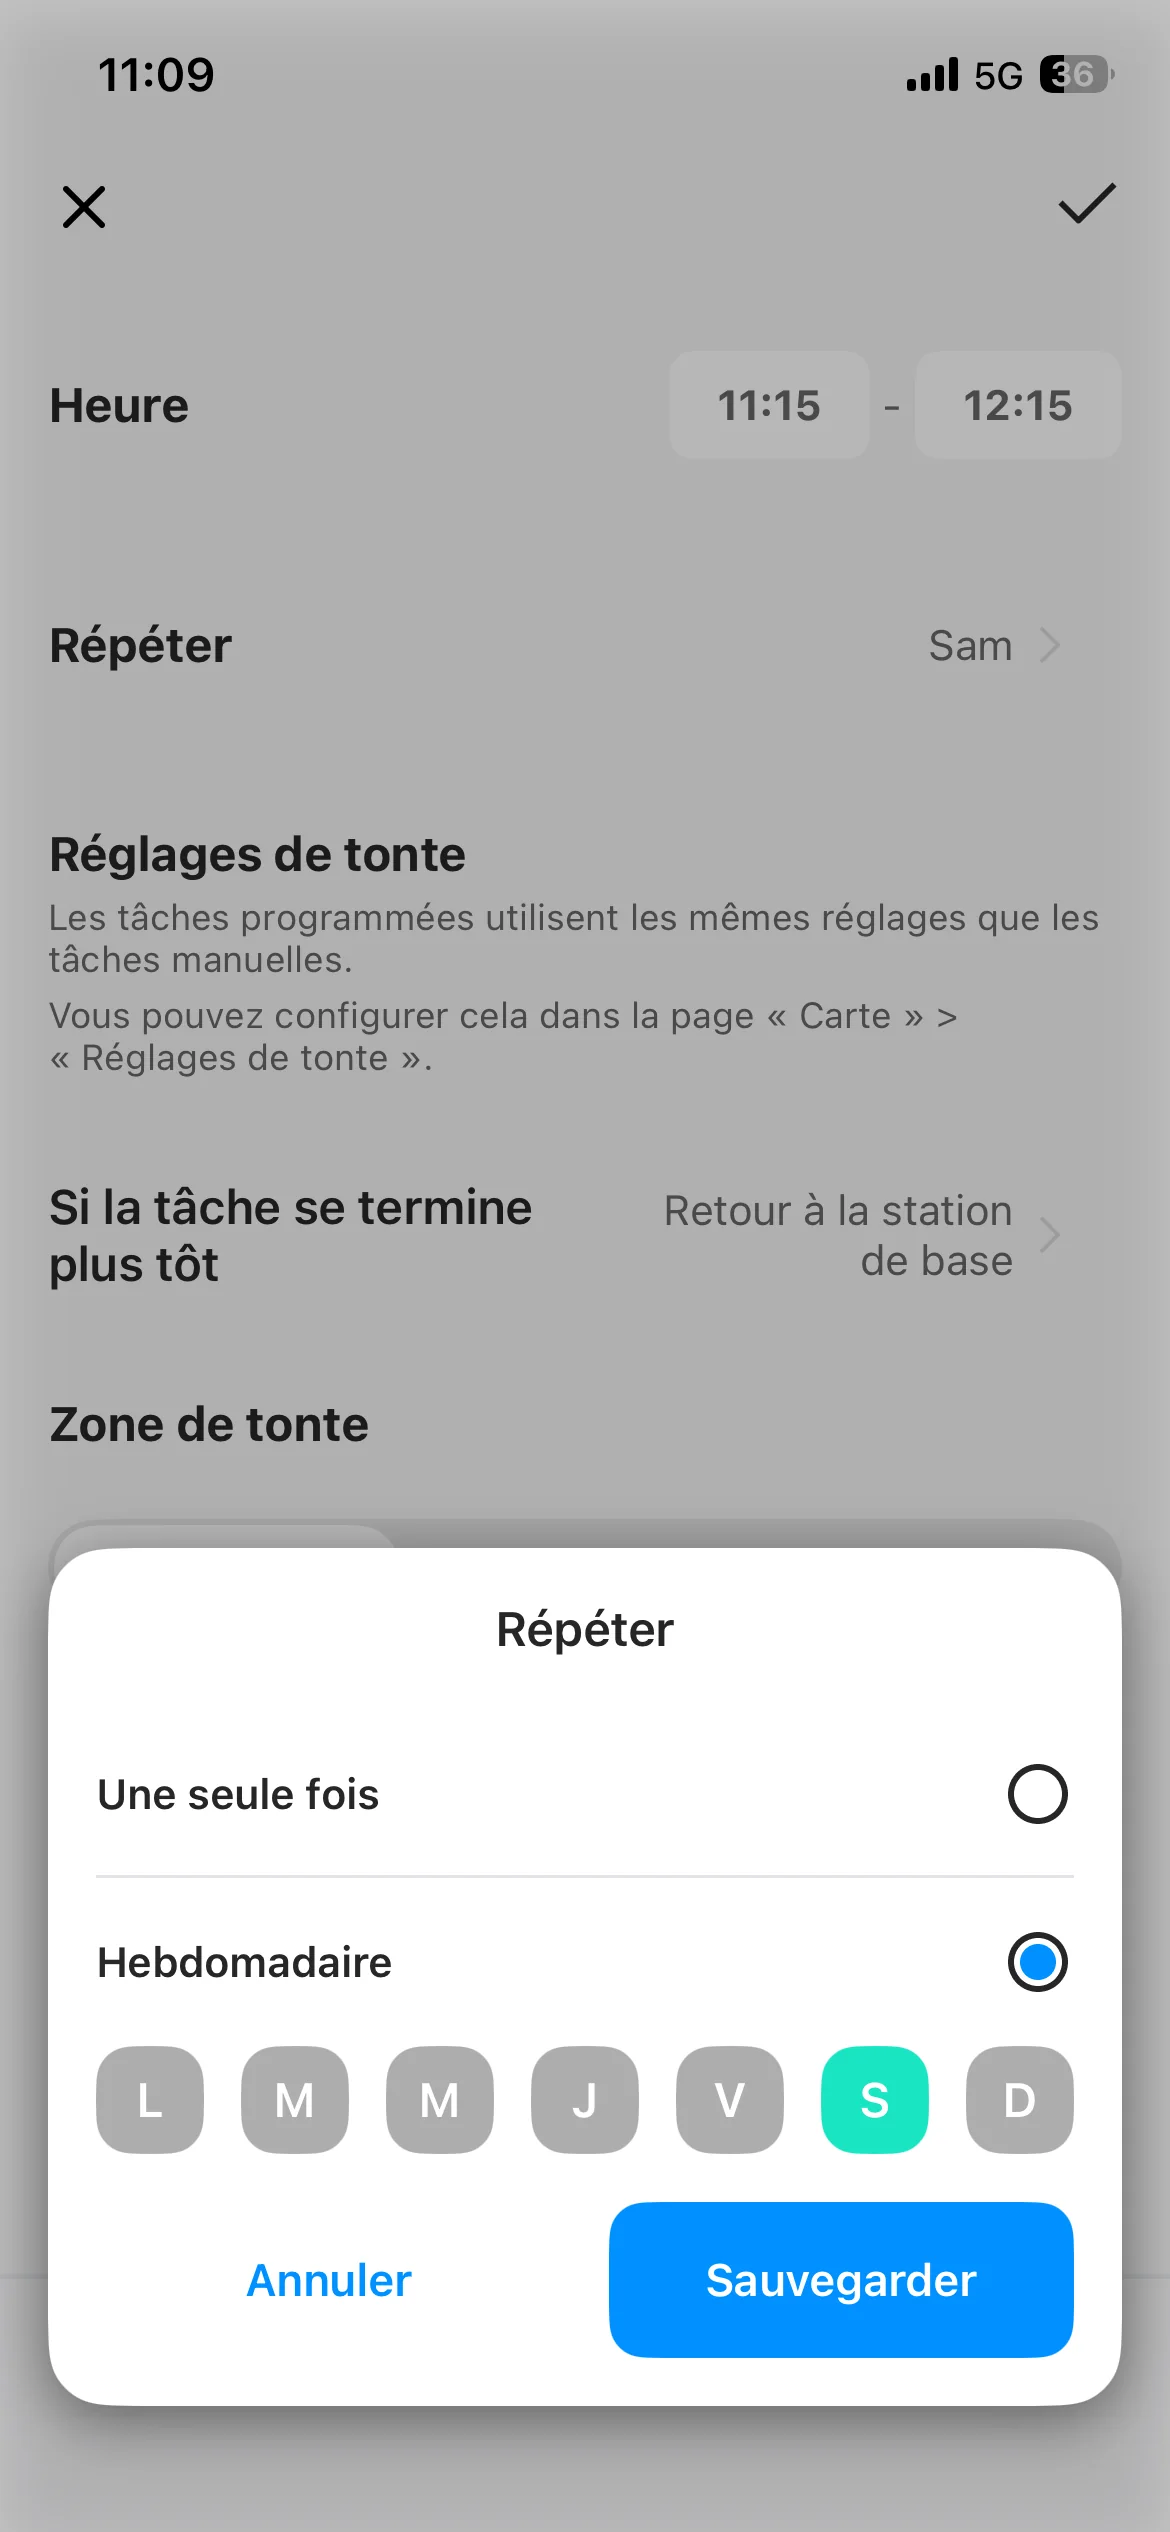
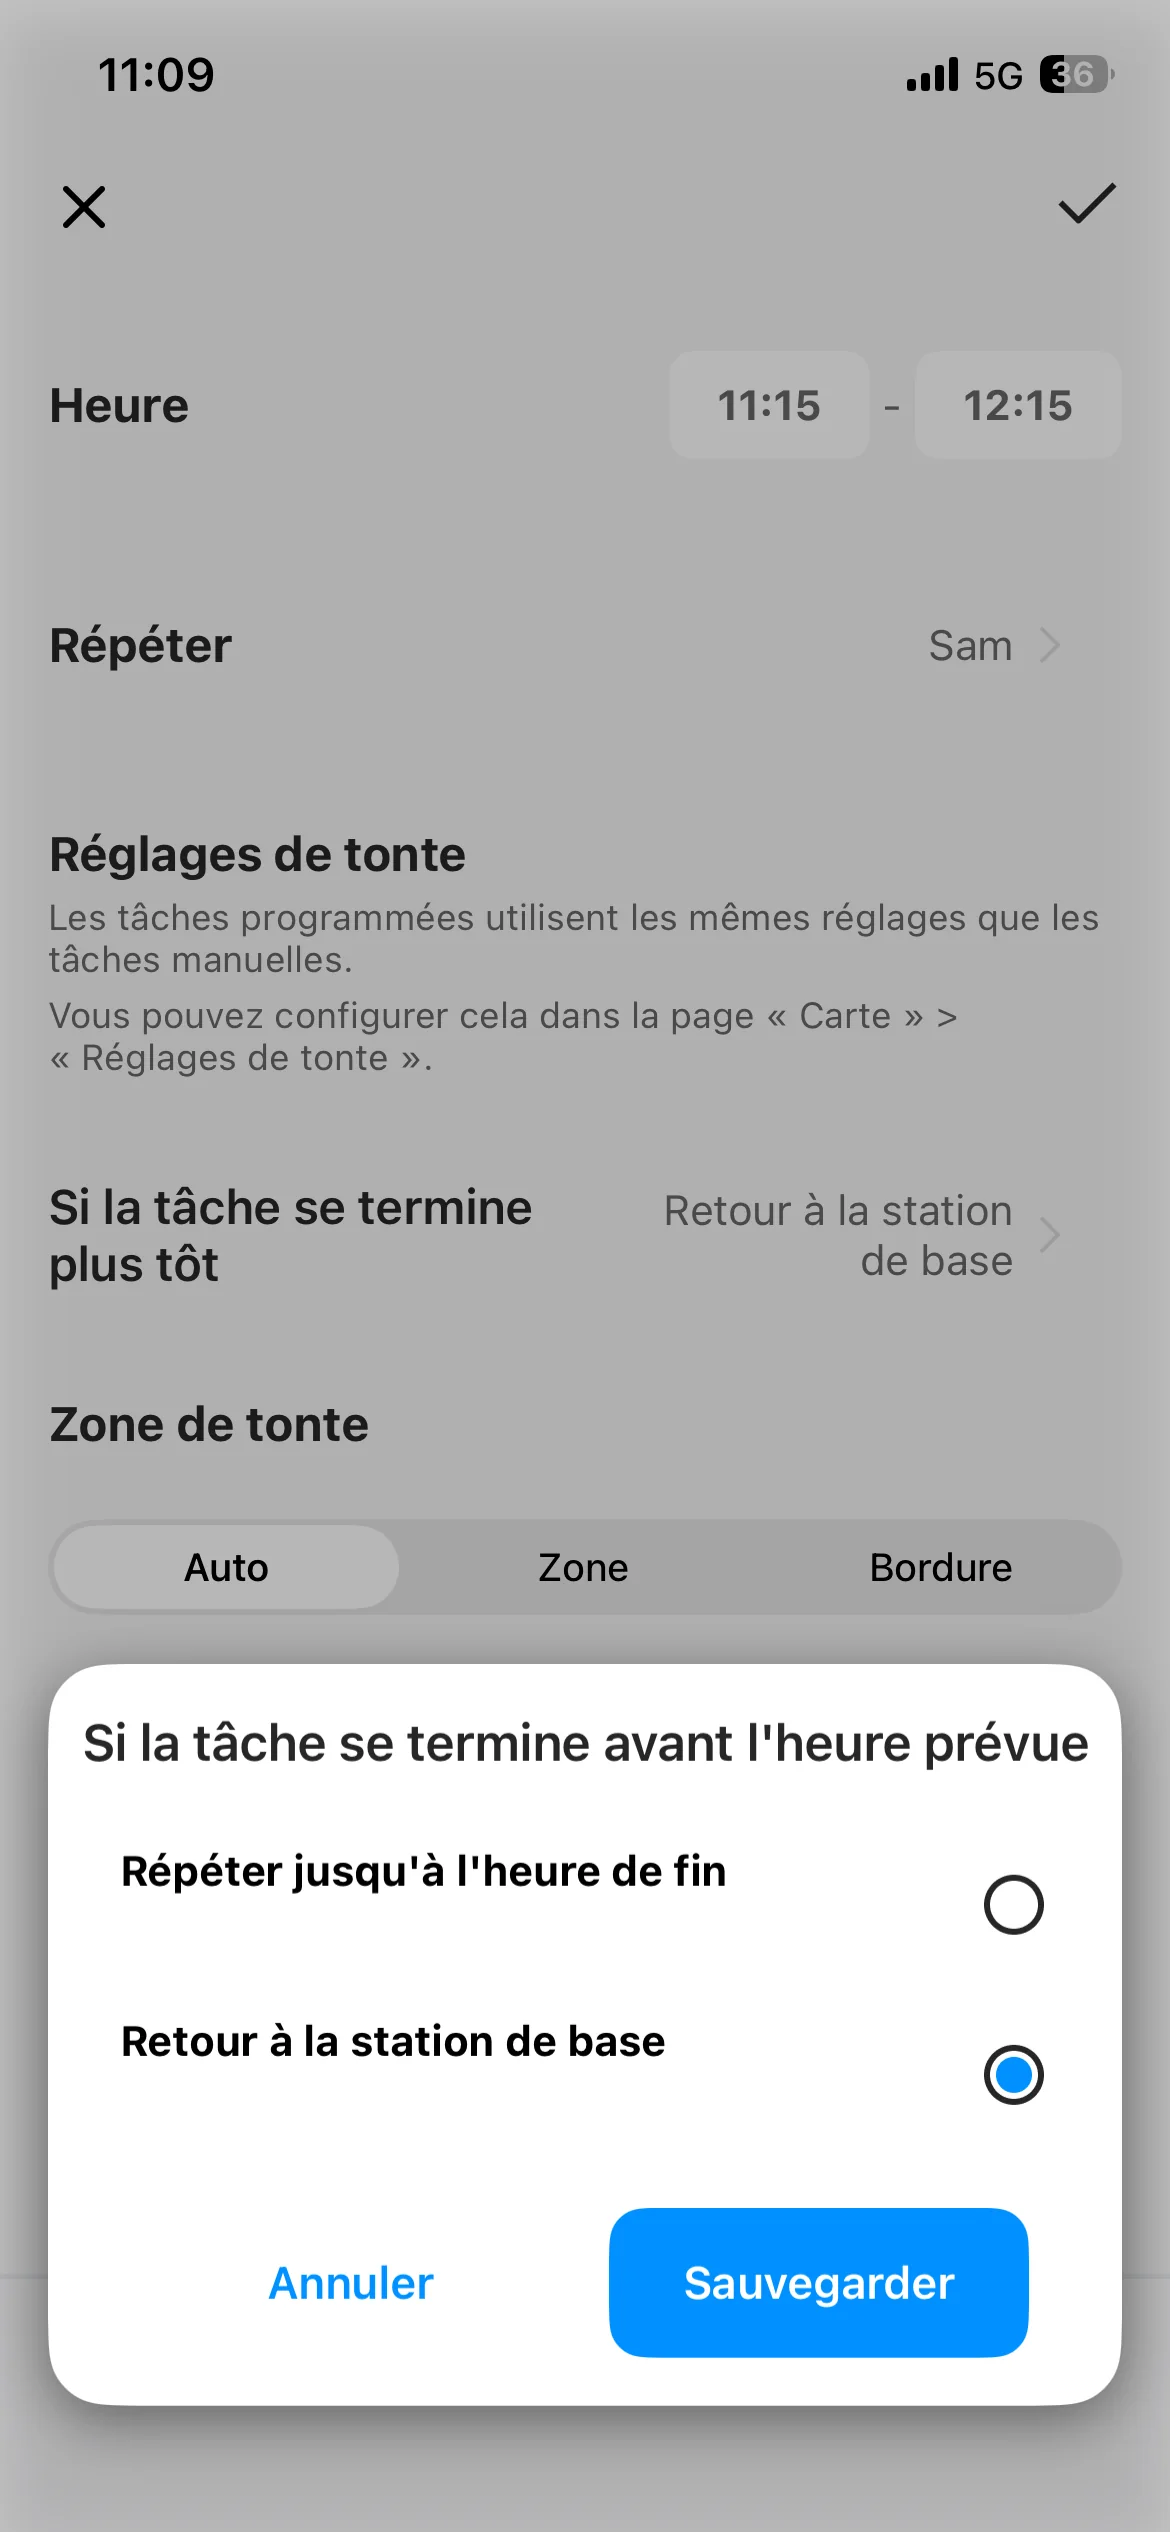
Le planning global peut être activé ou coupé, puis chaque tâche reçoit une plage horaire précise. Une tâche peut être lancée une seule fois ou répétée chaque semaine sur les jours choisis. Elle peut viser la tonte Auto, une Zone ou les Bordures. Les tâches programmées reprennent les réglages de tonte définis dans la carte.
Le détail le plus intéressant se trouve à la fin du créneau : si la tâche se termine plus tôt que prévu, l’application laisse choisir entre répéter jusqu’à l’heure de fin ou retourner à la station de base. C’est un niveau de contrôle plus fin qu’un simple calendrier « jour + heure ».
Quand une tâche programmée ne part pas : TerraMow documente plusieurs garde-fous : batterie à 15 % ou moins, pluie détectée, luminosité insuffisante, autre tâche déjà en cours ou carte active différente de celle prévue. Le retour pour faible luminosité a d’ailleurs été observé dans mon journal de notifications. Support TerraMow ↗
Planning activable, mode hebdomadaire et grille des sept jours.Une tâche fixe une plage horaire et peut viser Auto, Zone ou Bordure.Tâche unique ou récurrente, avec sélection des jours de la semaine.Si la zone est terminée tôt : recommencer jusqu’à la fin du créneau ou rentrer à la base.
Historique
Le suivi conserve surface, durée, type de tâche et heure de passage
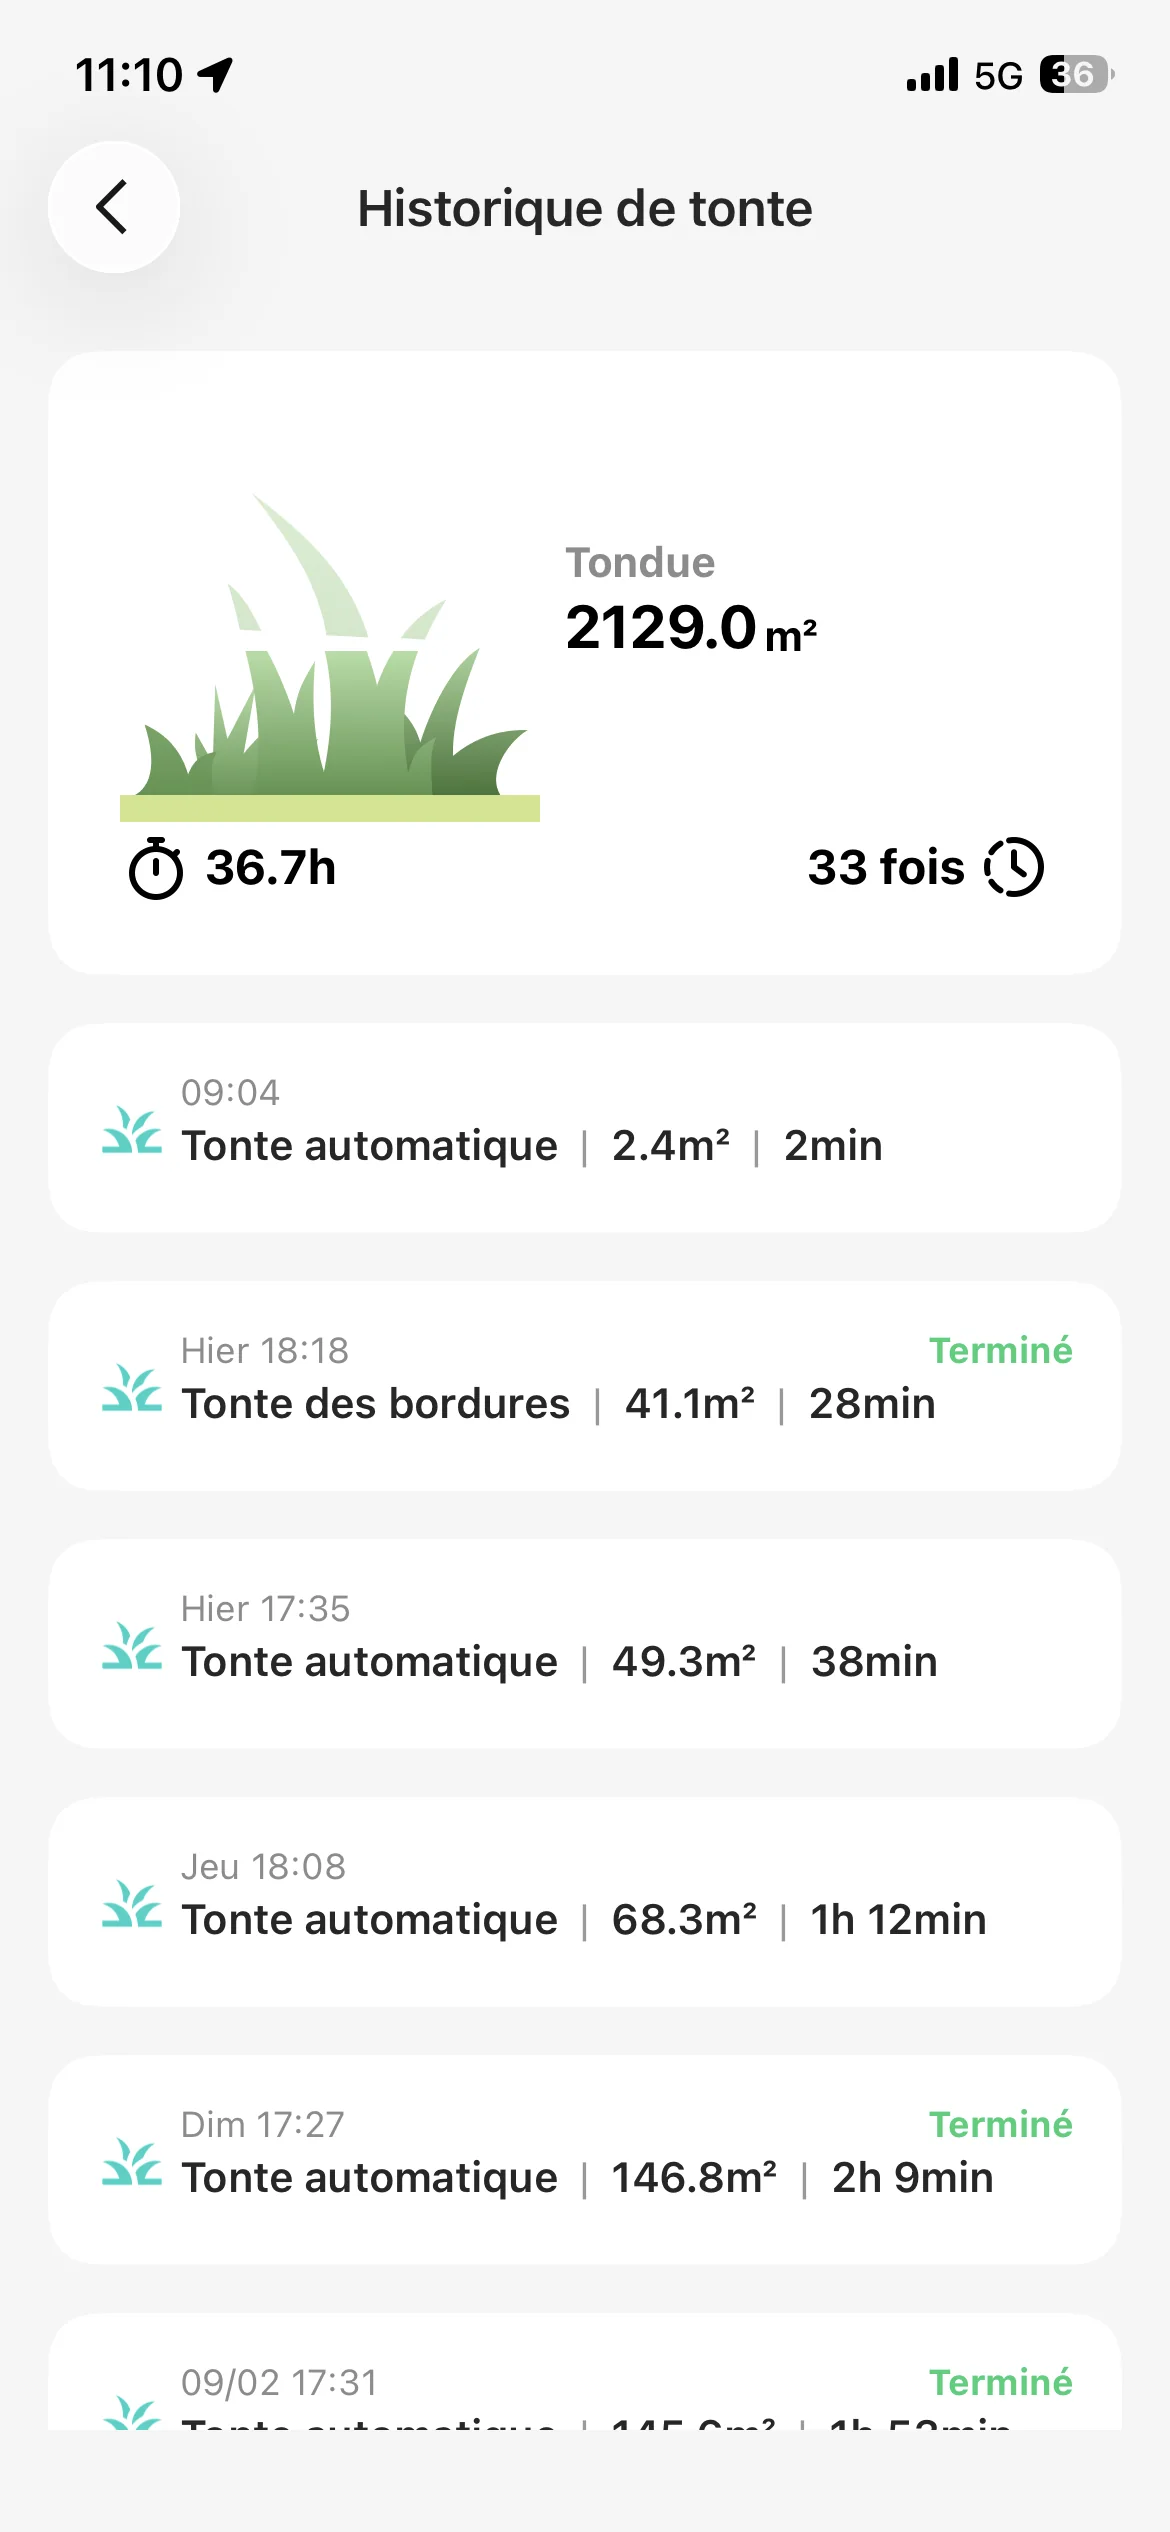
Instantané de l’historique pendant le test : 2 129,0 m², 36,7 h et 33 passages cumulés au moment de la capture.
L’historique n’est pas seulement une liste de dates. Chaque entrée affiche le type de tâche, la surface, la durée, l’heure et, lorsque c’est indiqué, son statut. C’est utile pour vérifier ce que le robot a réellement fait et retrouver rapidement un cycle précis.
2 129,0 m²surface cumulée affichée au moment de la capture
36,7 htemps cumulé affiché
33passages comptabilisés par l’application
Ces trois totaux évoluent évidemment avec l’usage : ils ne constituent pas une caractéristique du V1000. Ils documentent ici la profondeur du suivi disponible dans l’application.
Application · fonctions avancées
Réseau, sécurité, maintenance : les menus cachent de vraies fonctions
Convention de preuve : une fonction visible et configurable est notée « présence vérifiée » tant que son efficacité n’a pas fait l’objet d’un protocole terrain dédié.
Connectivité
Wi‑Fi, Bluetooth et données cellulaires sont gérés séparément. Sur l’exemplaire testé, l’application indique une carte SIM préinstallée et précise que le robot bascule sur les données cellulaires lorsque le Wi‑Fi n’est pas disponible. TerraMow confirme officiellement 1 Go inclus pendant un an à l’activation ; le renouvellement 1 Go / 1 an est affiché à 19 € au 12 septembre 2026. Forfait officiel ↗
fonction vérifiée + tarif fabricant
Notifications
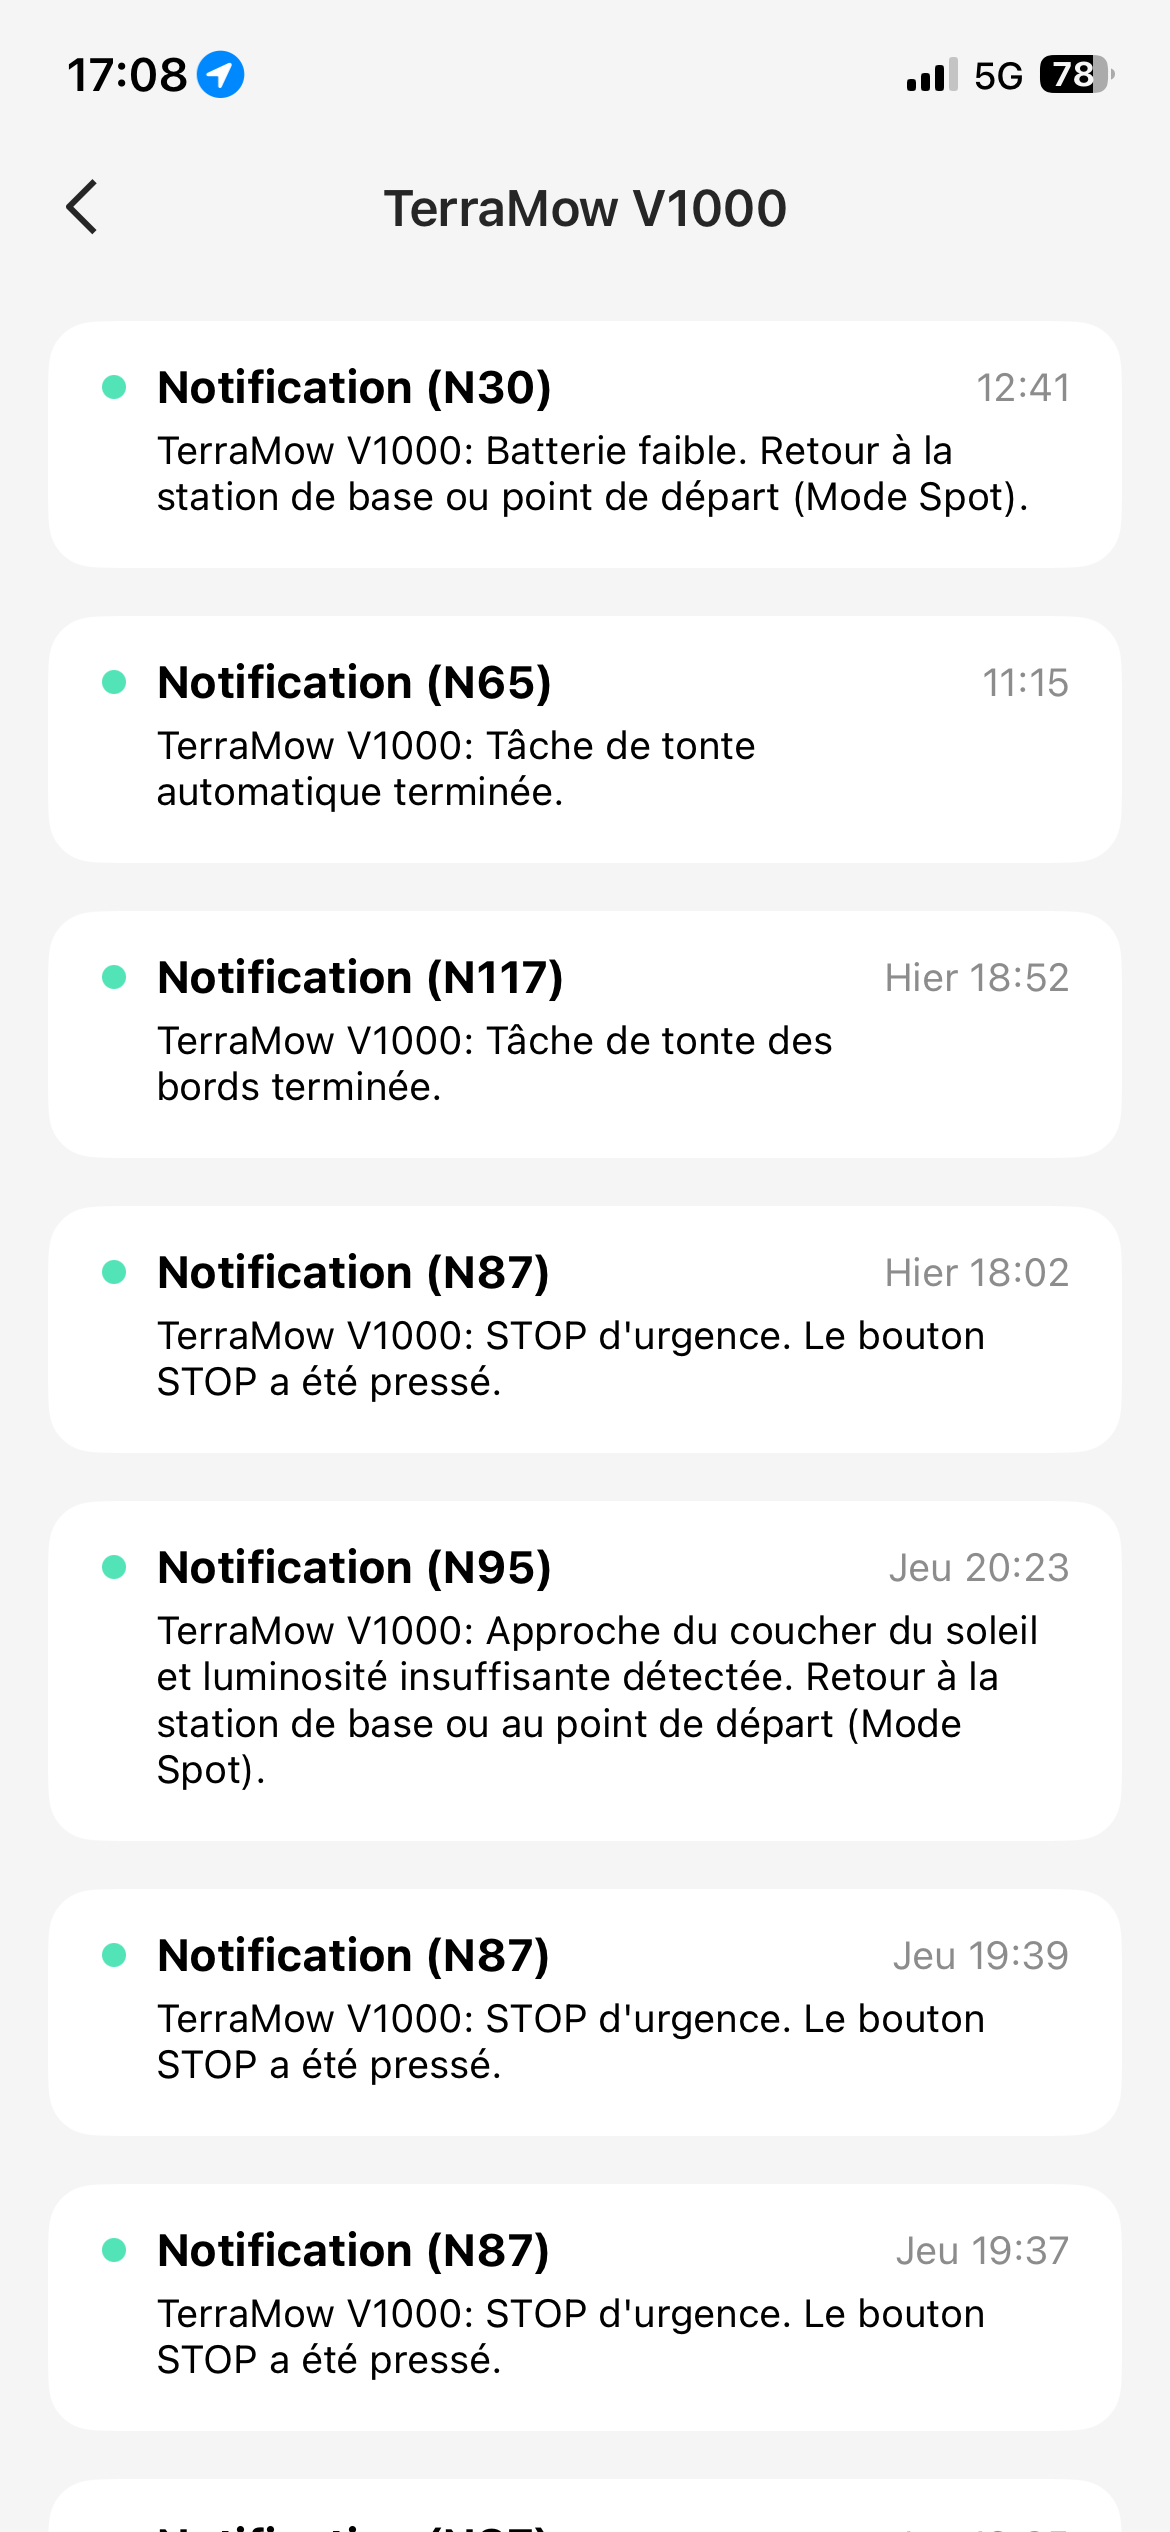
Le journal conserve notamment batterie faible, fin de tâche automatique, fin de tonte des bordures, appui sur le STOP d’urgence et retour lié à une luminosité insuffisante à l’approche du coucher du soleil.
observé
Antivol
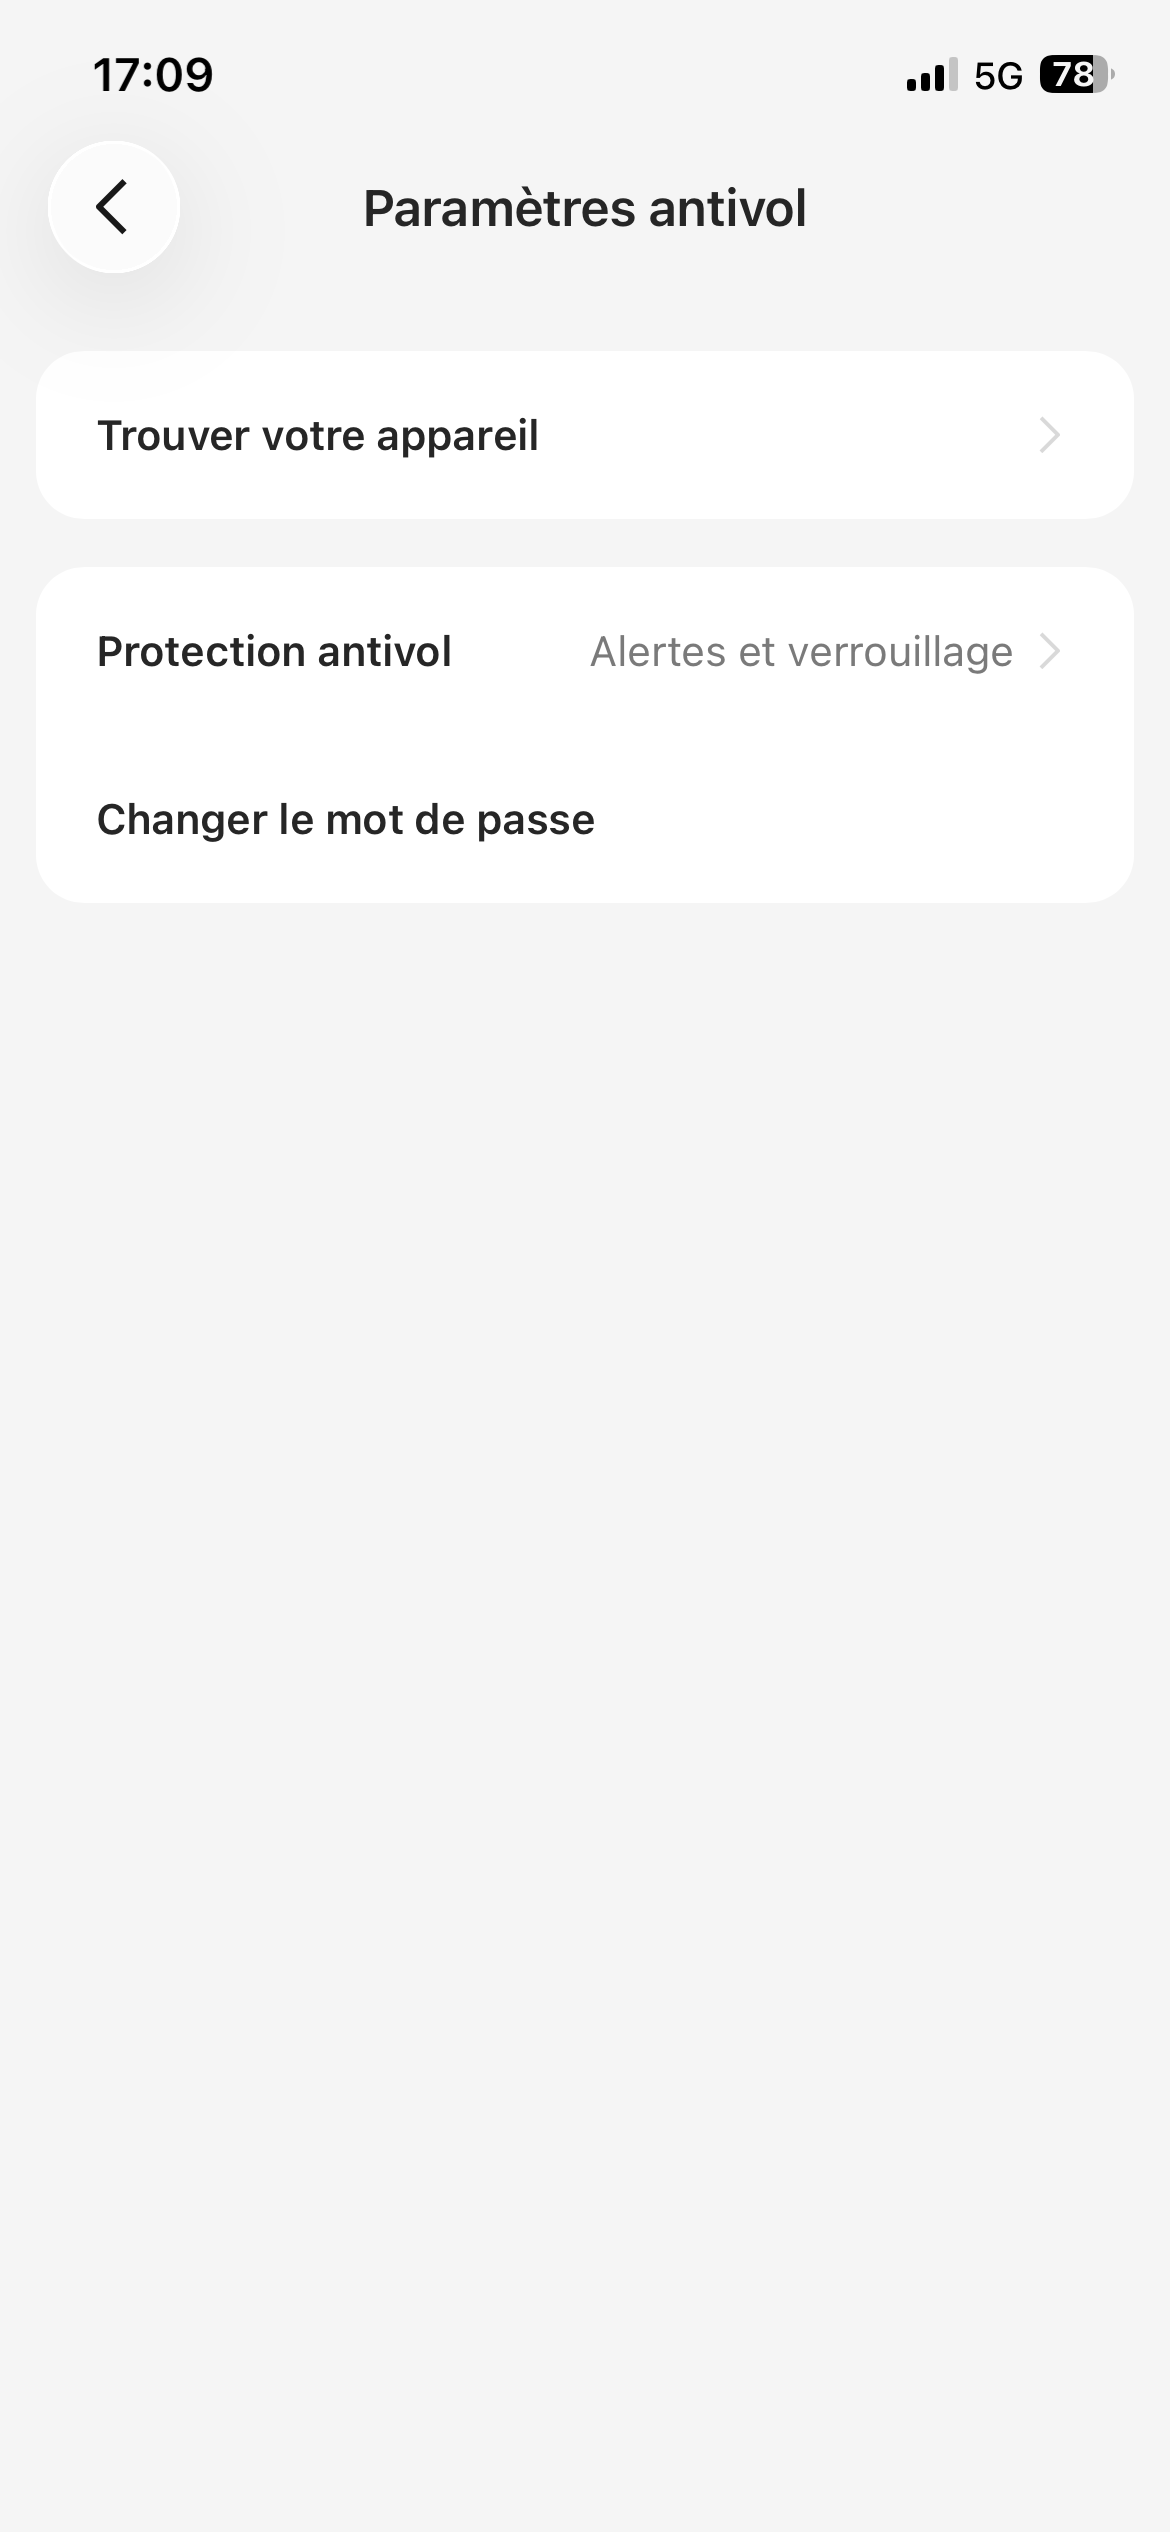
Le menu dédié regroupe Trouver votre appareil, une protection antivol avec alertes et verrouillage, ainsi que le changement de mot de passe. La présence de ces commandes est vérifiée ; je n’ai pas simulé un vol.
fonction vérifiée
Entretien & diagnostic
L’application suit les compteurs d’entretien, propose des tutoriels puis permet de réinitialiser le compteur après intervention. Elle sait aussi partager ou télécharger les journaux de l’appareil et les joindre à un retour d’expérience.
fonction vérifiée
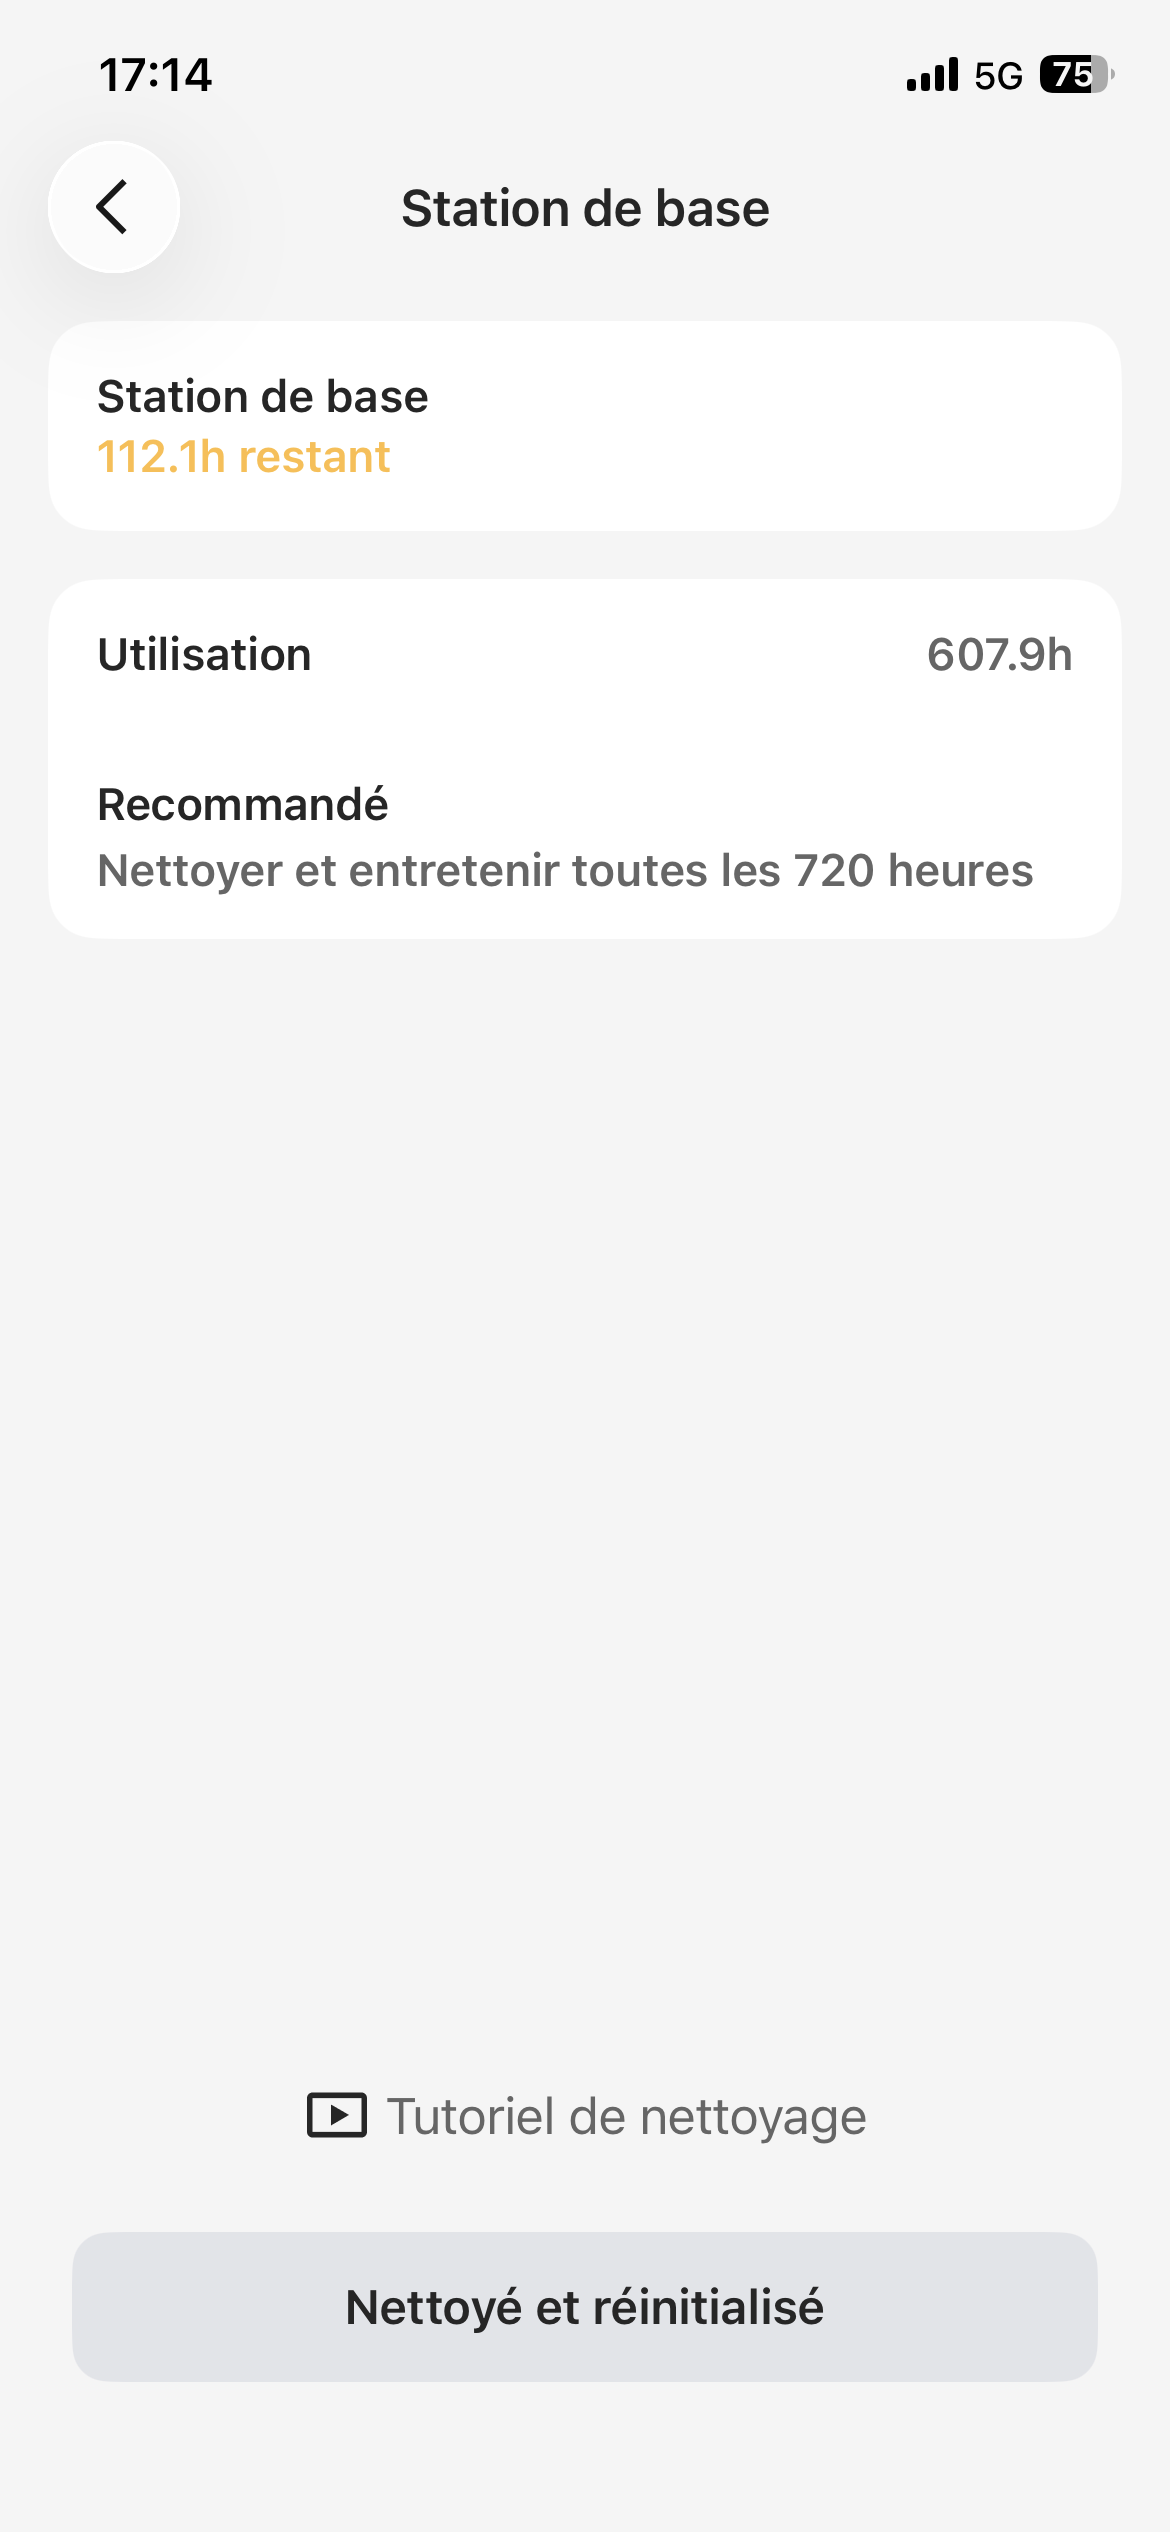
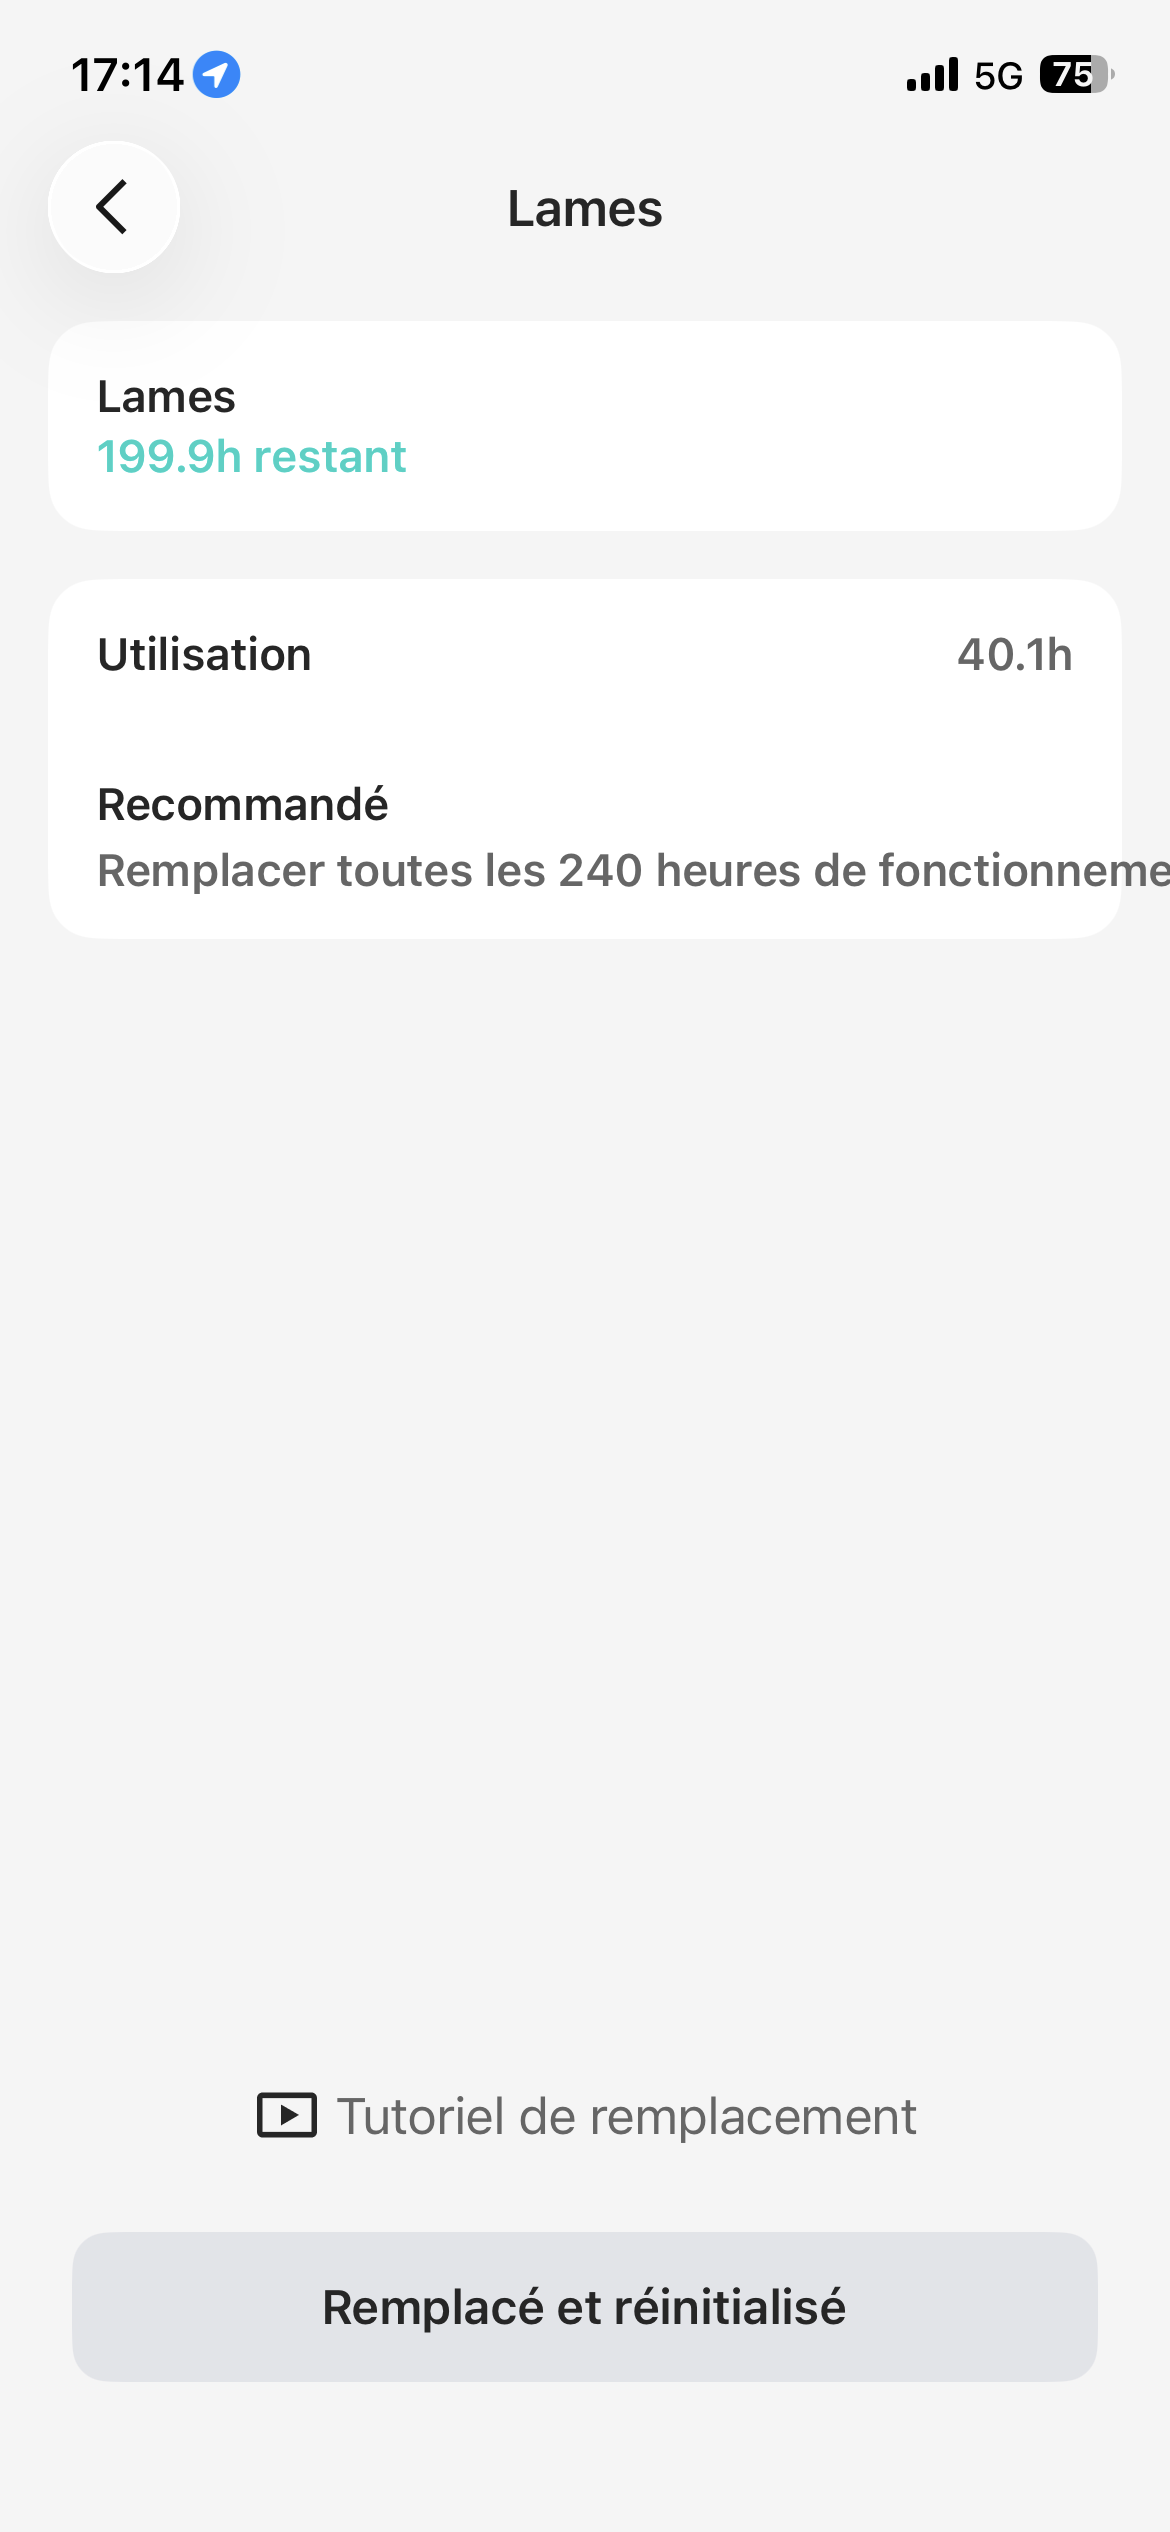
Deux intervalles sont explicitement affichés dans l’application : nettoyage/entretien de la station de base toutes les 720 h, et remplacement des lames toutes les 240 h de fonctionnement. Sur les captures de cette unité, le compteur affiche 607,9 h pour la station et 40,1 h pour les lames ; ce sont des compteurs d’usage de l’exemplaire, pas des caractéristiques universelles.
Le journal conserve les événements de tonte, batterie faible, STOP d’urgence et luminosité insuffisante.Localisation de l’appareil, alertes/verrouillage et changement de mot de passe.L’application recommande un nettoyage et un entretien de la station toutes les 720 h.Les lames sont suivies séparément, avec remplacement recommandé toutes les 240 h de fonctionnement.
Détection & Terra Lab
Des sécurités et réglages fins pour adapter le comportement du robot
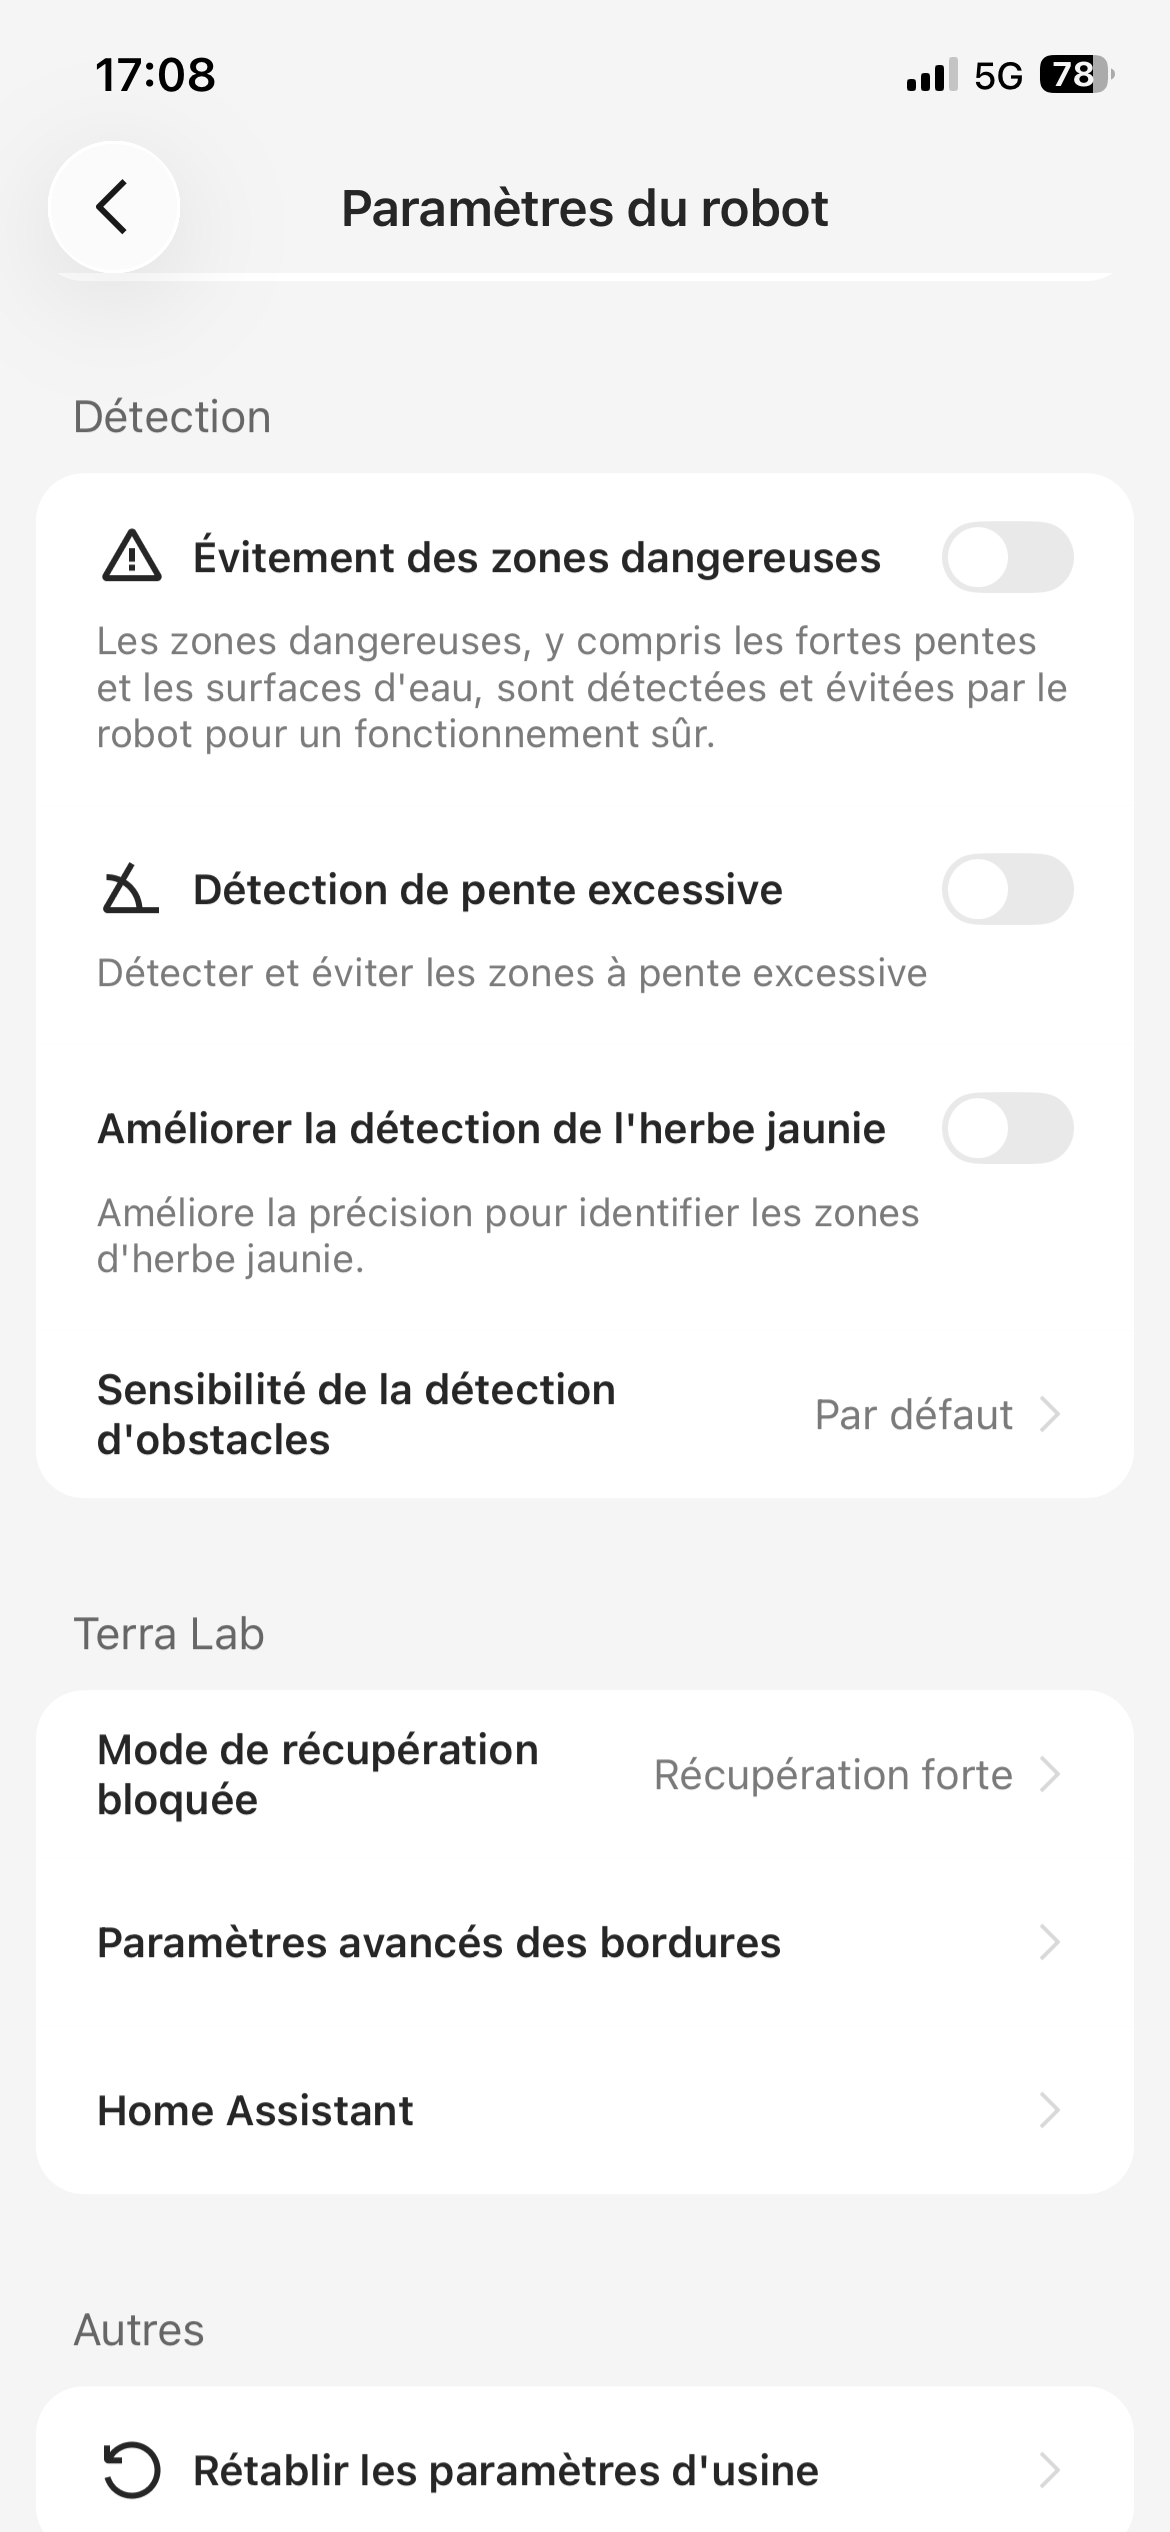
Le menu « Paramètres du robot » expose l’évitement des zones dangereuses, la détection de pente excessive, une option destinée à améliorer la détection de l’herbe jaunie et la sensibilité de détection d’obstacles. Sur la capture actuelle, les trois premières options sont désactivées et la sensibilité d’obstacles est réglée sur Par défaut. Terra Lab affiche aussi un mode de récupération après blocage, ici réglé sur Récupération forte.
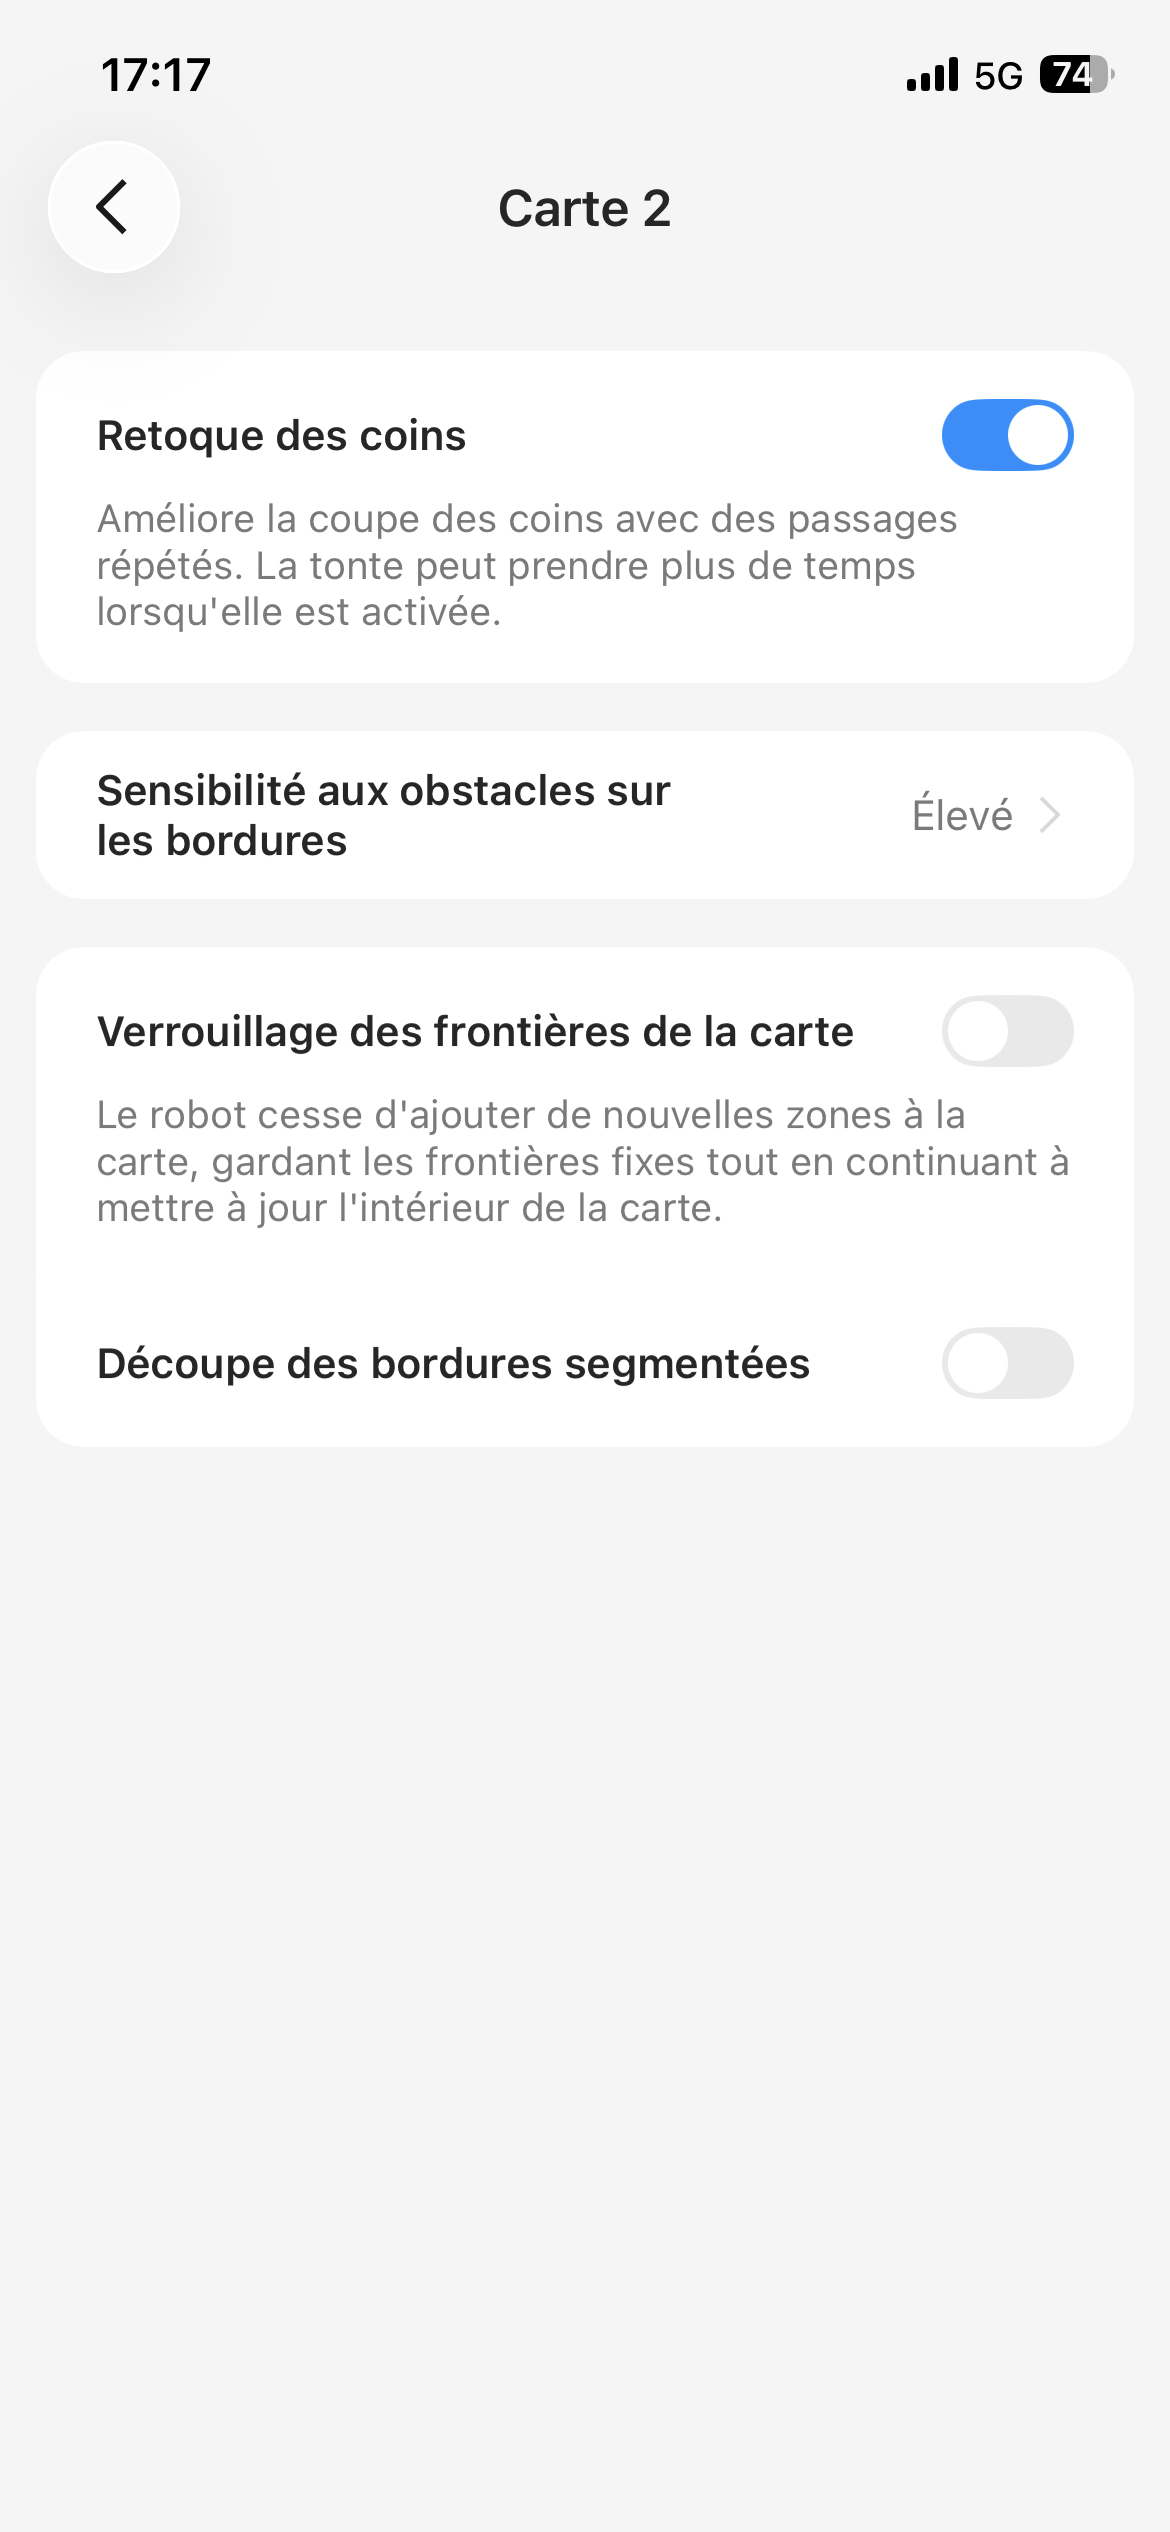
Les réglages de bordures vont plus loin : retouche des coins activée sur la capture, sensibilité aux obstacles sur les bordures réglée sur Élevé, verrouillage des frontières de carte et découpe des bordures segmentées présents mais désactivés. Ces réglages logiciels ne changent pas notre mesure mécanique : contre un mur vertical, le disque reste trop en retrait pour supprimer la bande résiduelle mesurée.
Zones dangereuses, pente excessive, herbe jaunie, sensibilité d’obstacles, récupération bloquée et accès aux bordures avancées.Retouche des coins, sensibilité aux obstacles sur les bordures, verrouillage des frontières et bordures segmentées.L’intégration Home Assistant possède un interrupteur natif et un lien GitHub ; elle est désactivée et non testée dans ce protocole.L’application peut partager automatiquement les journaux hors des heures de tâche, copier les informations appareil ou télécharger les logs.
Home Assistant : l’intégration est bien présente nativement dans l’application, avec un interrupteur d’activation et un lien vers GitHub. Elle était désactivée sur la capture et je ne l’ai pas configurée : je valide donc la présence de l’intégration, pas ses entités, commandes ou automatisations.
Firmware 9.9.213Version affichée sur l’exemplaire testé. Les captures contenant numéro de série, ICCID/IMSI, UUID, adresses IP/MAC ou adresse e-mail ne sont volontairement pas publiées ; seules les informations utiles au test sont reprises dans le texte.
Planification & batterie
Le logiciel pense aussi au calendrier et à la longévité de la batterie
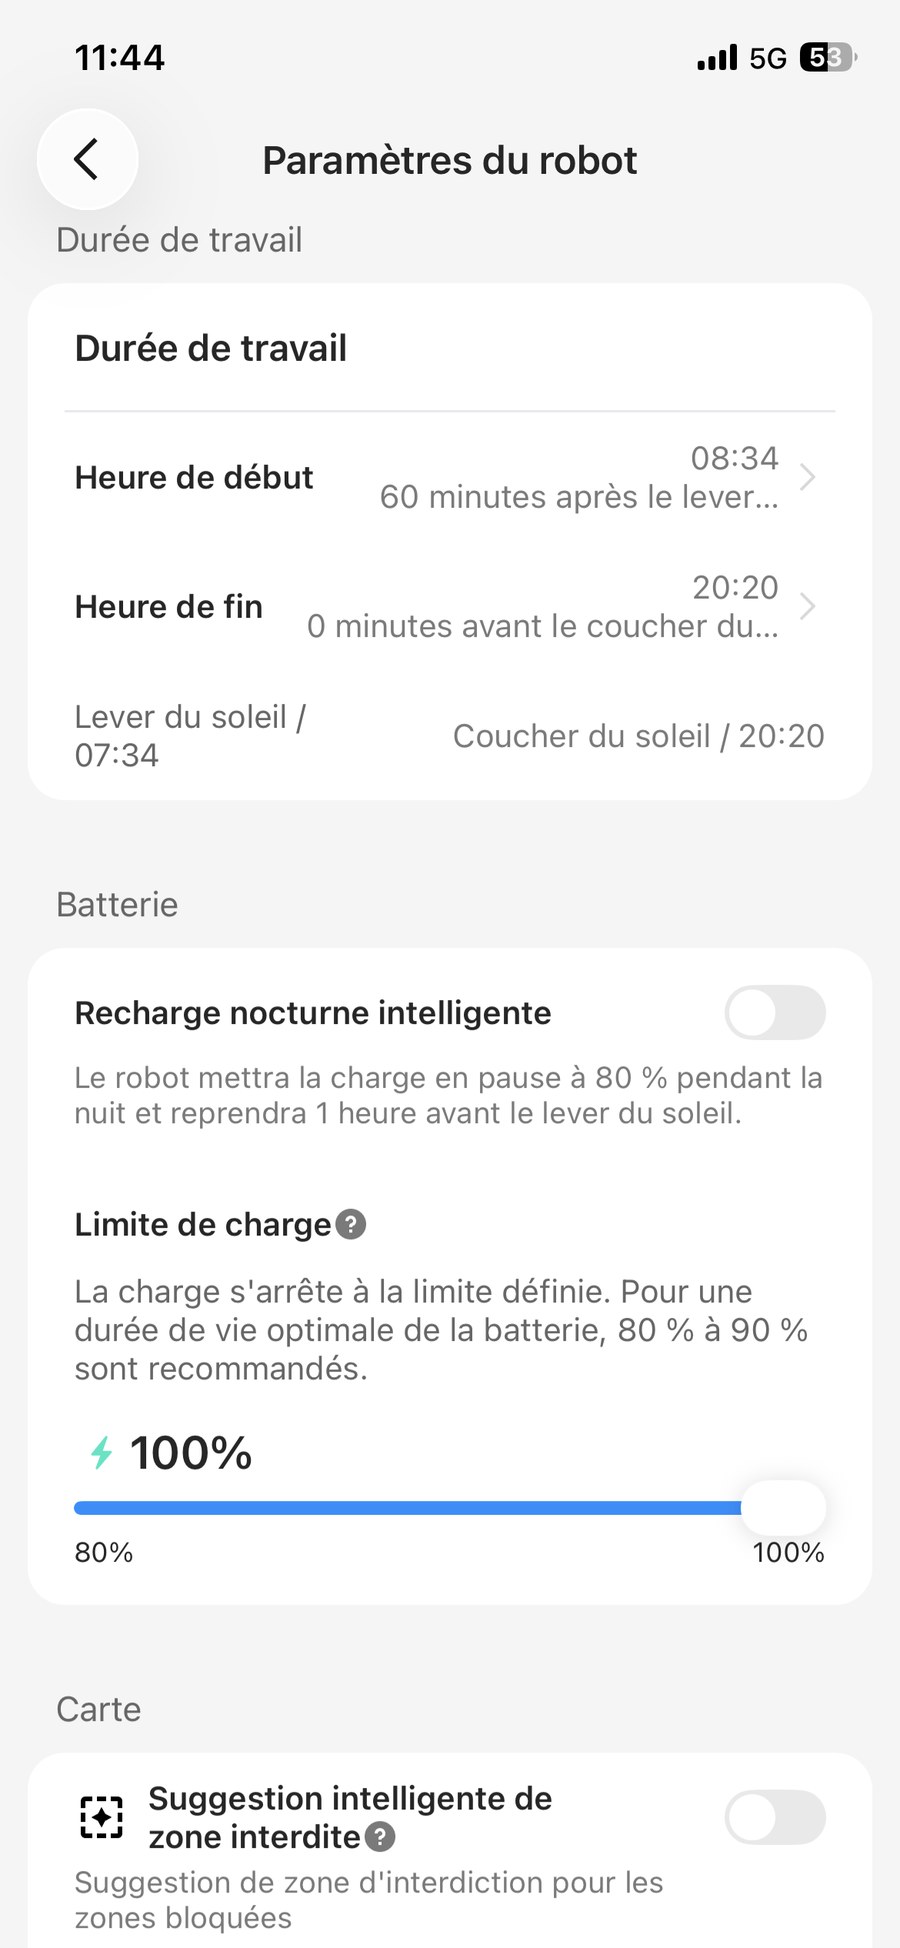
Les paramètres peuvent suivre lever/coucher du soleil et limiter la charge entre 80 et 100 %. L’application recommande 80–90 % ; ma capture montre 100 % et la recharge nocturne intelligente désactivée.
Plage de travail liée au soleil, recharge nocturne intelligente et limite de charge 80–100 %. Ici : limite à 100 %, recharge nocturne intelligente désactivée.
Intérêt pratique : ces réglages donnent à l’utilisateur un vrai levier sur les horaires de tonte et sur la stratégie de charge, sans que je puisse encore conclure à un bénéfice mesuré sur la durée de vie de la batterie.
Ce que le terrain et les sources ajoutent encore
Pluie, nettoyage, sécurité, pièces : les détails qui comptent après l’achat
Le capteur de pluie fonctionne chez moi
Dans mon usage, la détection de pluie s’est correctement déclenchée. Cela ne valide toujours pas la qualité de tonte sur herbe humide — critère que je laisse hors note — mais le capteur lui-même est bien fonctionnel sur mon exemplaire.
Un essai longue durée de Haus & Garten Test apporte une nuance utile : leur V1000 a aussi réagi à un arroseur de pelouse. Autrement dit, le capteur détecte l’eau sans connaître son origine. Avec un arrosage automatique, mieux vaut séparer les plages d’irrigation et de tonte. Essai externe ↗
IPX6, mais pas de nettoyeur haute pression
TerraMow annonce IPX6 et autorise un rinçage au tuyau. Son guide demande toutefois de ne pas utiliser de jet haute pression sur le robot, les axes de roues, le panneau TerraVision ou la station. Le panneau TerraVision et le capteur de pluie doivent plutôt être essuyés avec un chiffon doux. Guide d’entretien ↗
Sécurités physiques séparées de la vision
Le bouton STOP n’est pas qu’une alerte d’application : TerraMow documente l’arrêt immédiat du déplacement et du disque de coupe. TerraMow documente aussi des sécurités liées au soulèvement, à une inclinaison excessive et à l’absence de la clé de sécurité. Mon journal a bien enregistré plusieurs appuis sur STOP ; je n’ai pas déclenché volontairement tous les autres défauts. Codes de sécurité ↗
Pièces disponibles, avec des prix à dater
Au 12 septembre 2026, la boutique TerraMow France affiche notamment la batterie V1000 à 89 €, le disque de lame à 19 €, un lot de 12 lames à partir de 14,99 € et la station S/V à 169 €. Disponibilité et tarifs peuvent évoluer ; je les traite donc comme un instantané, pas comme des caractéristiques fixes. Accessoires officiels ↗
Multi-zones : les dimensions à connaître. TerraMow demande un chemin plat de plus de 60 cm entre deux pelouses, un pont de plus de 150 cm, et recommande de placer les points de départ et d’arrivée du chemin à au moins 1 m des limites. Ces seuils sont documentés par le fabricant ; je ne les transforme pas en mesures LeBonRobot. Guide multi-zones ↗
Caméra, cloud & cybersécurité
Avec Live Camera, le V1000 doit aussi être jugé comme un objet connecté
TerraMow documente désormais mieux la sécurité du produit : mot de passe ou PIN unique, communications chiffrées en TLS 1.2 ou supérieur, firmware signé numériquement et correctifs de sécurité garantis pendant au moins trois ans à partir du lancement du V1000, soit jusqu’au 1er septembre 2028 au minimum.
Cartes & localisation
La notice Data Act indique que cartes, routes, obstacles, localisation et diagnostics peuvent être conservés sur l’appareil ou envoyés vers le cloud.
Rétention
Logs locaux généralement 30 jours ; données cloud de tâche, statut et diagnostic jusqu’à 24 mois ; cartes et réglages pendant l’utilisation du service puis suppression ou anonymisation dans les 30 jours après suppression du compte ou dissociation de l’appareil.
Live Camera
La documentation publique confirme la vidéo en temps réel, mais ne détaille pas assez clairement si le flux est strictement éphémère côté serveur. Je ne l’affirme donc pas.
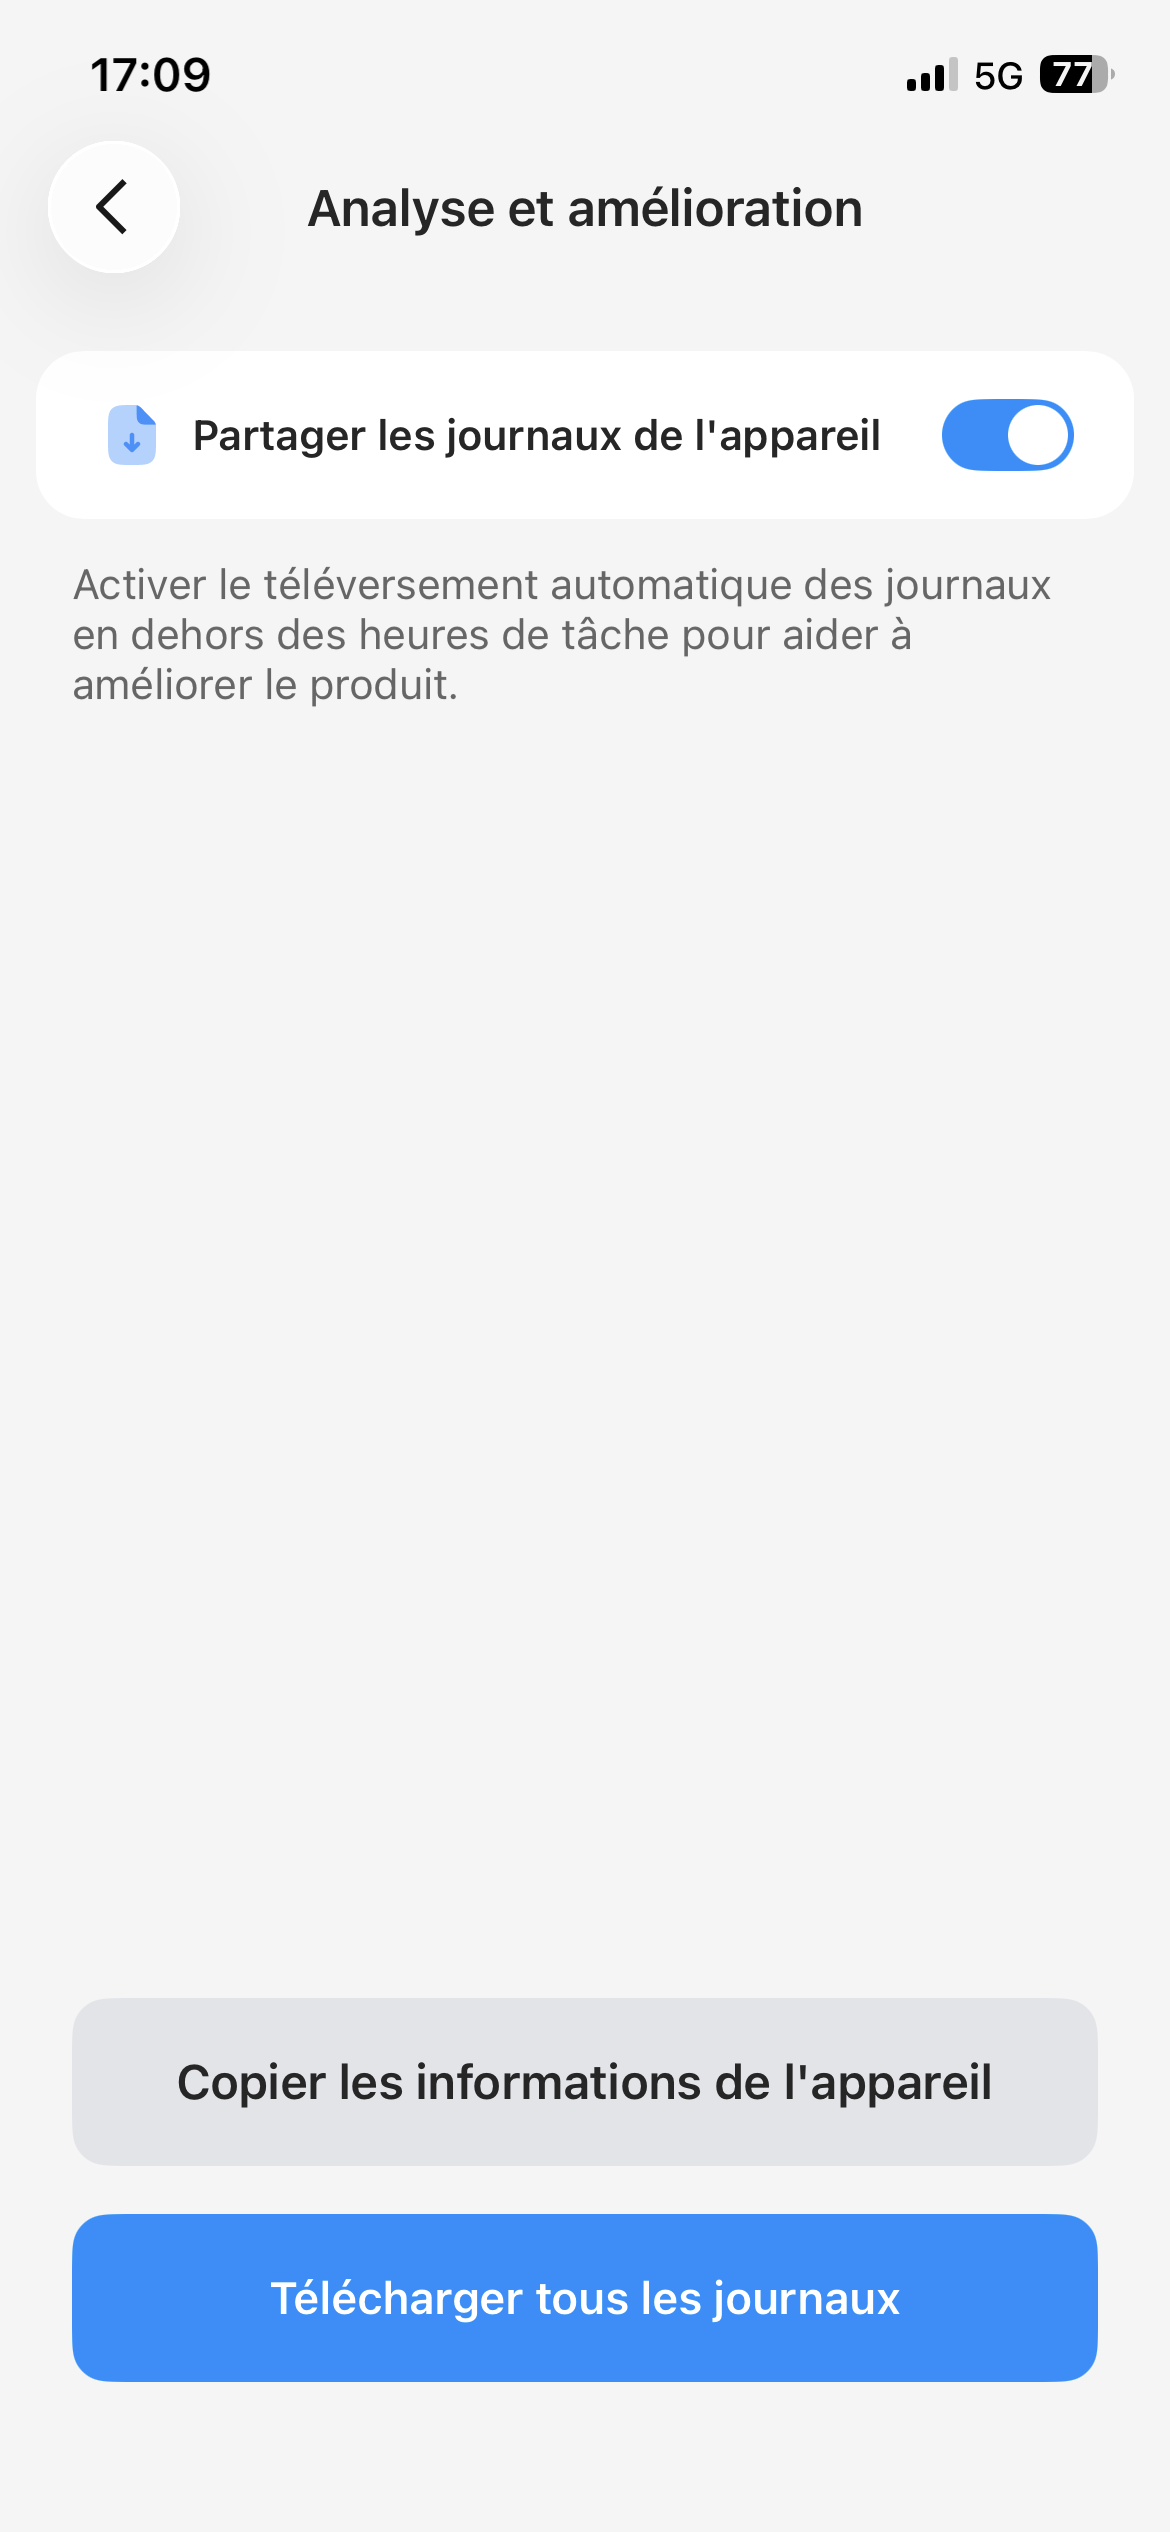
Journaux et diagnostic — vérifié dans l’application. « Analyse et amélioration » peut activer le téléversement automatique des journaux en dehors des heures de tâche, télécharger tous les logs et copier les informations de l’appareil. Le formulaire « Retour d’expérience » peut également joindre les journaux à un signalement. La capture confirme ces mécanismes, mais ne permet pas à elle seule d’énumérer le contenu exact de chaque journal envoyé.
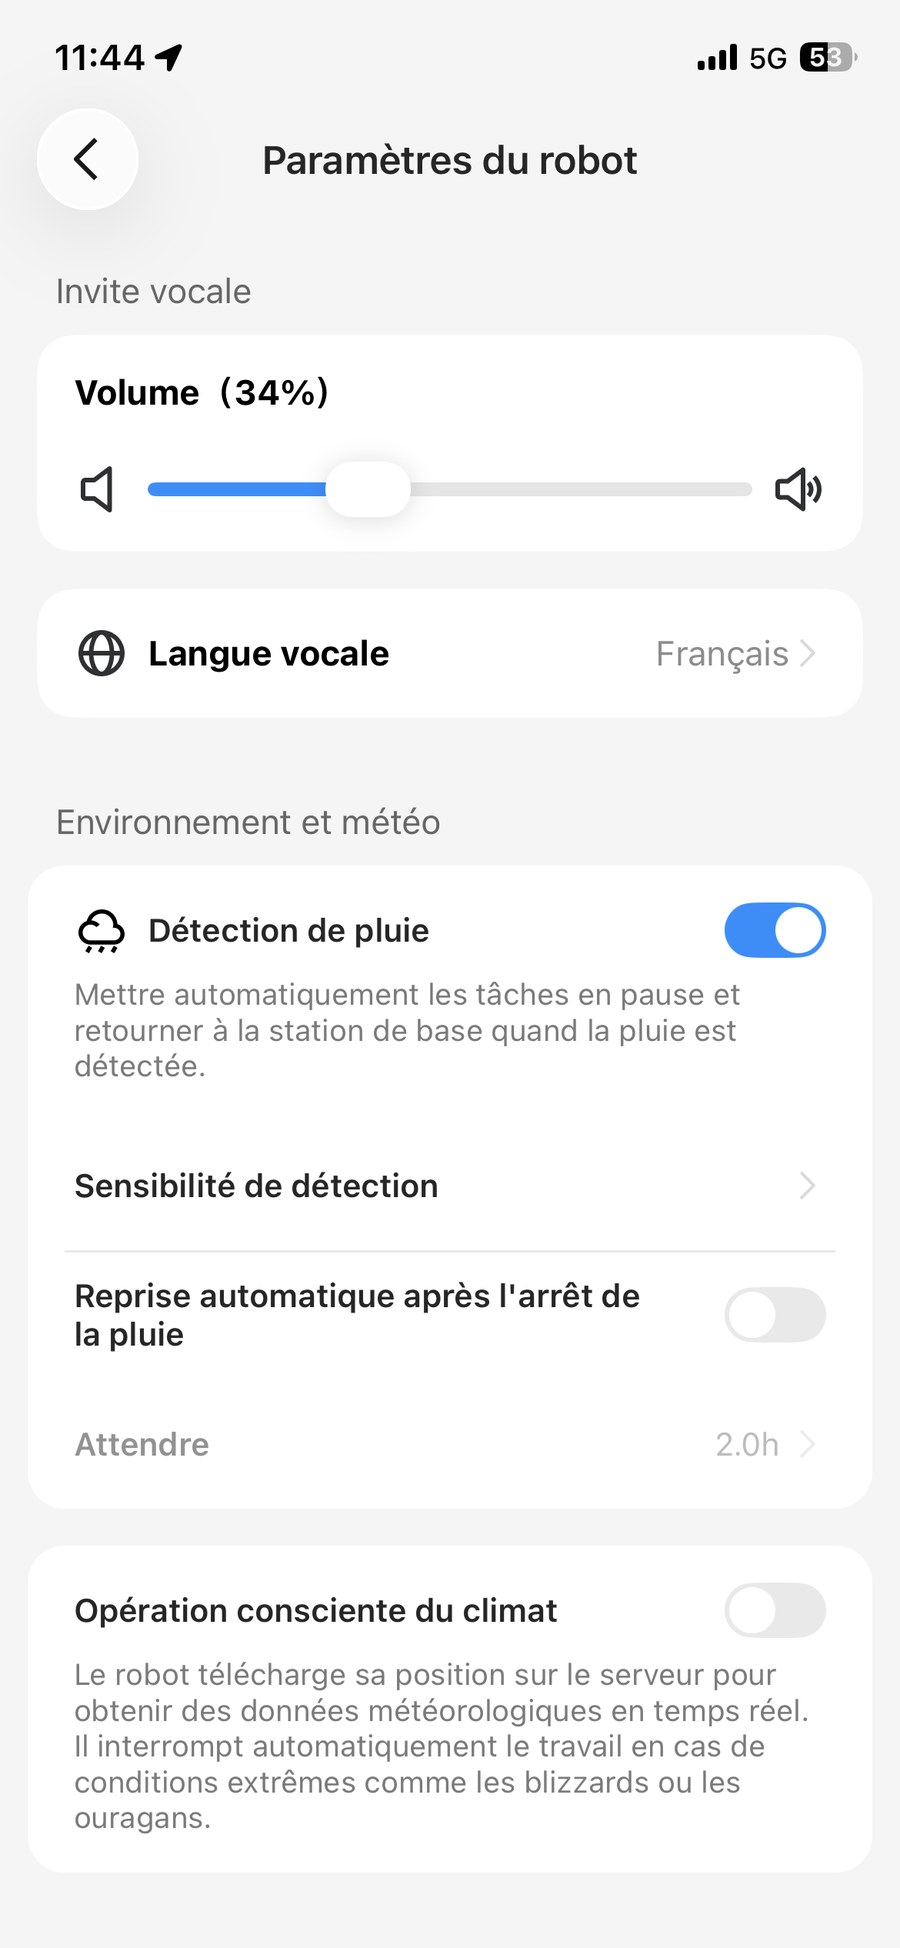
La détection de pluie est activée sur cette capture. La reprise automatique et « Opération consciente du climat » sont désactivées.
Un détail important pour la vie privée
La météo peut impliquer l’envoi de la position au serveur
L’application propose une détection de pluie avec sensibilité réglable, ainsi qu’une reprise automatique après l’arrêt. Elle affiche aussi une fonction « Opération consciente du climat ». Le texte visible dans l’application précise que, lorsque cette option est utilisée, le robot télécharge sa position vers le serveur afin d’obtenir des données météorologiques en temps réel.
Cette option illustre le compromis entre automatisation et échanges cloud. Elle est désactivée sur ma capture, donc je n’en mesure pas ici le comportement réseau.
Produit évolutif
Le V1000 a déjà beaucoup changé par logiciel
Pour juger un robot connecté en 2026, il faut dater le logiciel. L’exemplaire utilisé pour ce test affiche le firmware 9.9.213 dans l’application au moment de la capture. Les notes de version montrent par ailleurs que le V1000 a évolué autour puis après son lancement officiel de septembre 2025, notamment sur les bordures, la cartographie, la détection et la stabilité.
Grosse évolution des bordures, juste avant le lancement officiel.
Retouche des angles, verrouillage de carte, réglages segmentés, modes de récupération après blocage et programmation dédiée du bord.
Cartographie et détection affinées.
Validation manuelle de fin de cartographie, sensibilité d’obstacle accrue, vitesse adaptative, carte de couverture Wi‑Fi et contrôle du PIN SIM.
Stabilité.
Corrections des arrêts inattendus, amélioration de la relocalisation, de la cartographie, des tâches de tonte et de la maintenance des bordures.
Vérification croisée internationale
Mes résultats face aux meilleurs essais que j’ai trouvés
Ces essais ne remplacent pas mes mesures : ils servent à vérifier si mon exemplaire s’inscrit dans la même tendance ou si mon jardin révèle un écart.
La tendance générale est cohérente sur le comportement, beaucoup moins sur certains chiffres. La simplicité de la cartographie fait largement consensus. L’évitement est très bon dans plusieurs essais, mais Smart Home Fox montre qu’il peut dépendre fortement du réglage de sensibilité ; les limites de terrain et de bordures restent également récurrentes. Deux mesures divergent nettement : l’autonomie — PC-WELT observe environ 160–180 min quand CHIP mesure 220 min — et surtout le bruit, avec des résultats publiés allant de 54 dB chez CHIP à 66 dB à 1 m chez Meilleure-Innovation. Mon relevé smartphone de 52,1 dB(A) reste volontairement séparé de ces mesures instrumentées.
WIRED · août 2026
Installation extrêmement simple, cartographie automatique convaincante, obstacles bien gérés, difficulté du galet avant dans le gravier, pas de tonte dans le noir.
Concordance : très forte sur la cartographie et l’évitement. WIRED ajoute une difficulté sur gravier que je n’ai pas reproduite clairement dans mon jardin ; elle renforce donc ma réserve mécanique sans constituer une confirmation terrain LeBonRobot.
220 min de tonte par charge, 137 min de recharge et 54 dB dans son protocole de test au CHIP Testcenter ; note globale « Gut (1,7) ».
Concordance autonomie : mes 3 h 29 min 10 s sur le cycle complet jusqu’au retour automatique à 10 % se situent entre les 160–180 min de PC-WELT et les 220 min de CHIP, plus près de ce dernier résultat. Le bruit reste en revanche beaucoup plus dispersé entre les essais.
Après plusieurs semaines d’usage, Zac Hall juge le V1000 particulièrement simple à mettre en route grâce à la cartographie automatique sans RTK. Il apprécie aussi la caméra live et les commandes manuelles ; il le trouve plus audible que l’Anthbot M9, sans le qualifier de bruyant.
Apport : renforce le constat sur la simplicité d’installation tout en ajoutant une nuance utile sur le bruit et les limites d’une frontière visuelle ambiguë.
Smart Home Fox / Meilleure-Innovation
Smart Home Fox rapporte environ 55–59 dB et décrit une forte différence de détection entre le mode standard, jugé trop peu sensible aux petits obstacles, et le mode « sensible », nettement meilleur jusqu’à un bâton d’environ 4 cm de haut. Meilleure-Innovation relève 66 dB à 1 m et décrit le V1000 comme le robot le plus bruyant de ses essais à cette date.
Divergence utile : mon protocole obtient un sans-faute avec la sensibilité « Par défaut ». Objet, terrain, réglage et version logicielle peuvent donc peser sur le résultat ; côté bruit, les mesures externes restent trop dispersées pour conclure sur un seul relevé.
Attention aux versions logicielles. Les essais PC-WELT (oct. 2025) et Notebookcheck (sept. 2025) sont antérieurs aux évolutions documentées de mars à juin 2026 sur la relocalisation, la cartographie, les tâches de tonte et la maintenance des bordures. Notebookcheck précède aussi les évolutions d’octobre 2025 sur la cartographie et la détection ; pour PC-WELT, la publication tombe le même mois et la version exacte utilisée n’est pas certaine. Leurs résultats restent utiles comme repères historiques, mais ne sont pas une comparaison strictement à firmware égal.
Détection d’obstacles excellente, passage étroit testé autour de 70 cm, environ 10 cm de bord résiduel et 18° franchis sur rampe.
À lire avec contexte : les constats restent intéressants pour situer le V1000, mais cet essai décrit une version logicielle antérieure à plusieurs évolutions de cartographie, détection et bordures.
LeBonRobot · terrain réel
Deux sessions instrumentées sur des zones contrastées confirment l’effet de la géométrie sur le rendement. Le protocole comprend aussi un relevé acoustique smartphone indicatif, un test d’obstacles répétable et des mesures de bordures documentées.
Spécificités du protocole : géométrie réelle du disque, essai sous arbre face aux contraintes d’un système satellite, protocole d’obstacles répétable et deux mesures de rendement sur des zones contrastées.
Analyse détaillée
28 critères, regroupés pour rester lisibles
Cette grille synthétise les preuves détaillées plus haut : elle permet de comparer les robots sur une base fixe, sans transformer chaque critère en second test complet.
1
Installation & cartographie
L’endroit où le V1000 crée le plus d’écart avec un robot RTK classique.
1
Installation
Excellent
Pas de câble ni d’antenne. La station et l’application suffisent pour lancer la première exploration.
2
Cartographie
Excellent
Zone de référence cartographiée automatiquement, sans conduite manuelle du contour.
3
Précision des limites
Très bon
Très convaincante sur frontières visuellement nettes. En revanche, une limite de propriété sans séparation claire, de l’herbe très haute ou un sol visuellement différent peuvent demander une correction de carte ou de réglage.
17
Multi-zones
Très bon
Zones, chemins et paramètres spécifiques sont prévus pour plusieurs pelouses. TerraMow documente un chemin plat >60 cm et un pont >150 cm, avec départ/arrivée du chemin à au moins 1 m des limites ; je n’ai pas cherché à valider moi-même ces seuils minimaux.
18
Passages entre zones
Très bon
Les chemins peuvent relier des pelouses séparées, y compris avec une station hors de la zone de tonte. Les seuils >60 cm pour un passage plat et >150 cm pour un pont viennent de la documentation TerraMow et n’ont pas été reproduits comme limites terrain LeBonRobot.
26
Programmation
Excellent
Plages horaires précises, tâche unique ou hebdomadaire avec choix des jours, ciblage Auto/Zone/Bordure et comportement configurable si la tâche se termine avant la fin du créneau.
2
Tonte & finitions
Propre au centre, plus banal au contact des murs.
5
Qualité de coupe
Très bon
Bandes parallèles régulières et hauteur électrique de 25 à 75 mm.
6
Couverture
Très bon
Le robot couvre la zone méthodiquement et revient sur certains secteurs temporairement bloqués. J’ai toutefois observé des faux positifs visuels : herbe devenue très haute et certaines plaques de terre nue contournées comme des zones non tondues/obstacles.
7
Bordures
Moyen
Très bonnes sur affleurant ; ≈11 cm restent au mur et 11–12 cm autour d’un tronc sur mon terrain.
8
Angles
Bon
La retouche logicielle aide, mais les approches de face restent contraintes par les ≈25 cm de retrait du disque.
22
Rendement
Bon
Deux cycles instrumentés donnent 68,3 m²/h sur une zone plus complexe et 90,3 m²/h sur une zone favorable. L’écart d’environ 32 % montre une forte dépendance à la géométrie du jardin ; le second cycle revient dans la plage constructeur de 80–120 m²/h.
23
Bruit
Indicatif · non noté
52,1 dB(A) à 1 m via une application smartphone non étalonnée ; les essais externes consultés s’étendent d’environ 54 à 66 dB selon le protocole. Le critère reste hors note jusqu’à une mesure instrumentée comparable.
3
Navigation, obstacles & terrain
Un cerveau au-dessus de la mécanique.
4
Navigation
Excellent
La vision pure conserve son intérêt près des bâtiments et sous les arbres, sans dépendre d’une réception RTK.
9
Obstacles
Excellent
15 évitements sur 15, aucun contact, réactions mesurées entre 4,5 et 8 cm, avec la sensibilité affichée « Par défaut » pendant l’essai.
10
Petits objets
Très bon
Une petite balle et un objet plat d’environ 1 cm sont tous deux détectés à 4,5 cm dans mon protocole.
11
Passages étroits
Très bon
Sur mon terrain, les couloirs inférieurs à un mètre ne posent pas de problème évident tant que le sol reste sain ; Notebookcheck rapporte de son côté un passage jusqu’à environ 70 cm.
12
Arbres & ombre
Très bon
Le V1000 continue sous un arbre qui met en difficulté un système satellite. La lumière reste toutefois indispensable.
13
Terrain irrégulier
Correct
Sur mon terrain, pas de blocage net observé. Le petit galet avant reste une réserve mécanique pour gravier, trous et transitions franches, avec moins de marge qu’un train avant plus généreux.
14
Pente
Bon
18° annoncés par TerraMow. Mon propre terrain valide surtout un usage sur pente modérée ; je n’ai pas mesuré la limite maximale de 18°.
15
Adhérence
Bon
Les roues arrière crantées sont efficaces sur gazon. Le train avant m’inspire davantage de prudence sur sol cassant, sans qu’un blocage net se soit produit dans mon jardin.
16
Herbe humide
À compléter · non noté
Le capteur de pluie fonctionne sur mon exemplaire, mais je n’ai pas réalisé de protocole de tonte sur herbe humide ou sol détrempé : le critère reste hors note.
4
Application & connectivité
Une vraie force, avec une exigence de sécurité supérieure à un robot sans caméra live.
24
Application
Excellent
Cinq modes de tonte — Spot, Auto, Zone, MowBox et Bordure — sont directement accessibles depuis l’écran principal. L’application regroupe aussi programmation, historique détaillé, notifications, antivol, compteurs d’entretien, diagnostic/logs, réglages de bordures, caméra live et une entrée Home Assistant. Spot Mode a été réellement testé ; plusieurs autres fonctions avancées sont vérifiées dans l’interface sans être assimilées à des performances terrain.
25
Connectivité
Très bon
Wi‑Fi, Bluetooth et données cellulaires sont gérés dans l’application, avec SIM préinstallée. Le relais cellulaire est prévu par l’interface mais n’a pas été validé par une coupure Wi‑Fi volontaire ; le positionnement de tonte reste assuré par TerraVision, pas par une correction RTK.
5
Usage quotidien & fiabilité
Le produit devient très facile à vivre une fois la carte stabilisée.
La station fait partie du test. Un retour réussi ne se résume pas au fait que le robot retrouve une icône sur la carte : il doit aussi terminer proprement son approche dans une base exposée à l’herbe, aux débris et aux petites repousses. Ma photo de l’intérieur montre une rampe assez ouverte, plusieurs marqueurs noir et blanc et déjà quelques végétaux qui s’installent dans la zone d’entrée. Rien d’alarmant, mais c’est un rappel utile : même avec une navigation très autonome, la station reste un élément physique du jardin qu’il faut garder dégagé. Voir l’intérieur de la station · Voir le retour en vidéo
19
Retour station
Très bon
Retour régulier dans mon usage et possibilité de gérer une station hors pelouse avec un chemin défini. Le test d’autonomie ajoute un cas critique : à 10 %, le robot a déclenché seul le retour batterie faible à 12 h 41 et la charge a commencé vers 12 h 43. La zone d’accostage reste à garder dégagée. Voir le retour à la station en vidéo.
Preuve vidéo · retour station
L’approche finale et l’accostage sont visibles en conditions réelles
Cette séquence montre la phase finale du retour : approche de la base, alignement devant la rampe puis accostage. Elle complète la photo de la station en montrant le V1000 retrouver son point de charge dans les conditions réelles du test.
Vitesse réelleRetour completSon retiré
20
Autonomie
Très bon
Sur un cycle batterie complet et mixte, le V1000 a tondu 266,1 m² en 3 h 29 min 10 s avant de déclencher lui-même le retour batterie faible à 10 %. Le parcours comprenait davantage de travail sur la zone complexe que sur la zone favorable ; cette mesure documente l’autonomie jusqu’au seuil réel de retour sans présenter 76,3 m²/h comme un rendement maximal.
21
Recharge
Bon
Après le retour automatique à 10 %, j’ai mesuré environ 1 h 50 pour revenir à 100 %. TerraMow annonce 120 min et CHIP a mesuré 137 min dans son propre protocole ; sur notre exemplaire, la mesure LeBonRobot est de 1 h 50.
27
Suivi logiciel
Très bon
Les mises à jour ont ajouté des fonctions importantes et TerraMow garantit au moins trois ans de correctifs de sécurité après lancement. L’exemplaire testé affiche actuellement le firmware 9.9.213.
28
Entretien & interventions
Bon
Le dessous, le galet avant et la station réclament un nettoyage physique. L’application suit séparément l’entretien de la station et des lames, avec tutoriels et remise à zéro des compteurs ; TerraMow autorise le rinçage au tuyau mais exclut le jet haute pression. Batterie, disque, lames et station sont vendus séparément.
Alternatives en France
À 1 149 €, sa vraie concurrence dépend du problème à résoudre
TerraMow V1000
1 149 €
1 200 m² · vision pure · auto-cartographie
Choix logique si : arbres, bâtiments, simplicité d’installation et obstacles comptent plus que la pente.
Husqvarna Aspire R6V
999 €*
600 m² systématique · EPOS Cloud + AI Vision
Choix logique si : surface plus petite, écosystème Husqvarna et réseau de distribution priment.
eufy E18
1 599 €
1 200 m² · pure vision
Choix logique si : vous voulez un concurrent conceptuellement très proche dans l’écosystème eufy.
Navimow i208 LiDAR
1 199 €
800 m² · LiDAR · sans antenne RTK
Choix logique si : vous voulez éviter l’antenne mais préférez une navigation LiDAR à une dépendance totale à la lumière.
Prix vérifiés les 10–11 septembre 2026. V1000 : prix officiel TerraMow constaté le 11 septembre. *R6V : prix promotionnel Husqvarna, prix conseillé 1 099 €. Prix à revérifier avant achat.
Affiliation : certains liens d’achat de ce tableau sont affiliés. LeBonRobot peut percevoir une commission sans surcoût pour vous. Cela n’influence ni les produits sélectionnés, ni les mesures, ni le verdict éditorial.
FAQ
Les questions qui restent avant l’achat
Le V1000 a-t-il besoin d’une antenne RTK ?
Non. TerraVision 2.0 repose sur trois caméras pour la navigation et ne nécessite pas d’antenne RTK. La 4G et le Wi‑Fi servent notamment aux fonctions connectées, aux mises à jour et au contrôle à distance.
Peut-il tondre sous des arbres ?
Oui dans mon test, et c’est l’un de ses meilleurs arguments. Il continue dans une zone où un robot dépendant du satellite perd sa localisation. Il faut cependant conserver assez de lumière pour les caméras.
Peut-il tondre la nuit ?
Non. La vision a besoin de lumière suffisante ; le robot interrompt alors la mission et rentre.
Évite-t-il réellement les petits objets ?
Sur mon protocole : oui. Cinq objets différents, trois passages chacun, 15 évitements sur 15. Le plus petit objet testé faisait environ 1 cm de haut.
Faut-il encore passer le coupe-bordures ?
Oui contre les obstacles verticaux. Je mesure environ 11 cm de bande au mur et 11–12 cm autour d’un tronc. Sur une bordure affleurante, le résultat est bien meilleur.
Le chiffre de 1 200 m² est-il réaliste ?
Il s’agit d’une capacité recommandée constructeur, pas d’une surface couverte sur une seule charge. Dans mon jardin, j’ai mesuré 266,1 m² en 3 h 29 min 10 s sur un cycle batterie complet, jusqu’au retour automatique déclenché à 10 %. Ce cycle était mixte et comportait deux passages sur la partie complexe pour un sur la zone favorable. Sur une plage de 8 h 34 à 20 h 17, ces mesures permettent d’estimer environ 600 m²/jour recharges comprises dans les conditions de ce cycle. En projetant notre rendement favorable d’environ 90 m²/h avec la même autonomie et la même recharge, on atteint environ 720 m²/jour ; ce second chiffre reste une projection, pas une journée complète chronométrée. La géométrie du jardin reste donc déterminante.
La 4G reste-t-elle gratuite après la première année ?
Non, pas nécessairement. TerraMow inclut officiellement 1 Go de données cellulaires valable un an lors de la première activation. Au 12 septembre 2026, le forfait supplémentaire 1 Go / 1 an est affiché à 19 €. Le robot peut néanmoins fonctionner en Wi‑Fi ; la 4G sert de relais lorsque le Wi‑Fi n’est pas disponible et que les données cellulaires sont activées.
Que se passe-t-il avec de l’herbe très haute ou une zone de terre nue ?
Dans mon jardin, les deux peuvent être interprétées comme des zones à éviter : j’ai vu le V1000 contourner de l’herbe devenue haute et certaines plaques où il ne restait pratiquement plus que de la terre. TerraMow prévoit des réglages de hauteur d’évitement et des Grass-cutting Zones pour corriger ce type de cas.
Le capteur de pluie fonctionne-t-il avec un arrosage automatique ?
Chez moi, le capteur de pluie fonctionne correctement. Un autre essai a cependant montré qu’un arroseur peut aussi le déclencher : il détecte l’eau, pas son origine. Avec une irrigation automatique, le plus simple est donc de ne pas faire coïncider les plages d’arrosage et de tonte.
Peut-on nettoyer le V1000 au jet ?
Oui au tuyau à faible pression, conformément au guide TerraMow et à son indice IPX6. En revanche, pas de nettoyeur haute pression sur le robot, les axes de roues, le panneau TerraVision ou la station. Les optiques et le capteur de pluie se nettoient plutôt avec un chiffon doux.
Quelle est la garantie ?
TerraMow affiche actuellement une garantie de trois ans sur le robot et la station. La batterie est annoncée à deux ans dans sa politique de garantie.
Documentation & contrôle externe
Sources utilisées pour vérifier ce que mon jardin ne peut pas mesurer
9to5Mac — TerraMow V1000 Review, août 2026 : simplicité d’installation, caméra live, frontière de propriété ambiguë et herbe haute parfois interprétée comme obstacle.
PC-WELT, 15 octobre 2025 : 102 m² en 1 h 09 et autonomie observée d’environ 160–180 min. À lire comme un essai d’une version logicielle antérieure.
Notebookcheck, 22 septembre 2025 : obstacles, bordures, passage étroit et pente. À lire avec le contexte d’un firmware antérieur à celui de notre exemplaire.
TerraMow — zones non tondues : herbe haute/fleurs sauvages, réglage de hauteur d’évitement et Grass-cutting Zone.
TerraMow — Spot Mode : une carte Spot enregistrée, plage documentée >5 à <120 m².
Haus & Garten Test, 2026 : capteur de pluie également déclenché par un arroseur.
Conclusion
Je le conseille aux jardins complexes par leur géométrie, pas par leur relief
Après deux semaines, le compromis principal n’est pas l’absence de RTK. Les limites sont plus ordinaires : pente, disque central et, sur terrain plus cassant que le mien, petit galet avant. Son intelligence reste plus convaincante que son châssis.
Dans mon jardin, la vision simplifie la mise en route, réussit le protocole obstacles et continue sous un arbre qui perturbe un système satellite. Voir la preuve
Le revers est physique : le châssis n’est pas destiné au franchissement difficile et le disque central impose une reprise ponctuelle contre certains obstacles verticaux. Voir la preuve
Son intelligence lui permet de se passer d’antenne. Son châssis l’empêche de se passer d’un terrain raisonnablement sain — et son disque central d’une reprise ponctuelle des bordures.
Je recommandePelouse plate à modérément pentue, arbres, bâtiments, plusieurs zones, nombreux obstacles.
Avec réserveBeaucoup de murs/troncs si vous exigez une finition sans coupe-bordures.
Je passeTerrain très pentu, gravier meuble, trous fréquents, besoin de tonte nocturne.
Test LeBonRobot.fr · deux semaines d’utilisation · mesures et photos réalisées sur l’exemplaire testé · données constructeur et essais externes explicitement séparés.