Du carton à Automower Connect
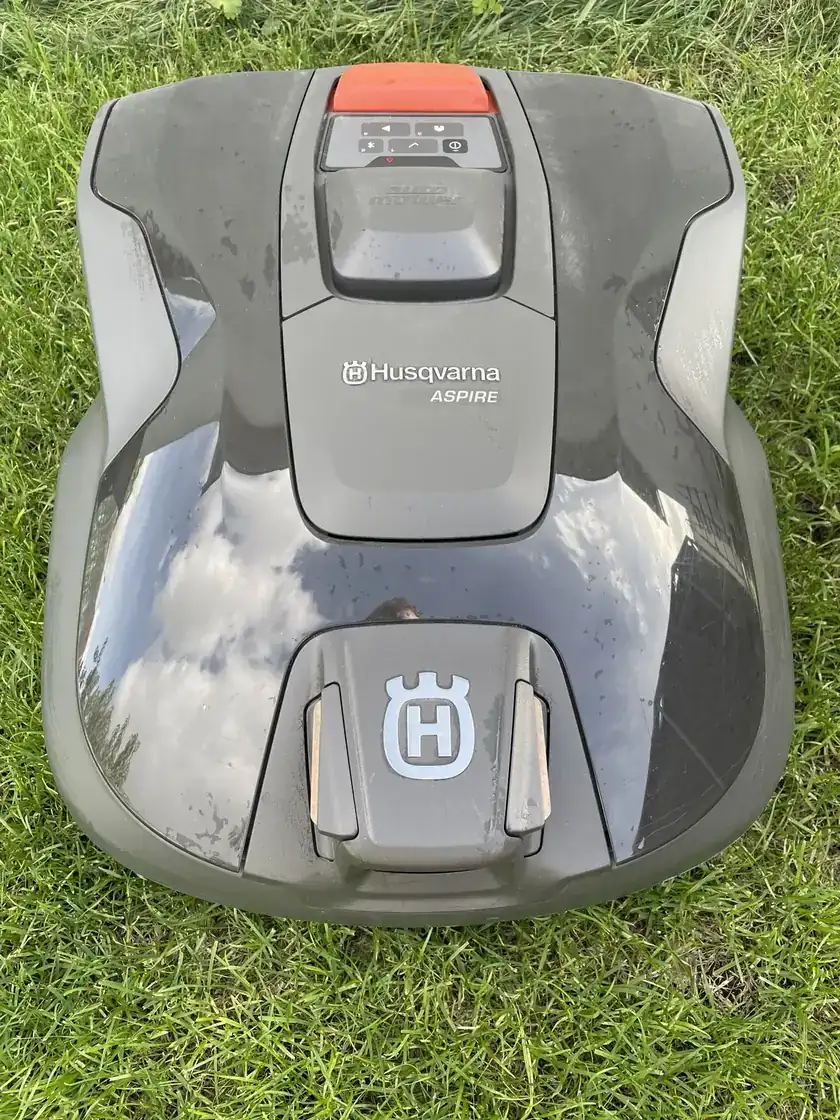
À la réception, je découvre une station, des commandes limitées à l’essentiel, une molette de hauteur sous le capot et deux petites roues avant. Je passe ensuite à Automower Connect pour configurer la zone de tonte.
Autre essai indépendant sur notre jardin : notre test du TerraMow V1000, avec cartographie par vision et observations de terrain. Les conditions et protocoles n’étant pas strictement identiques, les chiffres ne doivent pas être interprétés comme un duel normalisé.
Au premier passage, l’Aspire R6V rassure : pas de câble périphérique, des lignes régulières et deux retours en station pendant mes sessions chronométrées. Puis les détails du jardin reprennent la main. La carte demande des retouches, un câble noir fin n’est correctement évité qu’une fois sur trois et, contre le mur droit de mon jardin, une bande d’herbe reste à finir. Voilà le vrai visage de ce petit Automower sans fil.
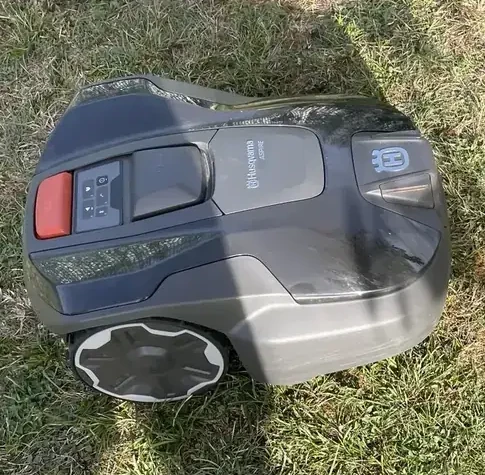
Avant d’acheter, vérifiez que le Wi-Fi couvre le jardin et estimez les longues bordures que vous devrez terminer à la main. Le prix conseillé est de 1 099 € TTC ; j’ai vérifié un prix de 999 € chez Husqvarna le 5 octobre 2026.
Le R6V s’adresse surtout à un petit ou moyen jardin correctement couvert en Wi-Fi, si vous souhaitez une tonte systématique sans câble périphérique.
La note LeBonRobot repose sur une grille fixe de 28 critères pondérés. Les sept critères critiques sont Cartographie, Navigation, Qualité de coupe, Couverture, Bordures, Obstacles et Autonomie.
Bordures : 3,5/10 (×3), d’après trois relevés sur un même mur et les passages filmés près de la haie et du bord minéral.
Le R6V remplit bien sa mission de tonte courante : je l’ai installé sans difficulté majeure, les lignes sont régulières et les retours à la station se déroulent sans aide. En revanche, j’ai dû retravailler la carte et prévoir une finition manuelle au pied du mur.
Partenaire Amazon : LeBonRobot réalise un bénéfice sur les achats remplissant les conditions requises.
Voir le R6V sur Amazon →Lien affilié · LeBonRobot peut percevoir une commission sans surcoût pour vous. Vérifier le modèle et le vendeur.
Les lignes de tonte sont nettes. Les vidéos des limites, complétées par trois relevés sur le même mur droit, montrent toutefois où une finition manuelle reste nécessaire.
Voir les photos, les vidéos et les trois relevés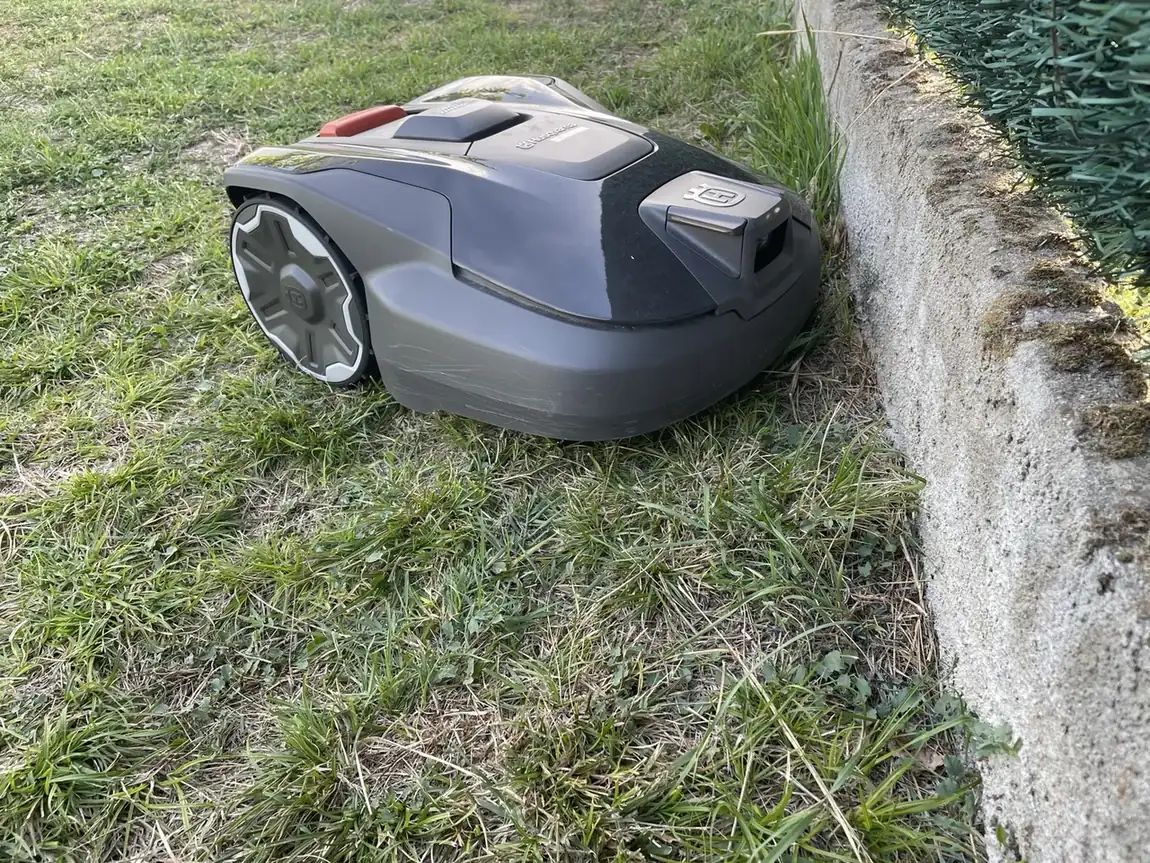
Le R6V a été prêté par Husqvarna et testé dans mon jardin. Avant publication, la marque a pu relire les éléments factuels et apporter des précisions techniques, sans droit de validation sur mes mesures, la note ou le verdict. J’indique l’origine de chaque information : MESURÉ LEBONROBOT, OBSERVÉ, FONCTION VÉRIFIÉE, FABRICANT ou SOURCE EXTERNE. J’ai effectué les essais de vision de jour, avec l’évitement activé ; Husqvarna précise que la fonction AI Vision n’est pas active la nuit.
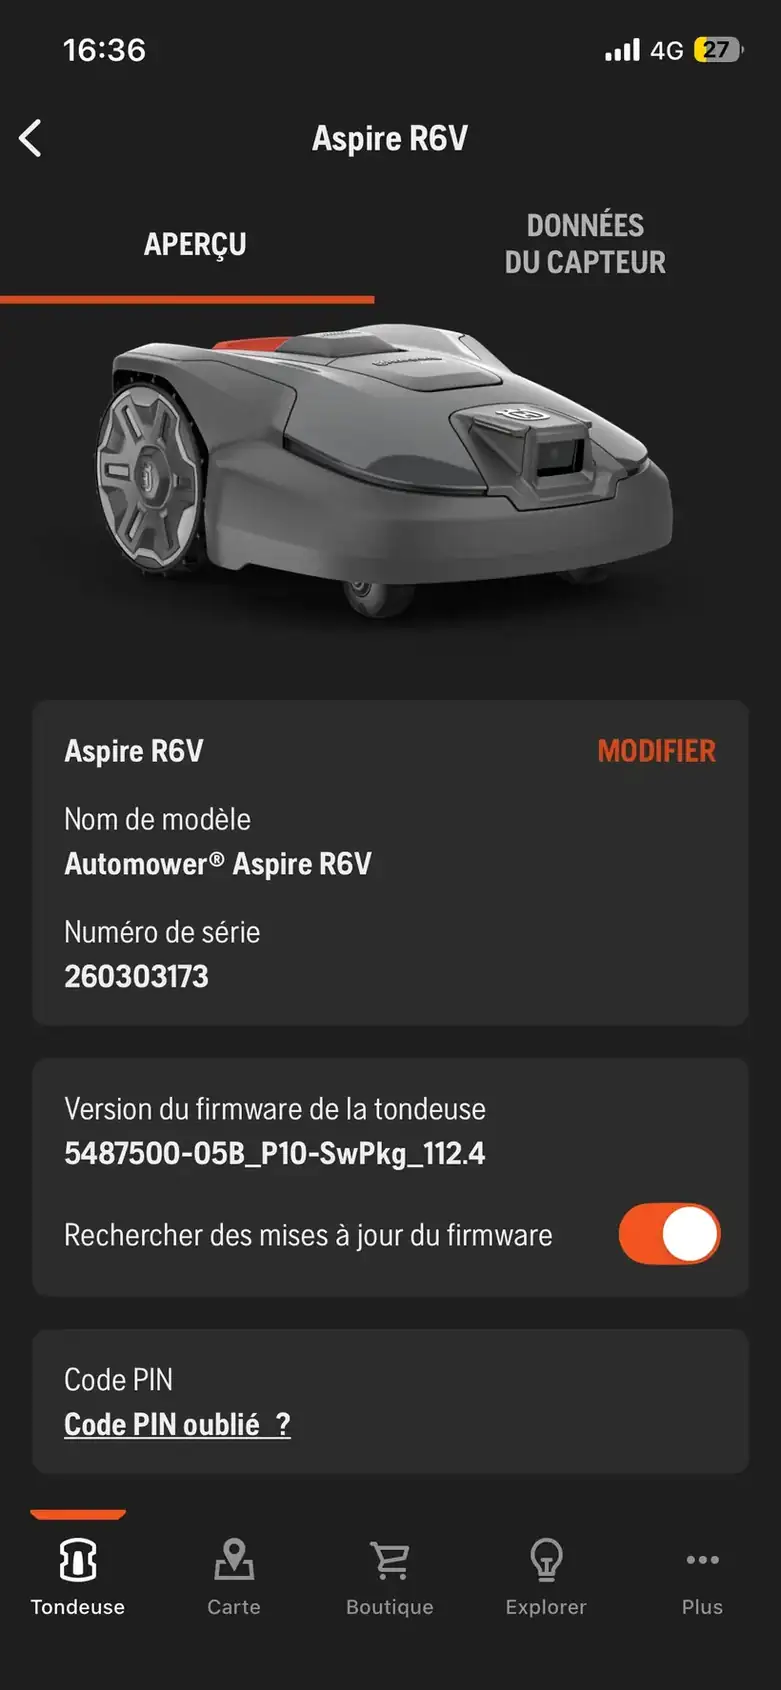
Logiciel du robot testé : firmware 5487500-05B_P10-SwPkg_112.4.
À la réception, je découvre une station, des commandes limitées à l’essentiel, une molette de hauteur sous le capot et deux petites roues avant. Je passe ensuite à Automower Connect pour configurer la zone de tonte.
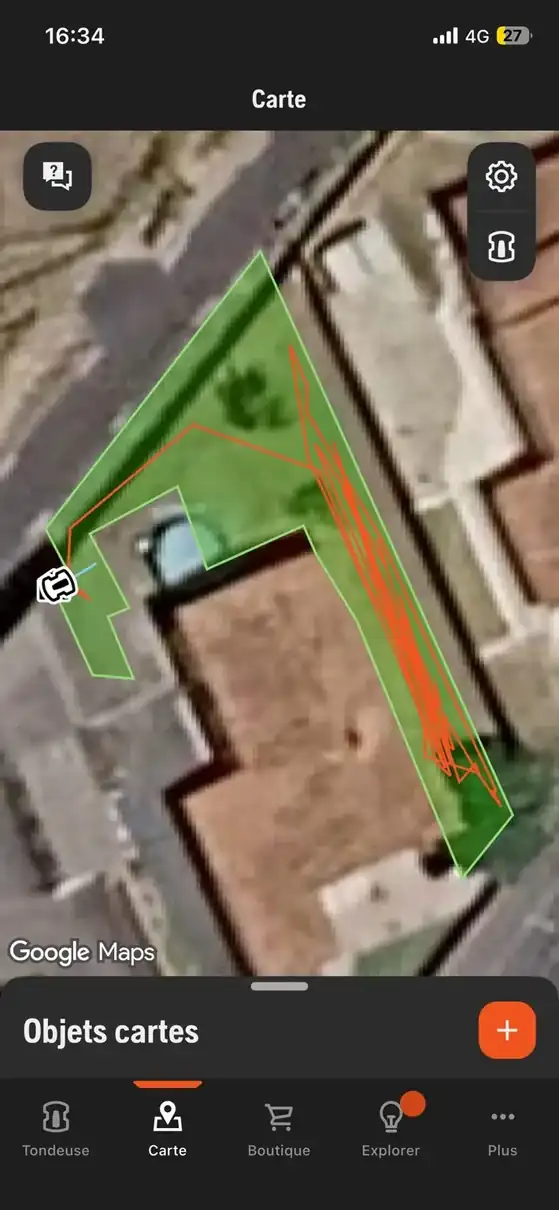
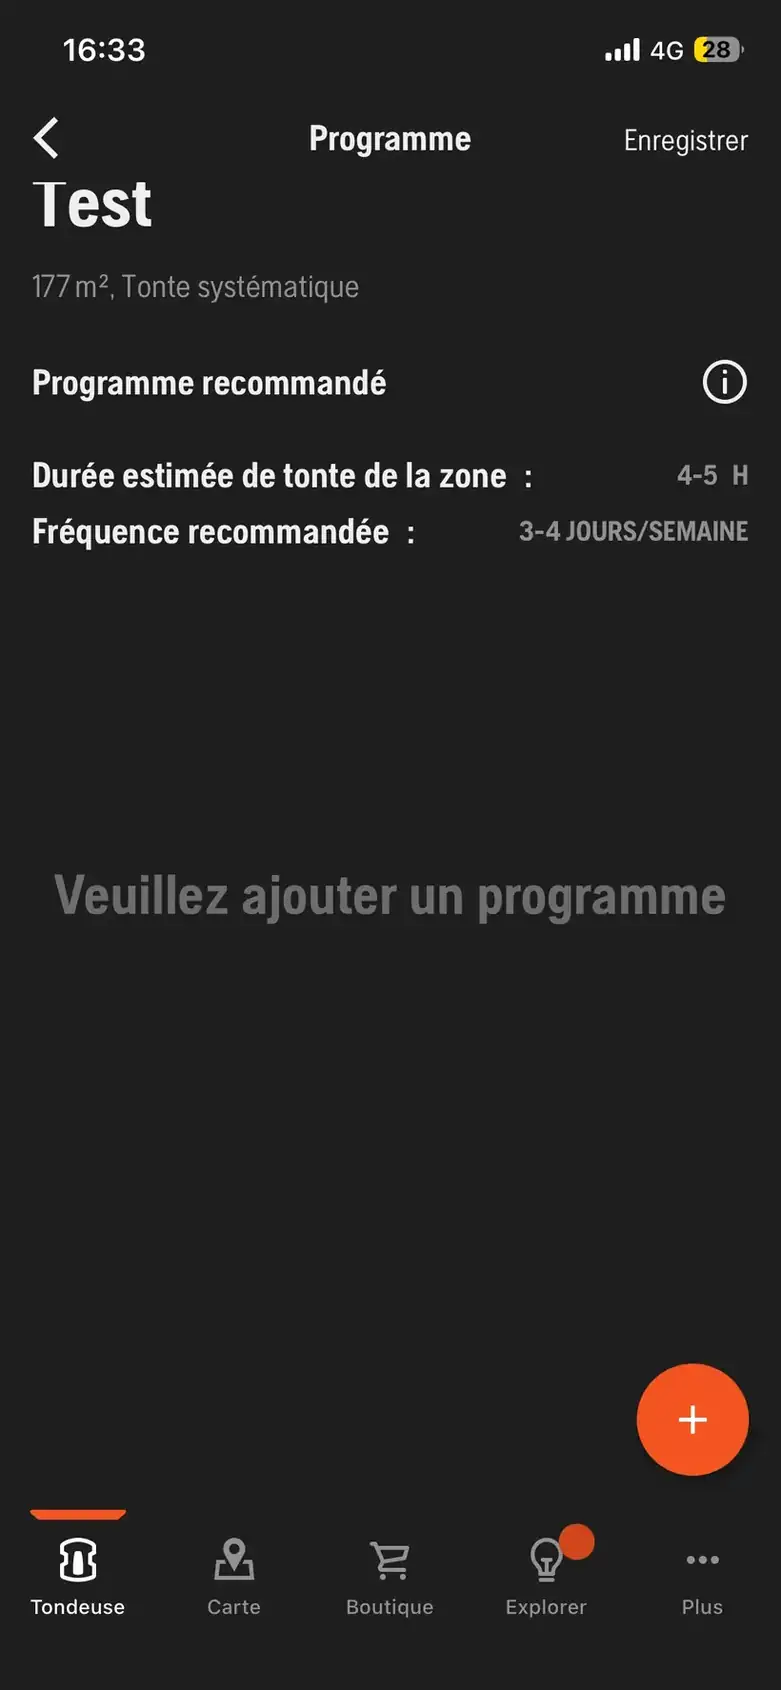
Je crée la zone « Test », la station et un chemin de transport. La carte fonctionne, mais reprendre les angles, les courbes et les exclusions demande plusieurs essais : c’est l’édition des limites, pas le positionnement, qui me ralentit.
Une fois la carte créée, le robot suit des lignes régulières et me laisse choisir entre plusieurs motifs. J’ai aussi vu certains trajets de retour reprendre les mêmes traces avec le disque de coupe à l’arrêt, avant une nouvelle coupe en bout de ligne.
La balle, le tuyau et le câble noir fin n’ont pas déclenché les mêmes réactions. Je détaille les trois séries et montre les vidéos correspondantes dans le chapitre Obstacles.
Les vidéos réalisées le long de la haie et du bord minéral montrent qu’il reste des finitions à prévoir. J’ai ensuite quantifié la bande non coupée grâce à trois relevés sur le même mur droit.
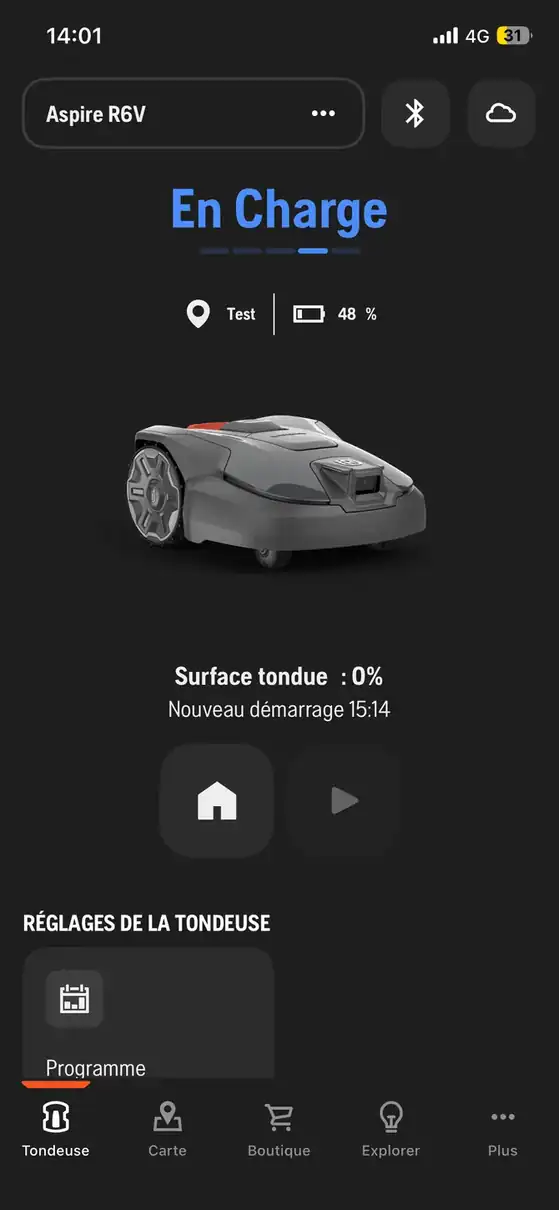
J’ai suivi deux retours à la station, puis l’évolution de la batterie jusqu’à 100 % affichés. Les horaires et niveaux de charge figurent dans le protocole détaillé.
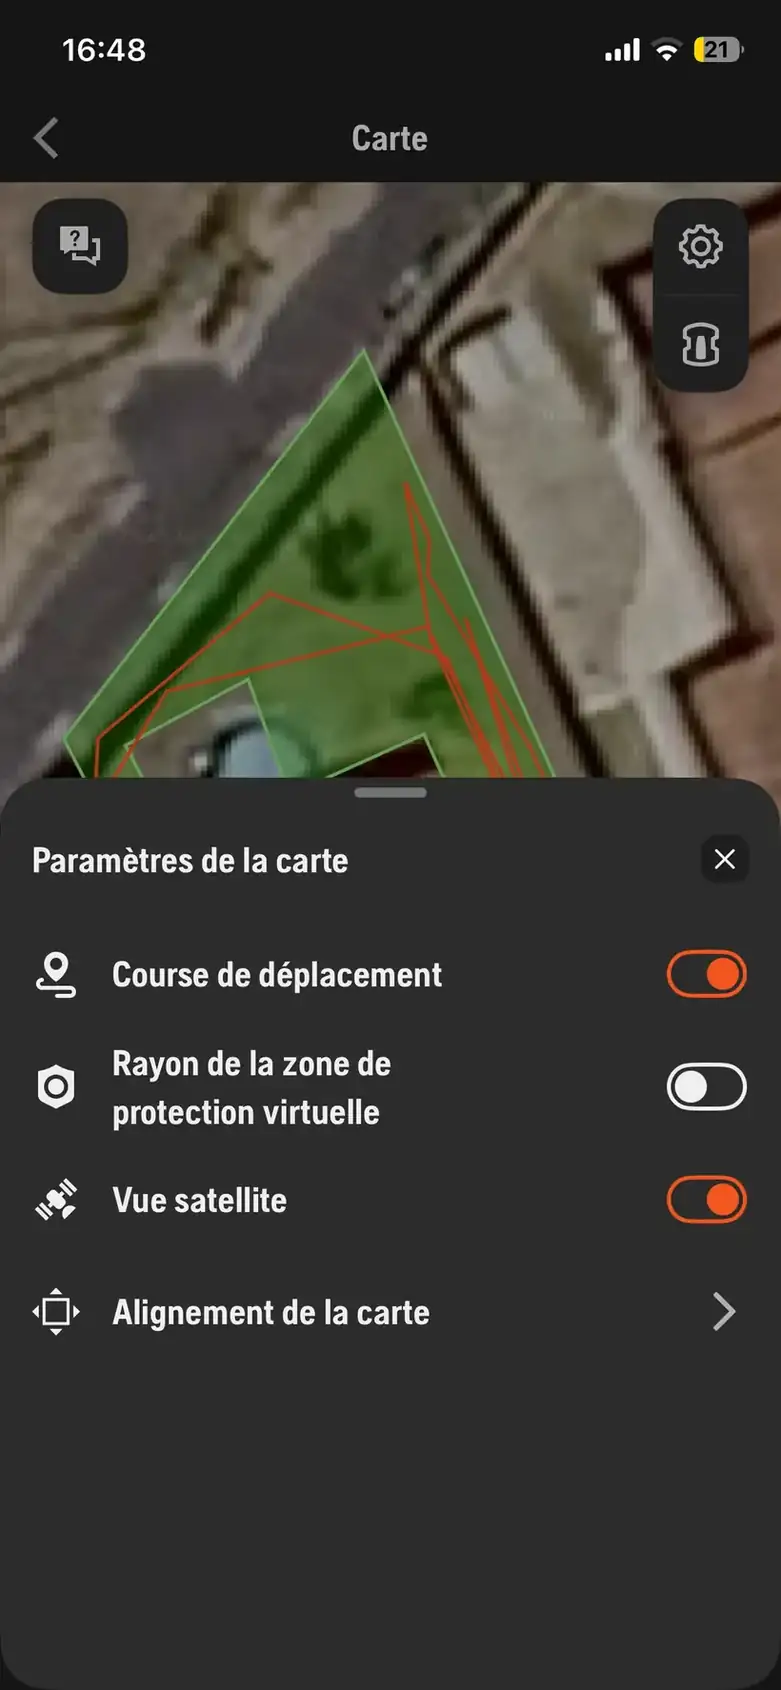
Le 5 octobre, je recrée la cartographie en plaçant volontairement la limite virtuelle au plus près des bordures. Le robot ne s’en approche pas davantage et l’application termine cette nouvelle session à 89 % de progression affichée. Je maintiens donc la note de bordures et je traite ce pourcentage comme un indicateur d’application, pas comme une surface réelle non tondue.
Repère de protocole : robot reçu le 27 juillet 2026 ; séries d’obstacles et relevés instrumentés des 18–19 septembre ; observation sous forte pluie le 30 septembre ; contre-vérification cartographie/bordures le 5 octobre 2026. Ces dates ne constituent pas un suivi chiffré quotidien.
La mise en route sans câble a été simple. J’ai configuré 177 m², la station et un chemin de transport dans Automower Connect ; reprendre les courbes et les angles m’a demandé davantage de patience.
En EPOS via Cloud, les corrections de positionnement passent par le réseau : il faut couvrir le jardin en Wi‑Fi, ou prévoir l’option 4G installée par un revendeur Husqvarna. Le rôle complémentaire de la caméra est expliqué dans la section EPOS consacrée au rôle de la caméra.
L’application permet de définir des zones, des exclusions, des trajets de transport et un point d’entretien. En pratique, c’est surtout la modification des contours qui m’a demandé du temps.
À refaire, je préparerais les angles, massifs et pieds d’arbres avant de dessiner la carte. Cela évite de multiplier les corrections dans l’application.
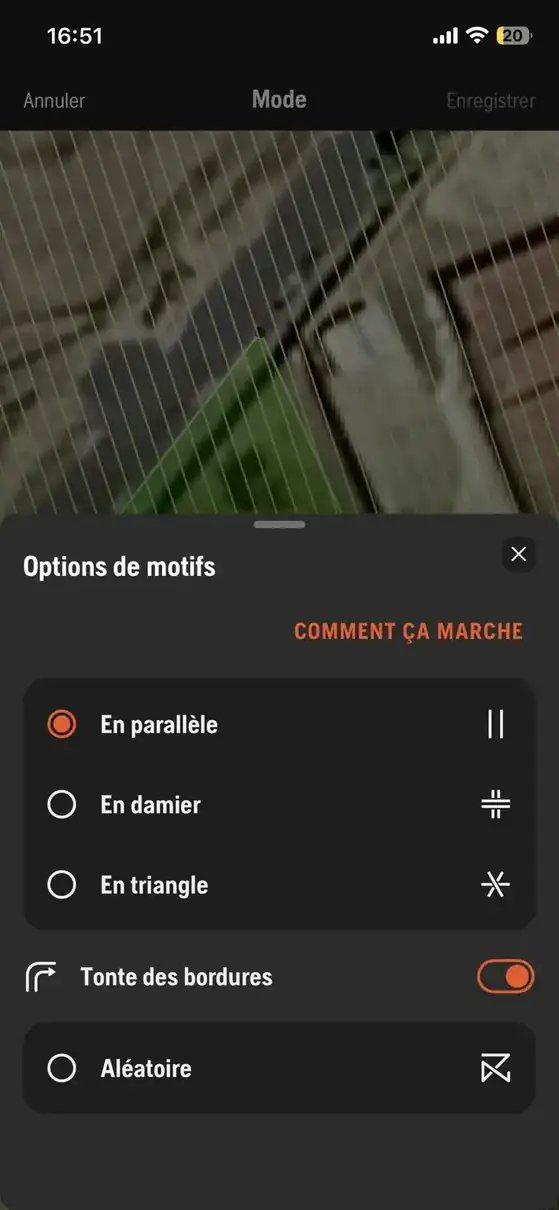
Une fois la cartographie terminée, j’ai observé une coupe nette sur les bandes parcourues et des lignes de tonte régulières. Certains trajets de retour se déroulent toutefois avec le disque à l’arrêt.
Husqvarna annonce une largeur de coupe de 22 cm avec trois lames pivotantes et une hauteur réglable mécaniquement de 20 à 50 mm. J’ai manipulé la molette sous le capot : la hauteur ne se règle ni à distance ni séparément pour chaque zone.
J’ai observé des arrêts ponctuels du disque suivis d’une reprise. En relecture factuelle, Husqvarna les attribue à une sécurité déclenchable par la caméra, sans effet annoncé sur la coupe ni l’autonomie : explication fabricant, distincte de mon constat.
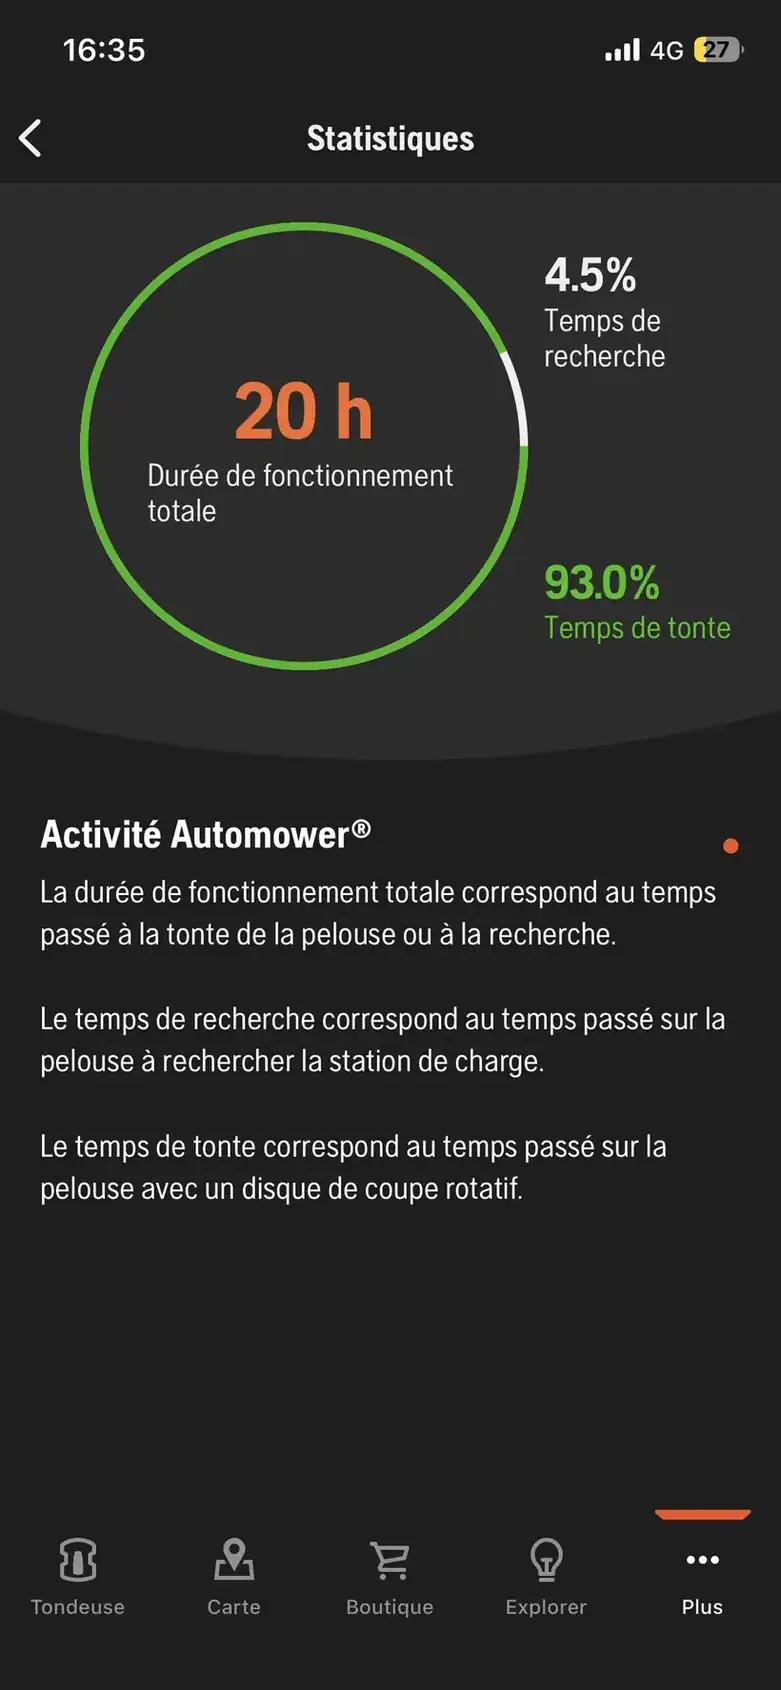
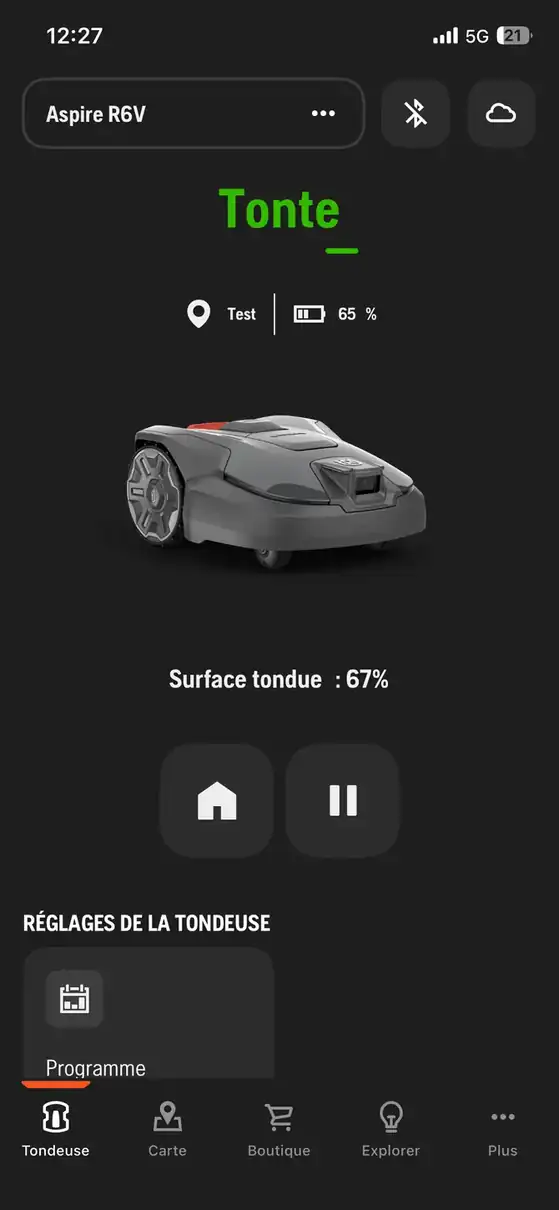
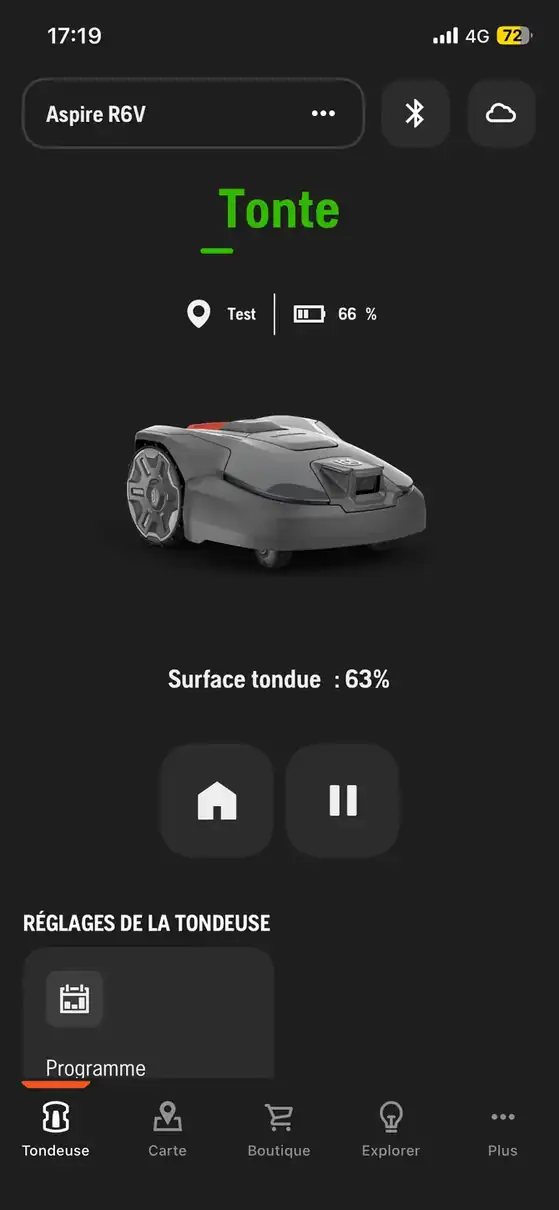
L’application totalise 20 h d’usage (93,0 % affichés en tonte). Sur 177 m² configurés, deux captures à une heure indiquent 67 % et 63 % de progression : indicateurs difficiles à interpréter.
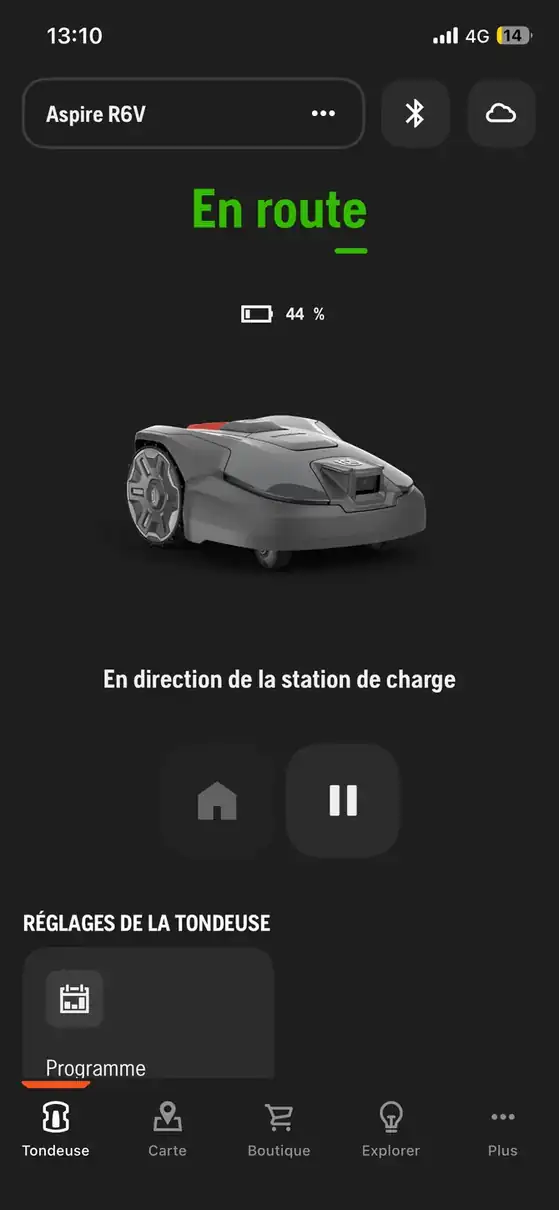
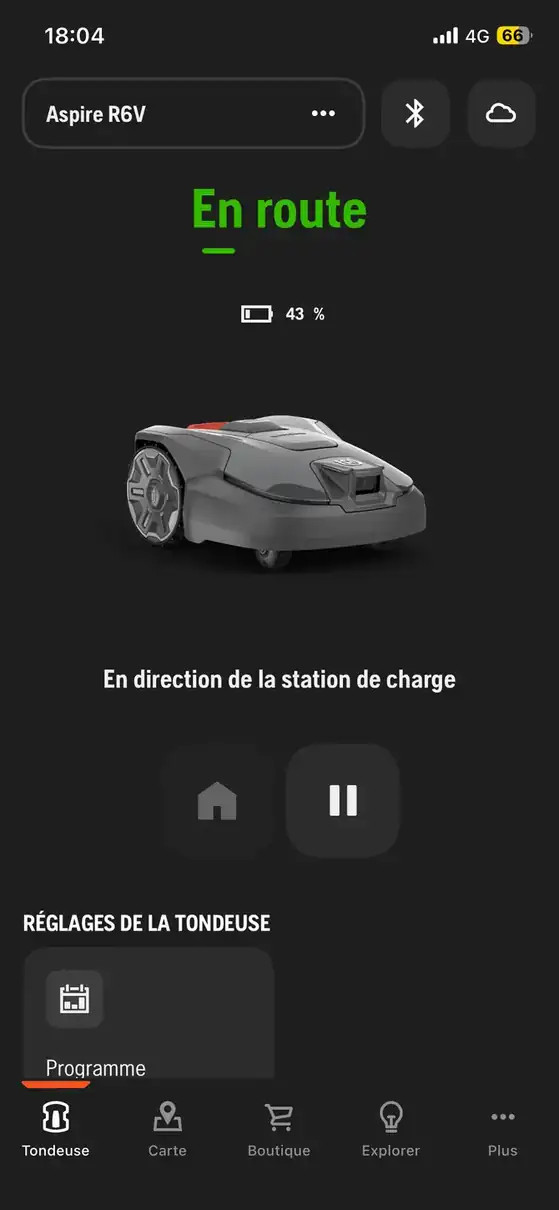
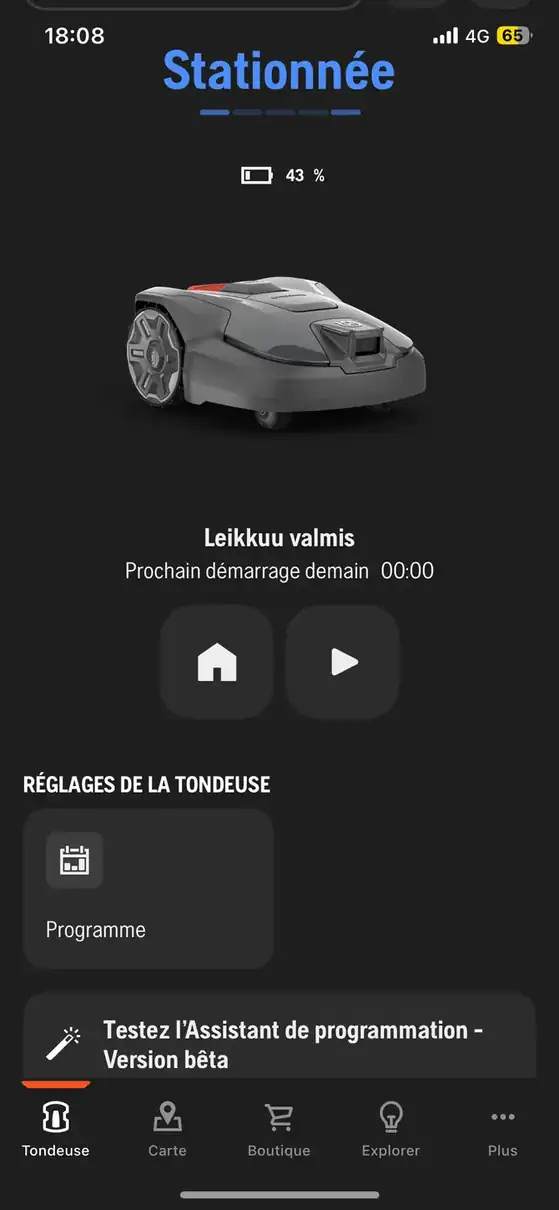
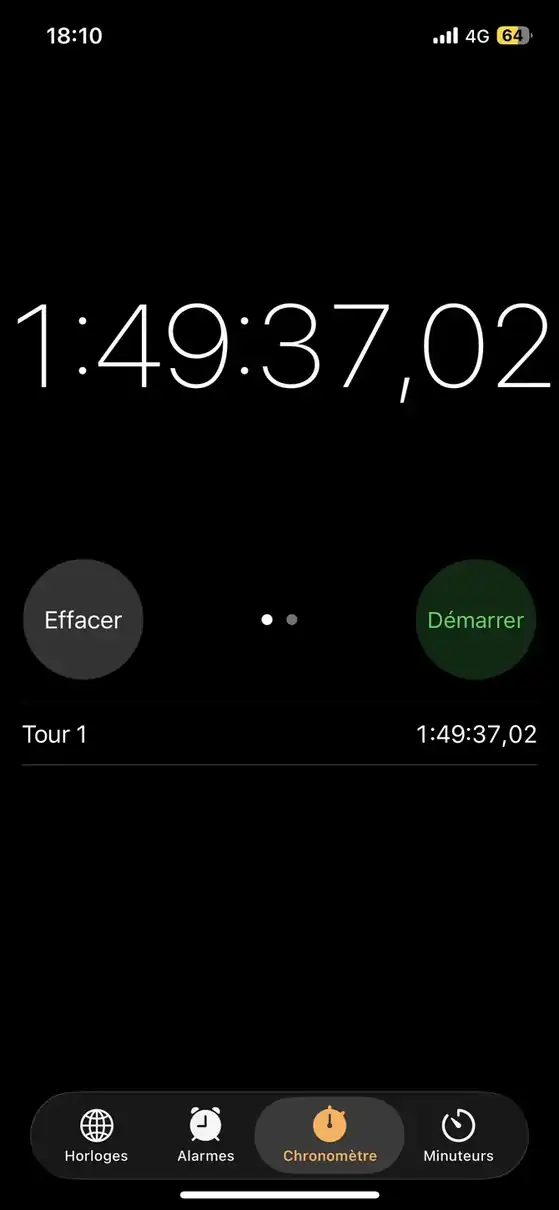
Sur la même zone configurée de 177 m², les départs à 100 % conduisent à deux retours : 1 h 43 (44 % restants) et 1 h 49 min 37 s (43 % restants). Les deux écrans affichent 88 % de progression. Je n’ai pas mesuré l’autonomie maximale.
Le deuxième retour affiche « Stationnée » et « Leikkuu valmis » (« tonte terminée »). De 18 h 08 (≈43 %) à 20 h 23 (100 % affichés) : 2 h 15 entre stationnement et 100 %, pas une charge chronométrée depuis son déclenchement.
| Mesure suivie | Essai 1 · 19/09 | Essai 2 · 19/09 |
|---|---|---|
| Zone configurée | 177 m² | 177 m² |
| Batterie de départ | 100 % | 100 % |
| À 1 h : batterie | 65 % | 66 % |
| À 1 h : progression affichée | 67 % | 63 % |
| Durée avant retour | 1 h 43 | 1 h 49 min 37 s |
| Rendement nominal zone / durée (calcul) | 103,1 m²/h | 96,9 m²/h |
| Batterie au retour | 44 % | 43 % |
| Progression affichée au retour | 88 % | 88 % |
| Après retour | Stationnée, puis « En charge » plus tard | Stationnée · « Leikkuu valmis » |
| Délai station → 100 % (≈43 → 100 %) | Non suivie sur cet essai | 2 h 15 (18 h 08–20 h 23) ; charge effective non chronométrée |
Repères : 18 h 08, stationnée à ≈43 % ; 20 h 18, 99 % ; 20 h 23, 100 %.
À titre de repère, Husqvarna annonce environ 200 minutes de charge dans ses conditions constructeur.
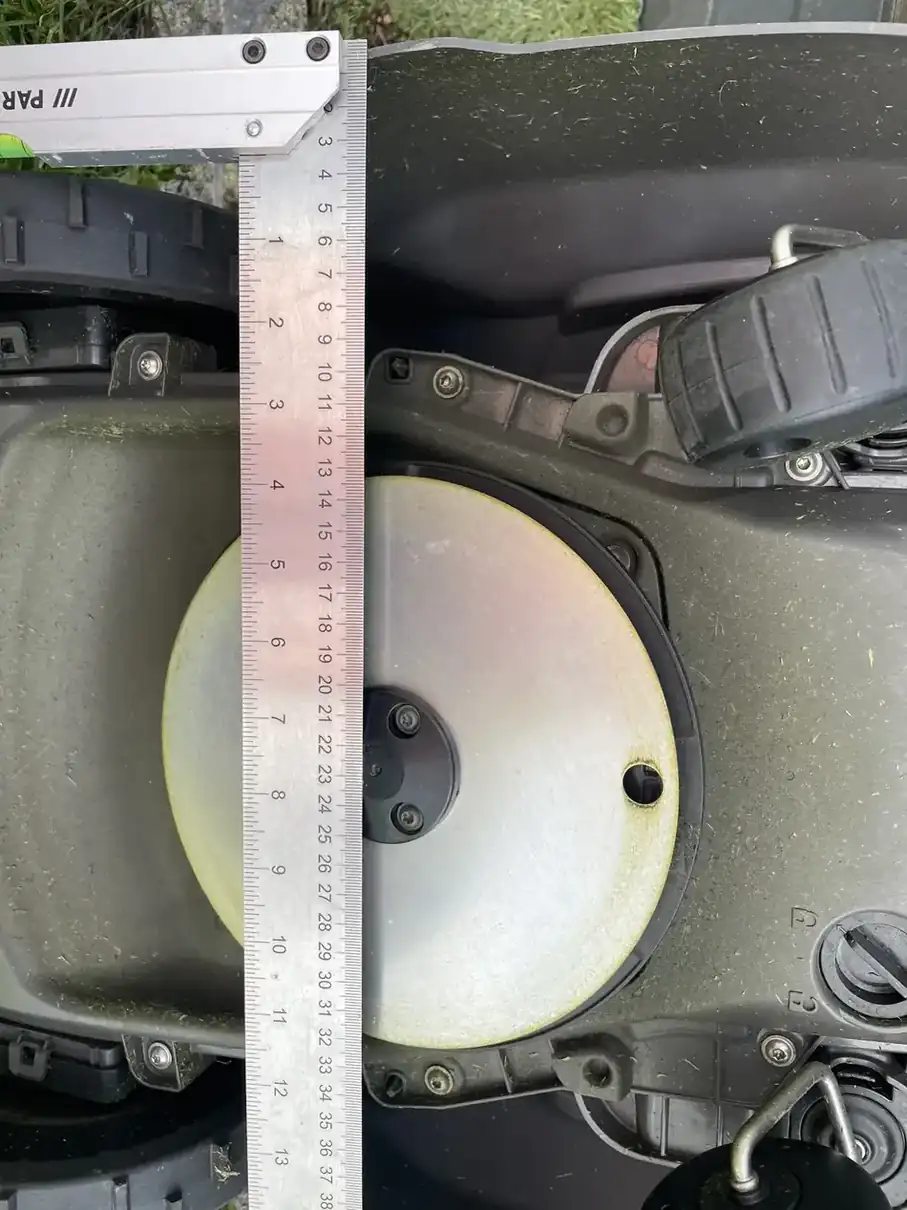
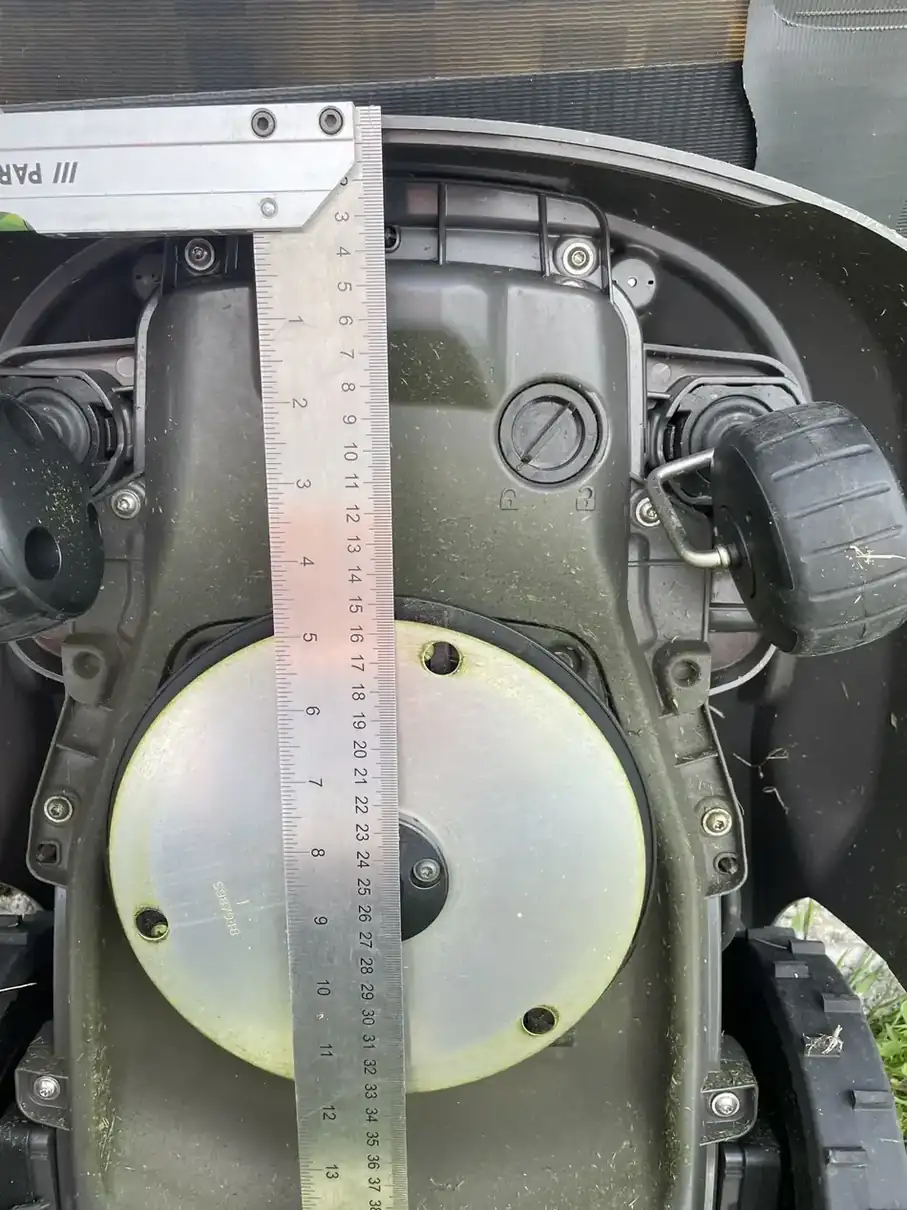
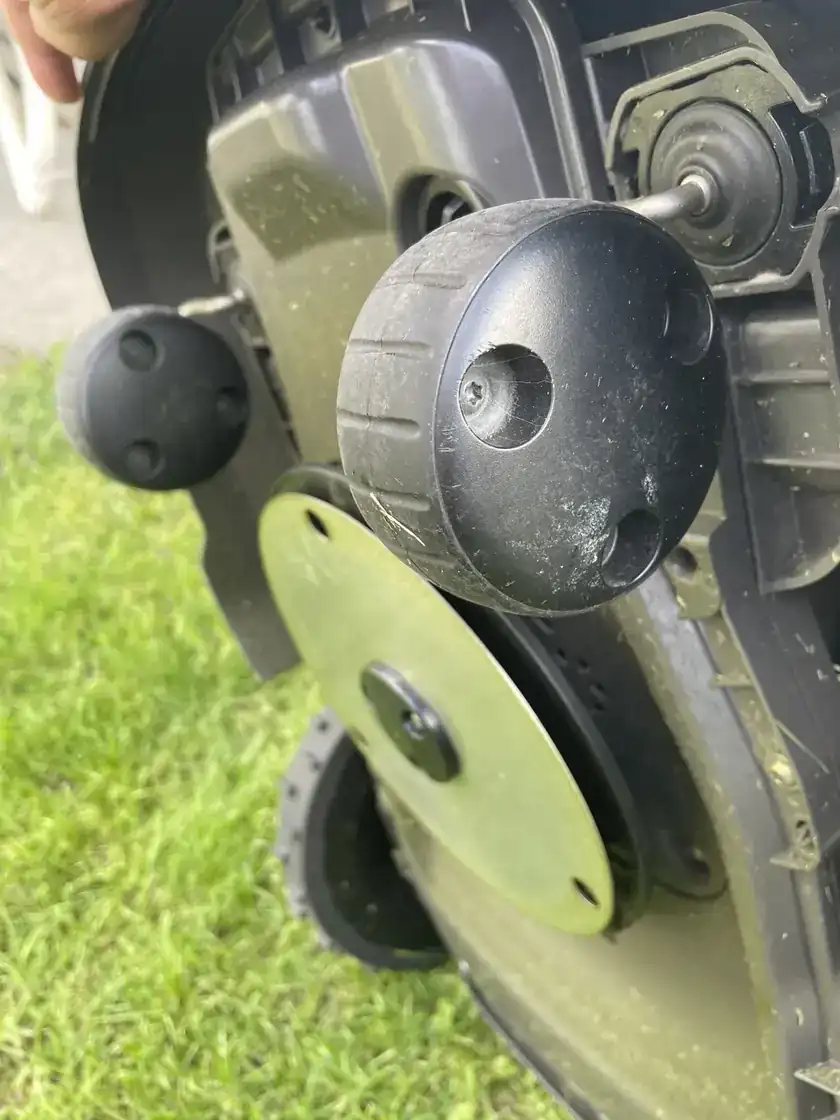
Vue complémentaire du dessous du robot : la plaque de protection et les deux petites roues avant.
Angles : dans les coins observés de mon jardin, le R6V laisse aussi de l’herbe au fond : une reprise manuelle s’ajoute à celle des lignes droites.
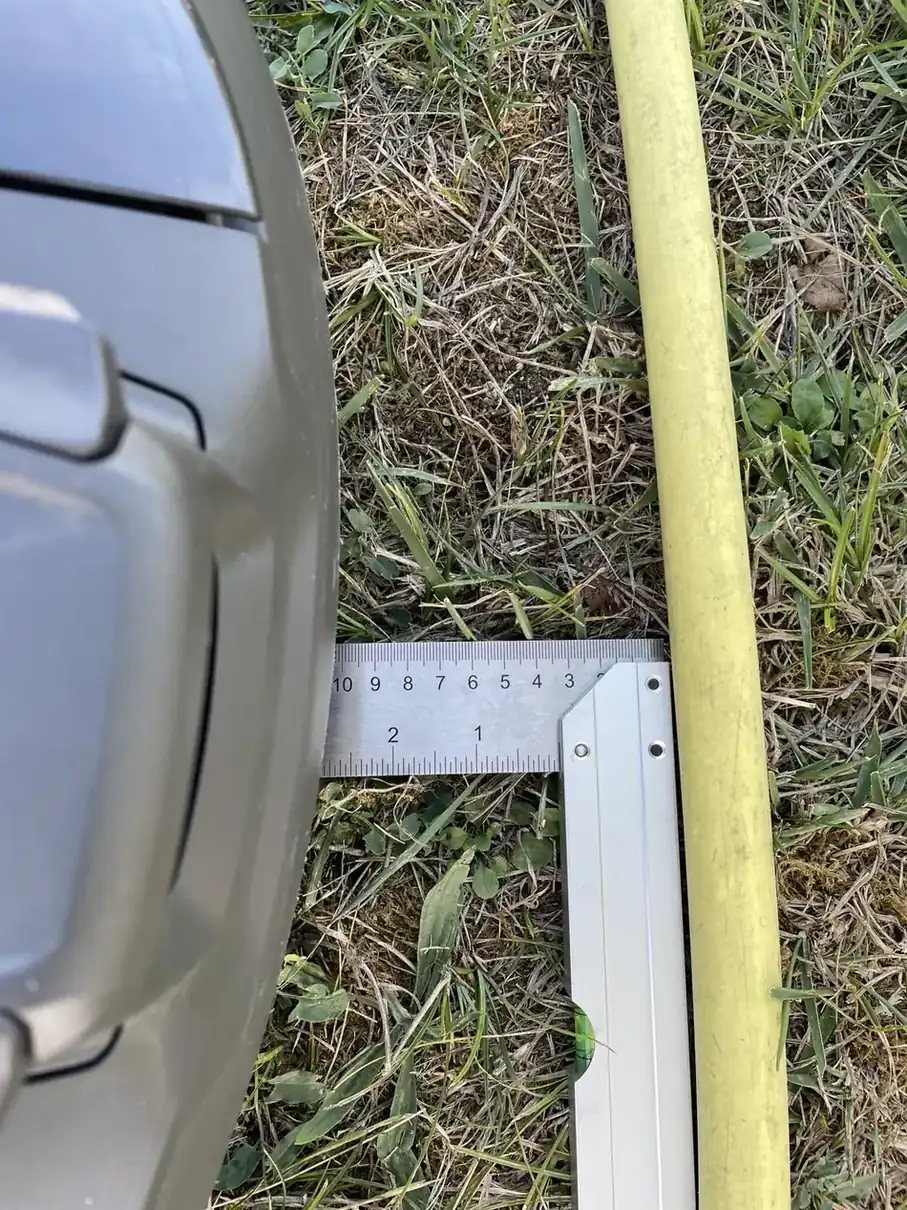
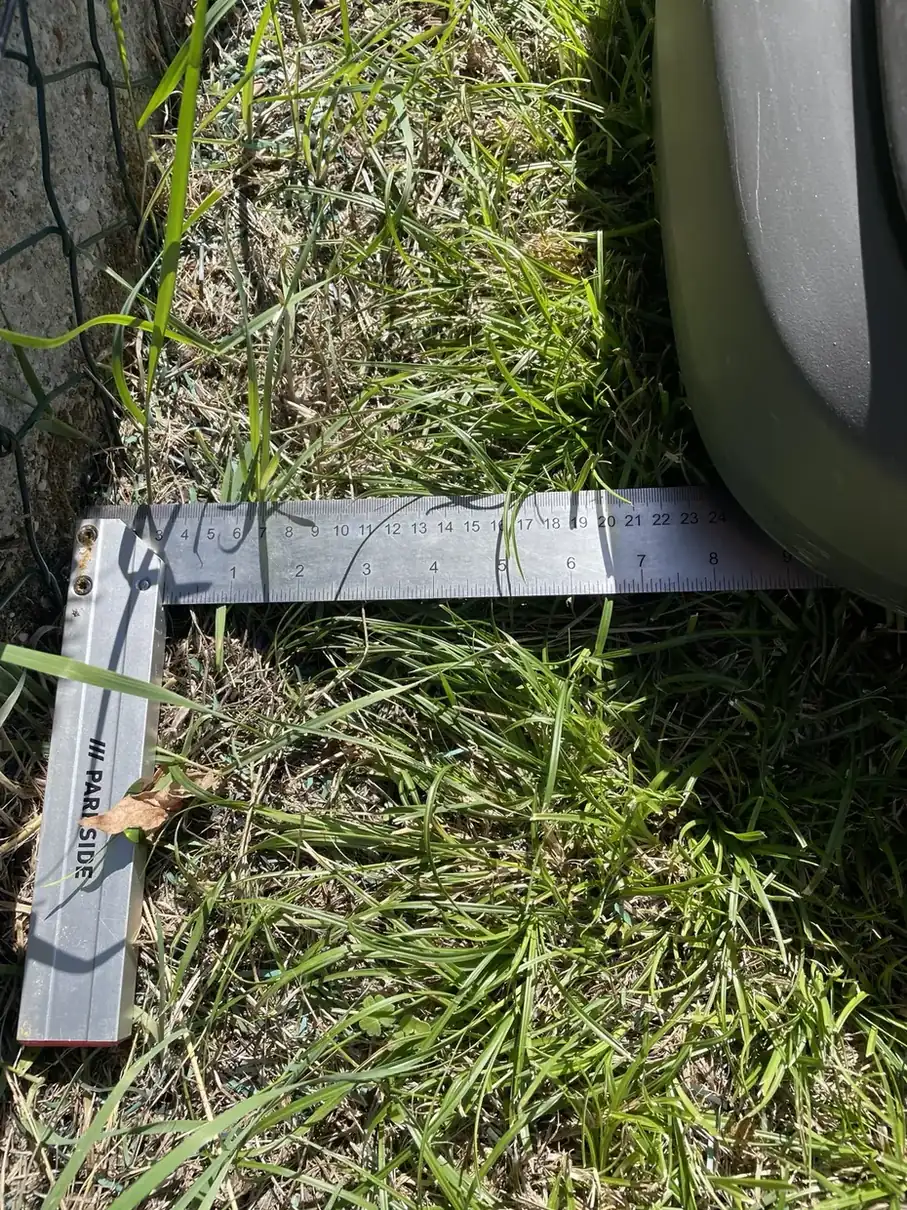
Les vidéos prises le long de la haie et du bord minéral montrent des finitions incomplètes. Sur le même mur droit, mes trois relevés font apparaître environ 30 cm de pelouse à reprendre localement. Un coupe-bordure reste donc utile le long des murs.
L’option « Tonte des bordures » n’a pas supprimé mes reprises et ne se lance pas seule. Précision Husqvarna : pas de disque EdgeCut dédié sur le R6V ; les points de zone peuvent toutefois être ajustés au centimètre près pour rapprocher la trajectoire du bord.
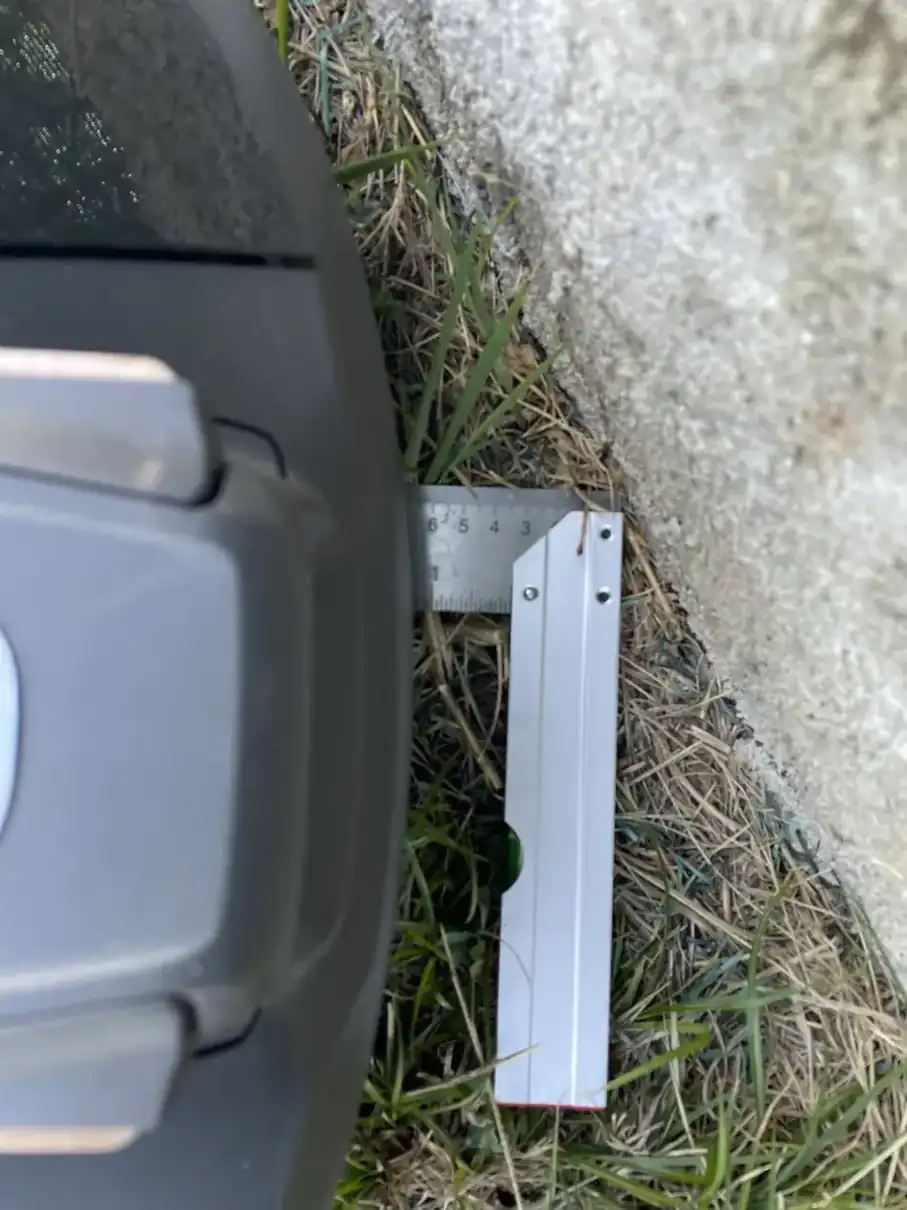
Sur le mur utilisé pour les trois relevés, la coque se trouve à environ 20 cm du bord et la plaque de protection du disque paraît reculée d’environ 11 cm. J’ai également observé un arrêt vers 6 cm lorsque le robot se présentait face au mur : cette distance ne mesure pas la finition latérale. Les lames elles-mêmes ne sont pas visibles sur les photos.
| Situation | Résultat de mon essai | Ce que montrent les essais |
|---|---|---|
| Arrêt de la coque face au mur | ≈6 cm | 3 approches identiques, sans contact. Mesure frontale uniquement. |
| Position de la plaque métallique sous la coque | ≈11 cm de retrait de la plaque visible sous carénage | Retrait sous carénage, distinct de la largeur de la plaque métallique photographiée et de la portée de la pointe des lames. |
| Bande non coupée · mur droit | ≈30 cm · 3 relevés | Trois relevés de bande restante sur le mur testé ; la pointe des lames est masquée sur les photos de géométrie. |
| Bande non coupée · bordure surélevée | Filmée · non quantifiée | Bande restante visible sur les vidéos, sans mesure chiffrée sur cette limite. |
| Bande non coupée · bordure affleurante | Non mesurée | Aucun relevé comparable sur cette configuration lors de mon essai. |
La règle situe le robot contre le mur ; les vidéos montrent l’herbe qui reste après passage.
Passage filmé le long de la haie ; observez les brins restants après tonte.
Passage le long d’un bord minéral ; le résultat après coupe reste visible.
Autre vue du passage le long de cette limite, filmée dans mon jardin.
Autre vue du passage le long de cette limite, filmée dans mon jardin.
Ces photos situent la coque et la plaque circulaire sous le robot ; la pointe des lames reste masquée.
La limite virtuelle peut être affinée au centimètre près dans l’application, comme le précise Husqvarna. Je l’ai donc redessinée au plus près des bordures le 5 octobre : le robot ne s’en est pas davantage approché. La géométrie physique sous la coque, elle, ne change pas.
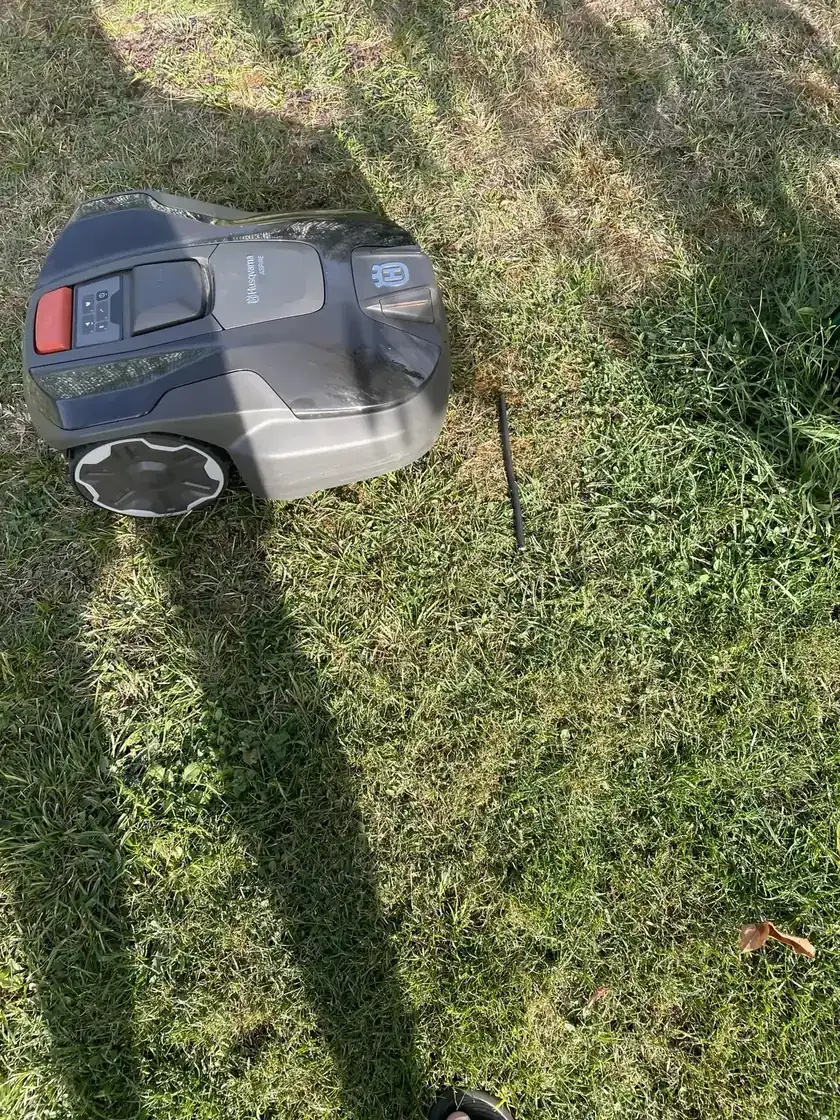
J’ai réalisé de jour trois passages par objet, avec l’évitement activé. Le R6V a évité la balle 3 fois sur 3 et le tuyau 3 fois sur 3, mais le câble noir fin seulement 1 fois sur 3. Le diamètre et le contraste de l’obstacle semblent donc compter dans ce protocole limité ; les vidéos permettent de voir chaque série.
Résultats observés sur trois passages par objet.
Lors de ces passages, j’ai relevé environ 10 cm à l’approche du tuyau et environ 6 cm lorsque le robot arrivait face au mur. Il s’agit de deux configurations distinctes, pas de mesures équivalentes de finition.
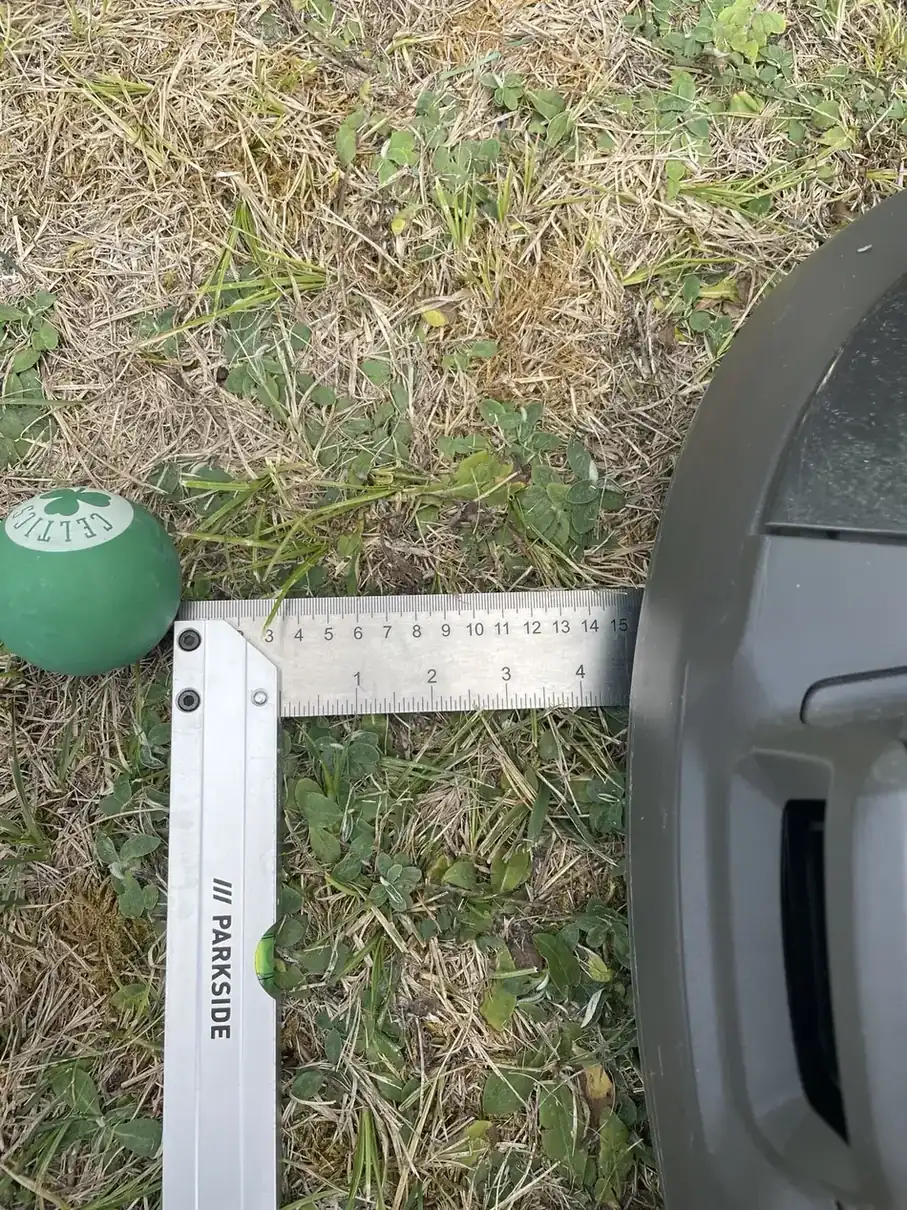
Deux vues complémentaires des distances d’approche.
La balle et le tuyau ont été évités lors de leurs trois passages respectifs (3/3). Le câble noir fin, évité une fois sur trois, demande davantage de prudence : je le retire donc avant de lancer la tonte.
Le R6V ne l’évite correctement qu’une fois sur trois dans ma série.
Les trois passages sont rapportés identiques : déviation avant contact, avec ≈10 cm documentés au plus près.
Un des trois passages réussis devant la balle verte.
Sous les arbres, deux difficultés doivent être distinguées : la réception satellite sous le feuillage et le risque de contact avec un tronc. Le rôle de la caméra dans la navigation est détaillé dans l’explication EPOS sur l’assistance caméra ; cette assistance ne garantit pas à elle seule l’évitement d’un arbre.
J’ai filmé deux chocs contre le même pied d’arbre. Si ces contacts se répètent, il faudra envisager une zone d’exclusion virtuelle autour de cet obstacle.
Lors d’autres passages, j’ai observé un arrêt devant un tronc d’environ 15 cm et un contact avec un tronc d’environ 5 cm. Ces situations sont distinctes des deux chocs filmés sur le même pied d’arbre.
Cette séquence documente au moins une des deux collisions observées avec le même pied d’arbre.
Le châssis comporte deux petites roues avant et deux roues motrices crantées à l’arrière. Dans mon jardin, le robot est resté stable sur les irrégularités rencontrées, avec un léger patinage sur terre sèche. Cela ne suffit pas à le présenter comme un modèle tout-terrain.
Les Numériques rapportent un enlisement sur terre nue. Je ne l’ai pas reproduit, mais leur cas intéresse les jardins avec sol dégradé ou passages sans gazon.
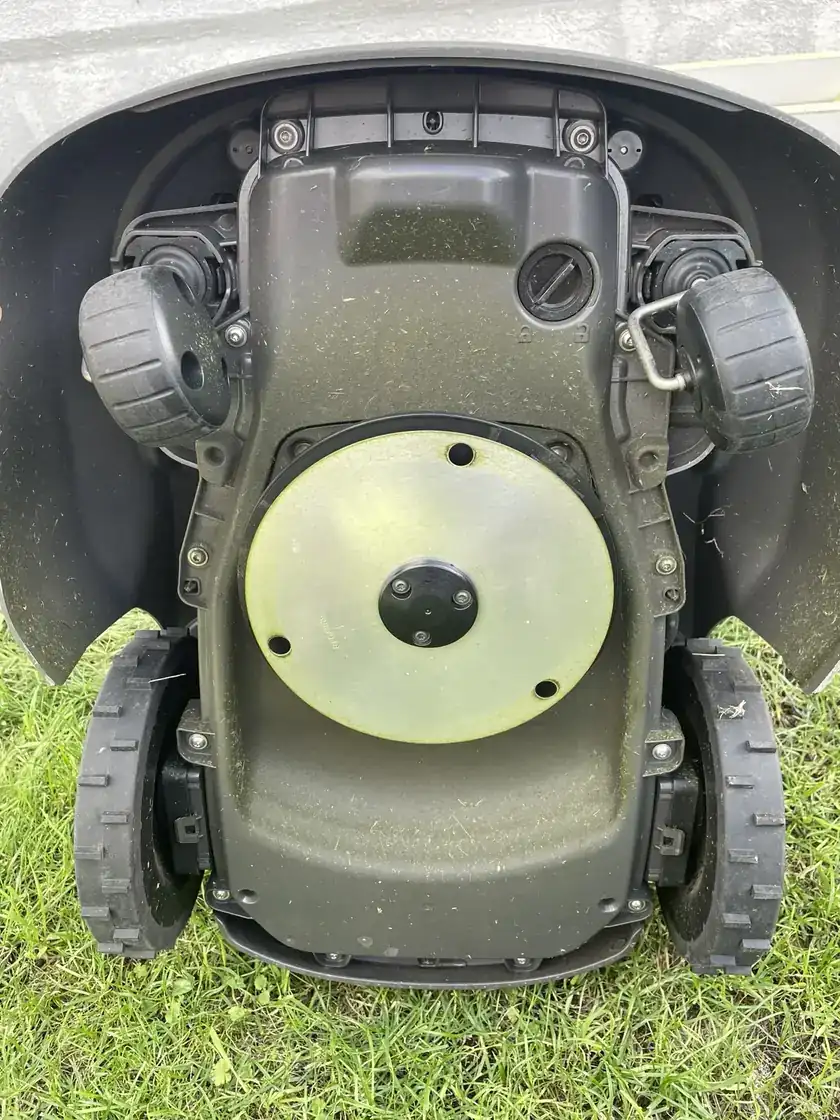
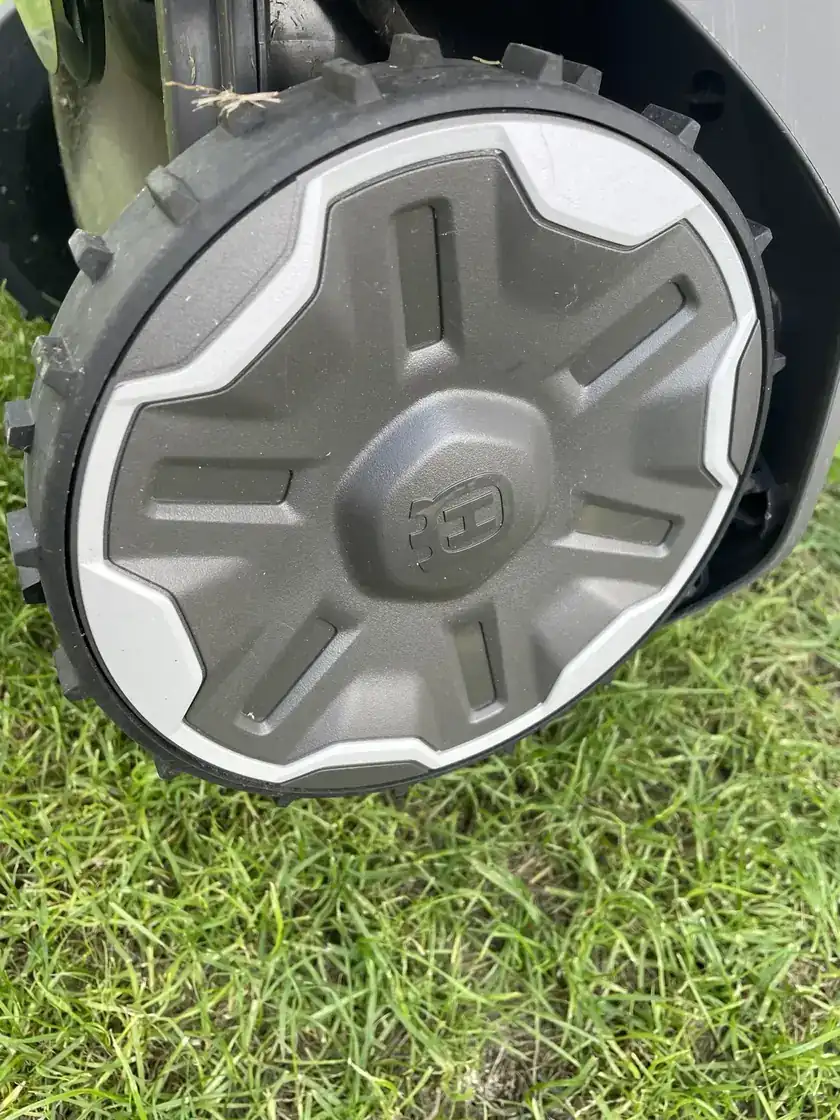
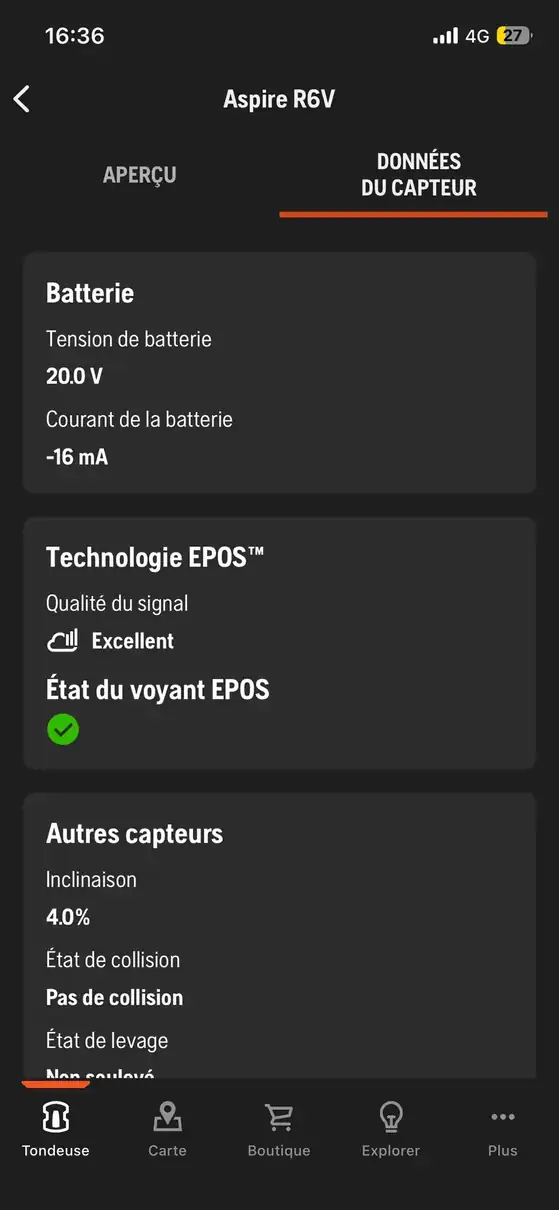
Le R6V a franchi une pente évaluée à environ 24 % par son diagnostic embarqué ; je n’ai pas vérifié cette valeur par une mesure indépendante. Husqvarna annonce une capacité de 40 % dans la zone de travail et de 15 % à sa limite. La capture indiquant 4,0 % a été prise à un autre moment.
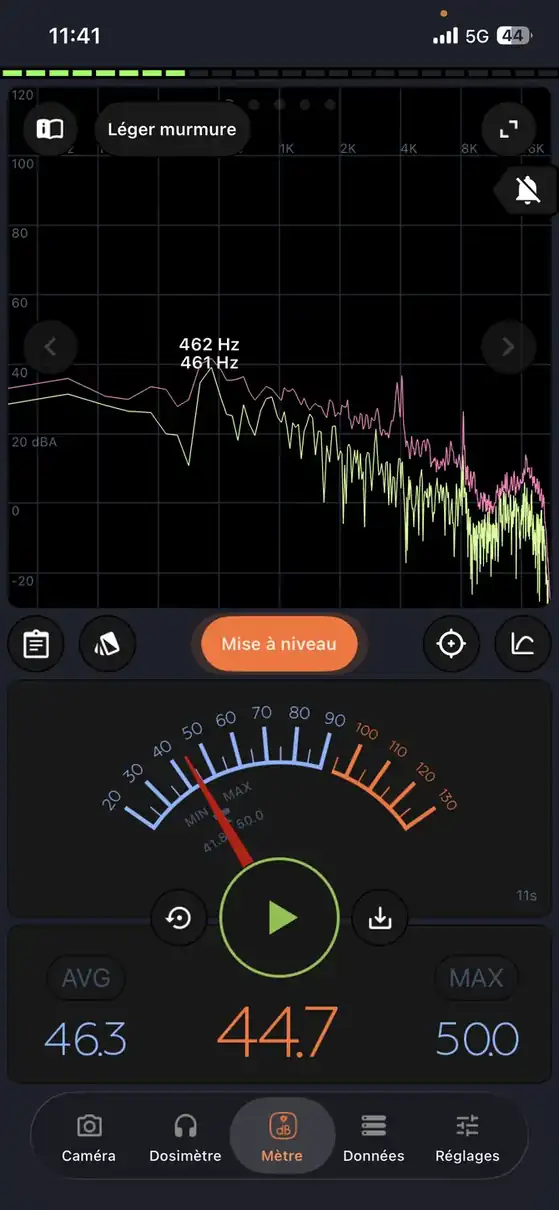
À 1 m du R6V, l’application du téléphone affiche 46,3 dB en moyenne, 50,0 dB au maximum et 44,7 dB à l’instant de la capture.
Relevé indicatif au téléphone, distinct des 63 dB(A) annoncés par Husqvarna.
Automower Connect couvre carte, zones, horaires et diagnostics. Mes réserves : retouches peu intuitives et historique trop sommaire.
La hauteur se règle par molette sous le capot : impossible de programmer une hauteur différente pour chaque zone depuis le téléphone.
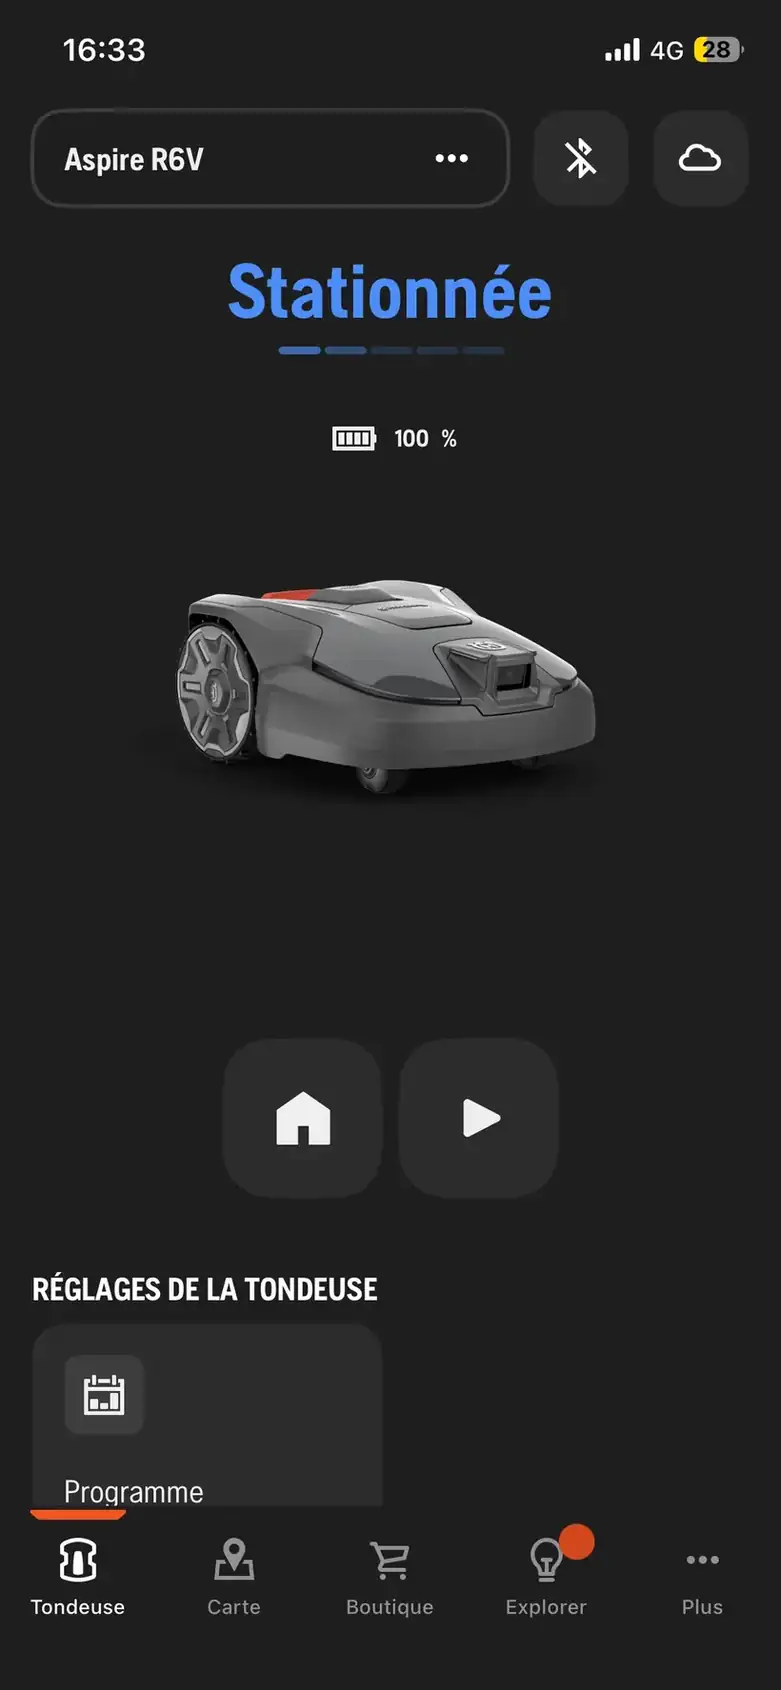
J’ai retrouvé les réglages de programmation, de motifs de tonte et d’évitement dans l’application, même si certains demandent de parcourir plusieurs menus.
Pour la zone que j’ai créée, l’assistant recommande quatre à cinq heures de tonte, trois à quatre jours par semaine. Je peux ensuite modifier ce planning.
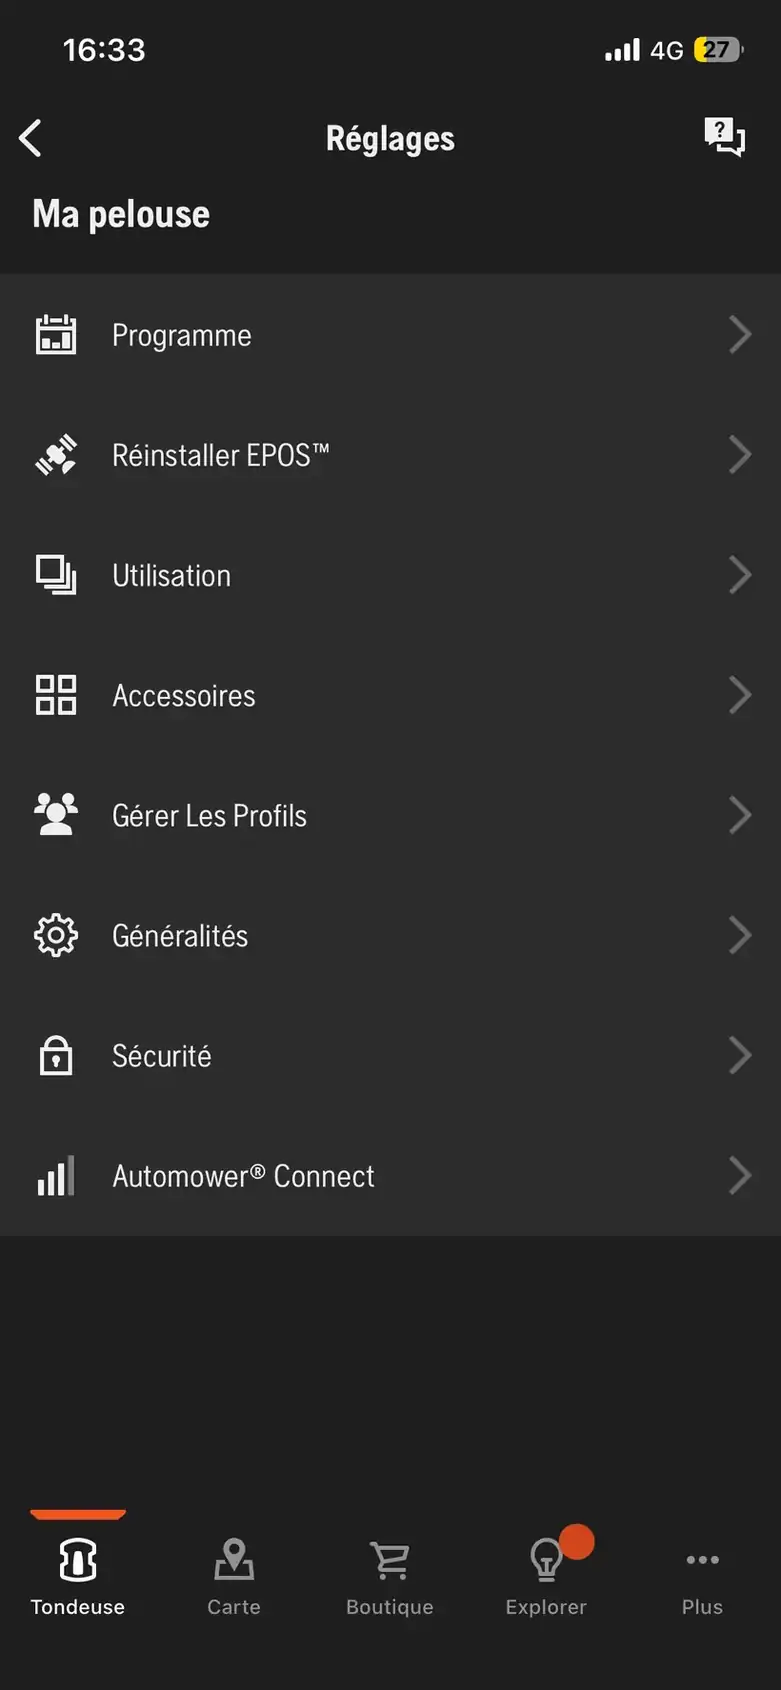
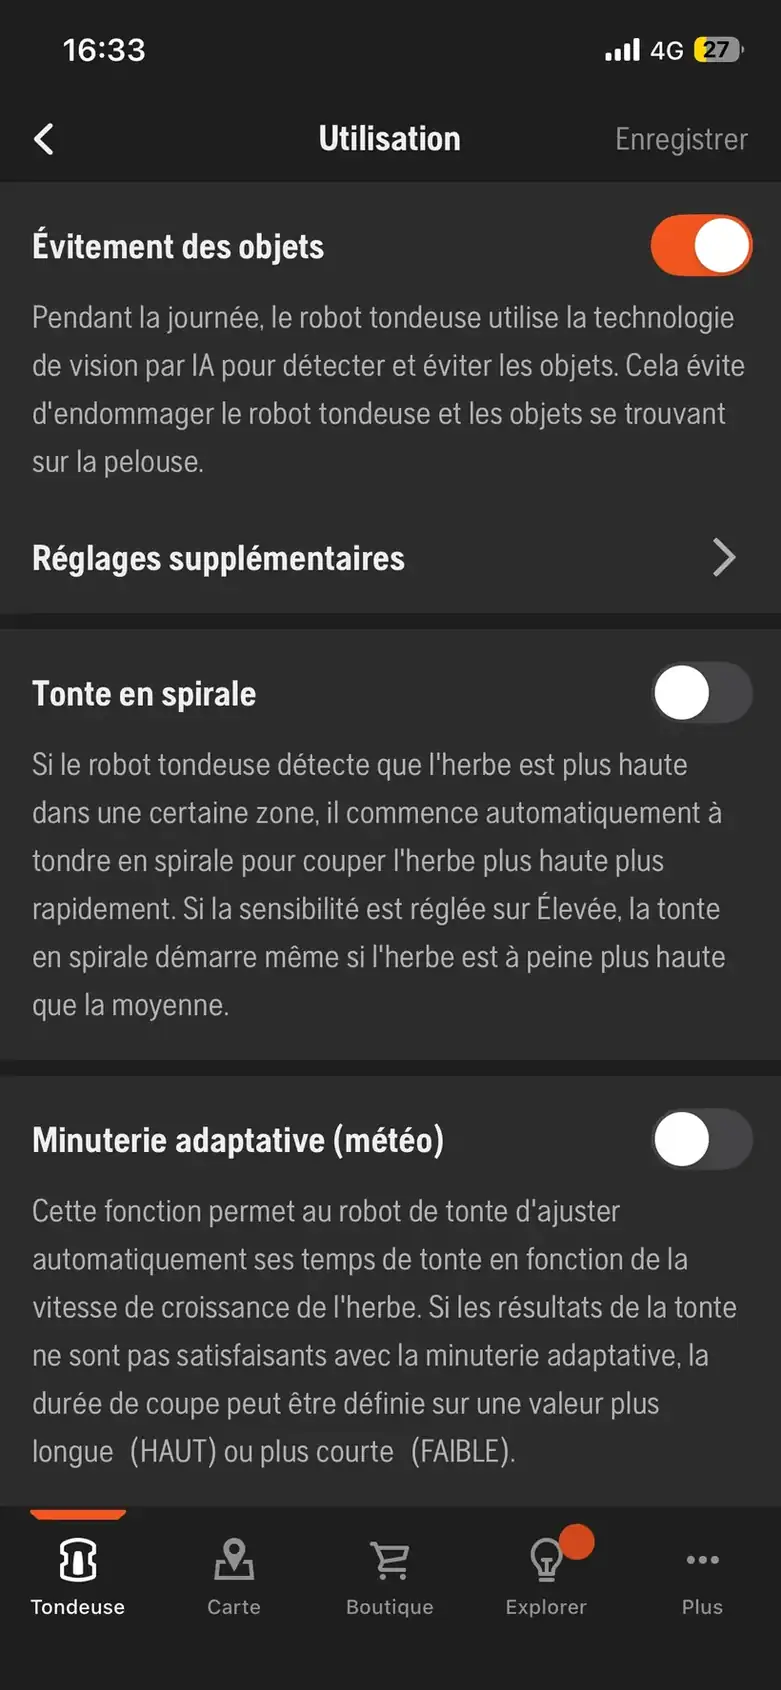
La progression affichée reste difficile à interpréter : mes deux sessions suivies du 19 septembre se sont terminées à 88 %, puis la contre-vérification du 5 octobre à 89 %. À la recharge, cet indicateur peut revenir à 0 %, tandis que « Leikkuu valmis » (« tonte terminée ») apparaît en finnois. Je ne retrouve ni trajet complet ni m² effectivement coupés.
Sur ce point, le TerraMow V1000 affiche un historique de parcours plus parlant.
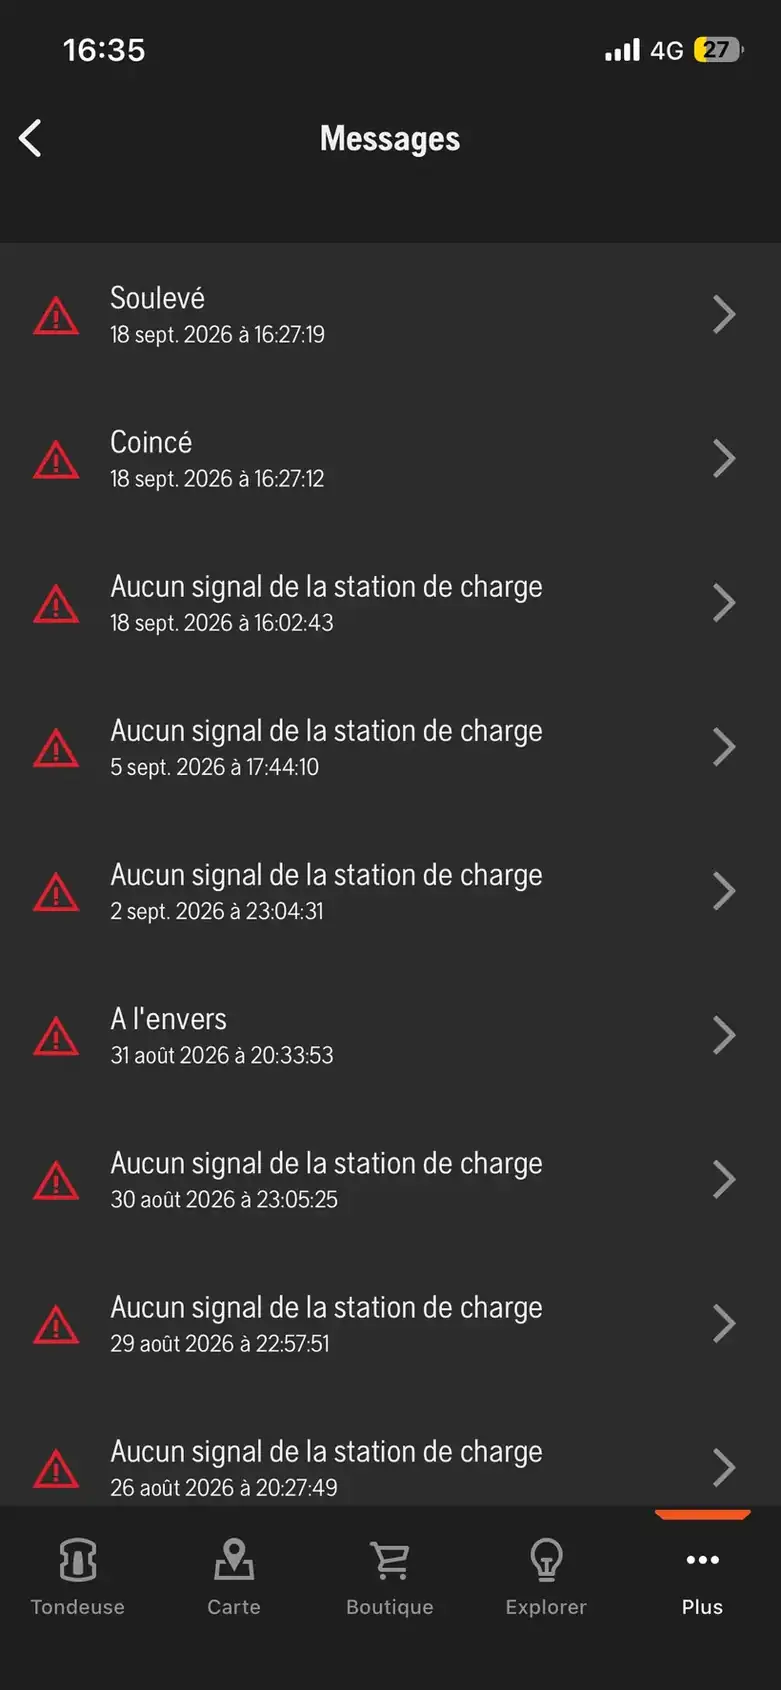
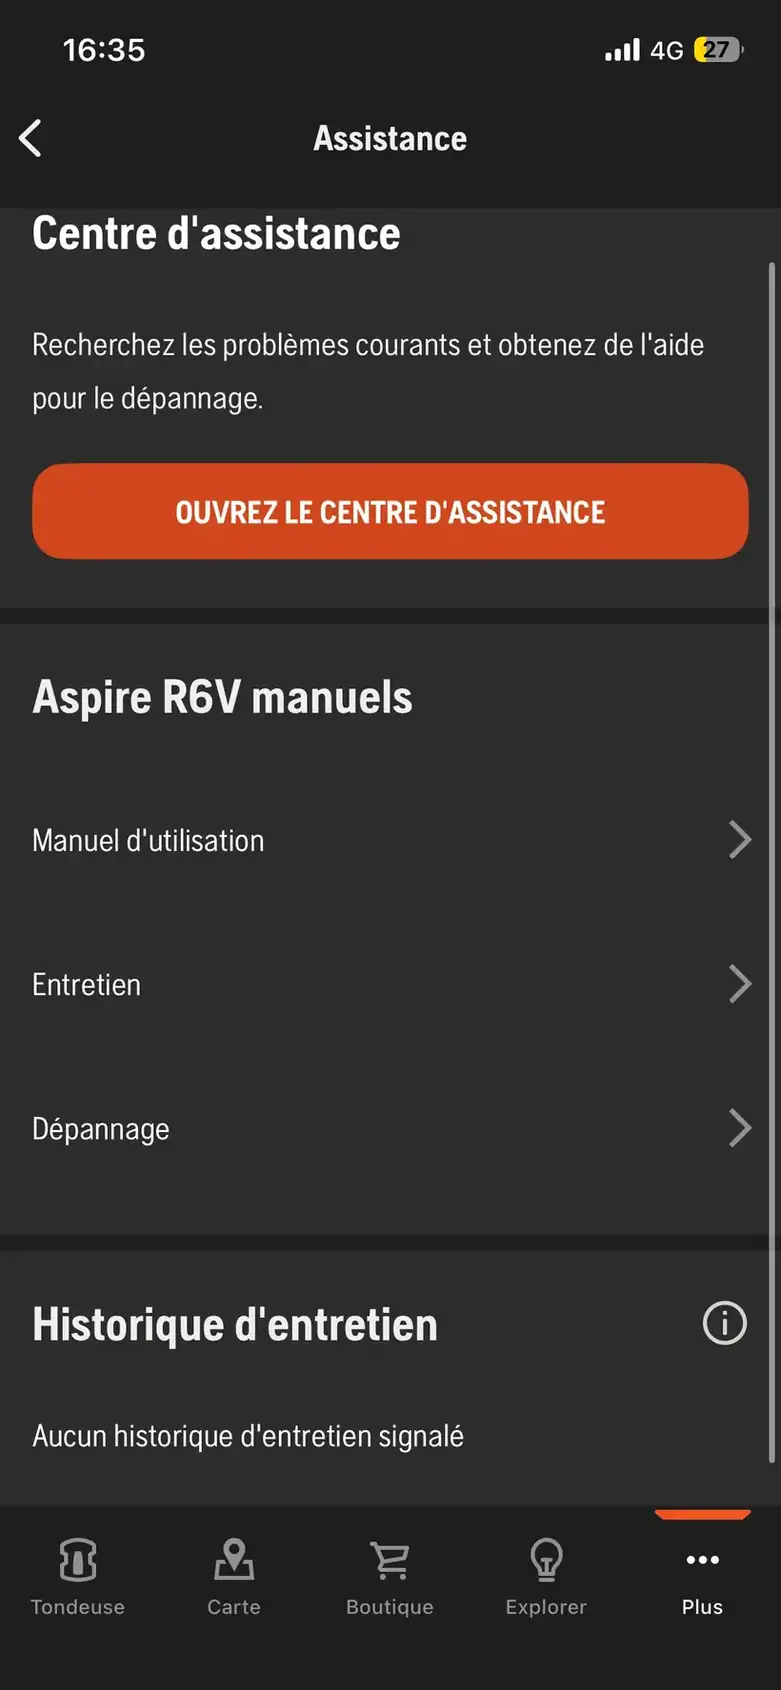
J’ai pu consulter le manuel, l’assistance, les messages, l’état de la connexion et la version logicielle depuis l’application.
TESTÉ sur balle, câble, tuyau et arbre.
TESTÉ / VÉRIFIÉ sur la zone réelle.
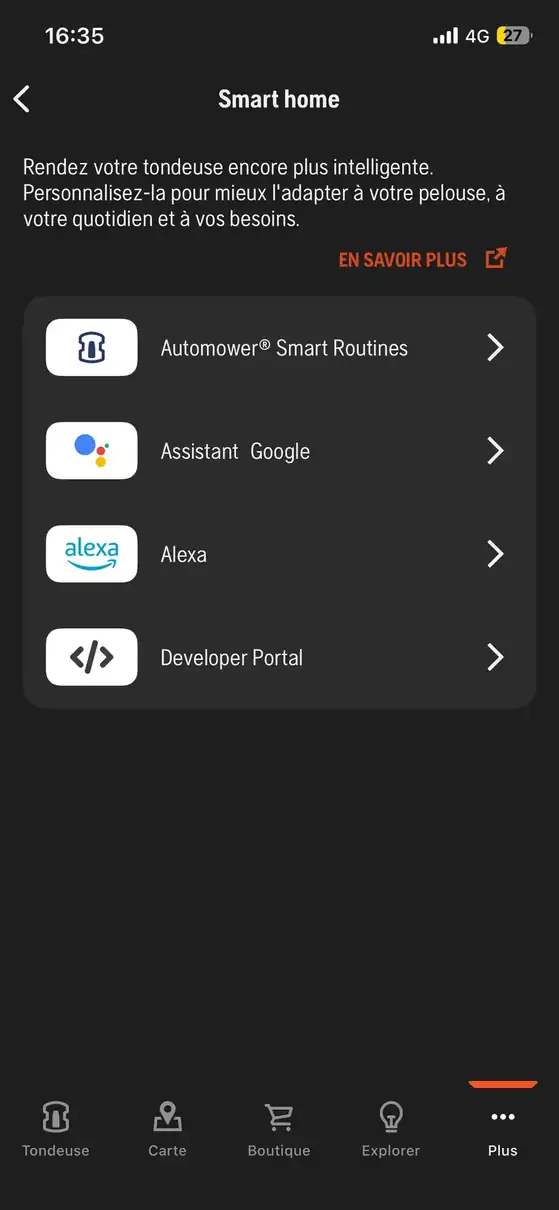
Le menu Smart Routines est visible dans mon application. Husqvarna documente une routine « Protection contre la pluie », mais je ne l’ai pas activée pendant l’essai.
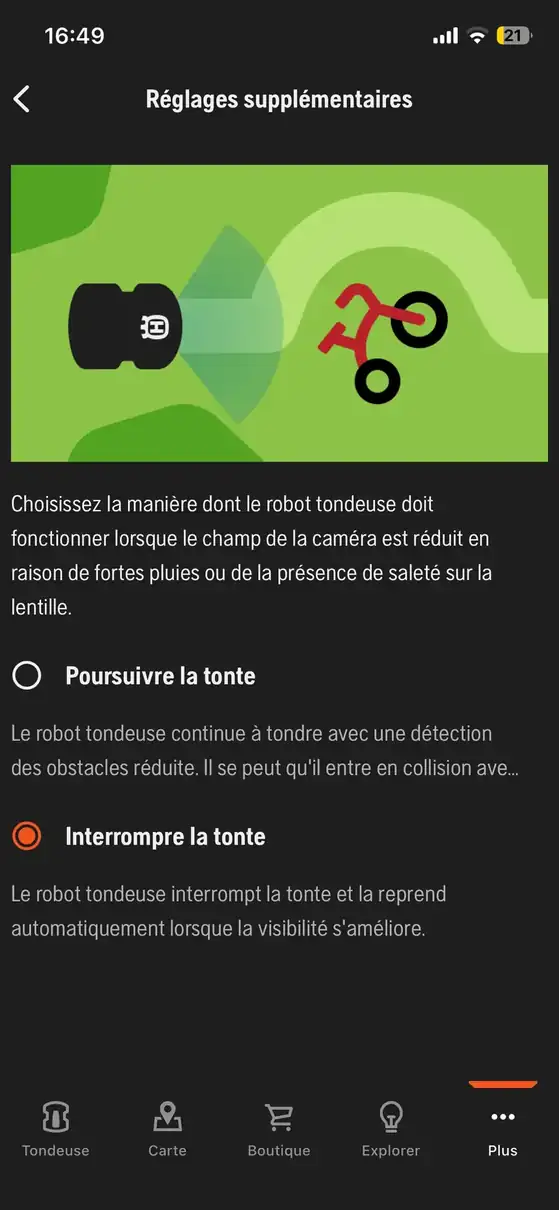
Le mode « Interrompre la tonte » est disponible lorsque la visibilité de la caméra diminue.
Non identifiée pour le R6V dans les captures et la documentation vérifiées.
NON VÉRIFIÉENon pertinent : la hauteur est mécanique sur le R6V.
NON PERTINENTVersion installée et mise à jour à distance documentées.
FONCTION VÉRIFIÉELa fiche Husqvarna ne mentionne aucun capteur de pluie dédié. Dans mon jardin, le R6V a continué sous forte pluie avec « Interrompre la tonte » sélectionné pour la visibilité caméra. Ce réglage ne signifie pas retour dès la première pluie : il agit seulement si la caméra est suffisamment gênée. Aucun arrêt de ce type ne s’est déclenché pendant mon observation ; je n’ai pas accès à l’évaluation interne de visibilité.
Husqvarna annonce un indice de protection IPX6. Pour entretenir l’objectif de la caméra, la marque recommande de l’eau claire et un chiffon doux, sans nettoyeur haute pression ni produit agressif.
Les fonctions PIN, alarme, détection de soulèvement et d’inclinaison sont documentées. J’ai vérifié les menus correspondants, mais je n’ai pas simulé de vol.
L’historique conserve plusieurs messages liés au signal de la station. Je n’en ai pas établi la cause et ne les présente donc pas comme la preuve d’une panne.
D’après Husqvarna, les images AI Vision sont traitées puis supprimées localement, sans stockage ni transmission. Vision active de jour seulement.
GeoFence déclenche une alarme hors zone ; ce n’est pas une localisation après vol. La fiche Husqvarna France précise « Suivi GPS en cas de vol : Non ».
Traitement local documenté par Husqvarna ; pas de stockage ni transmission des images de vision.
En configuration EPOS via Cloud, le robot dépend de la connexion réseau pour recevoir les corrections de positionnement satellite.
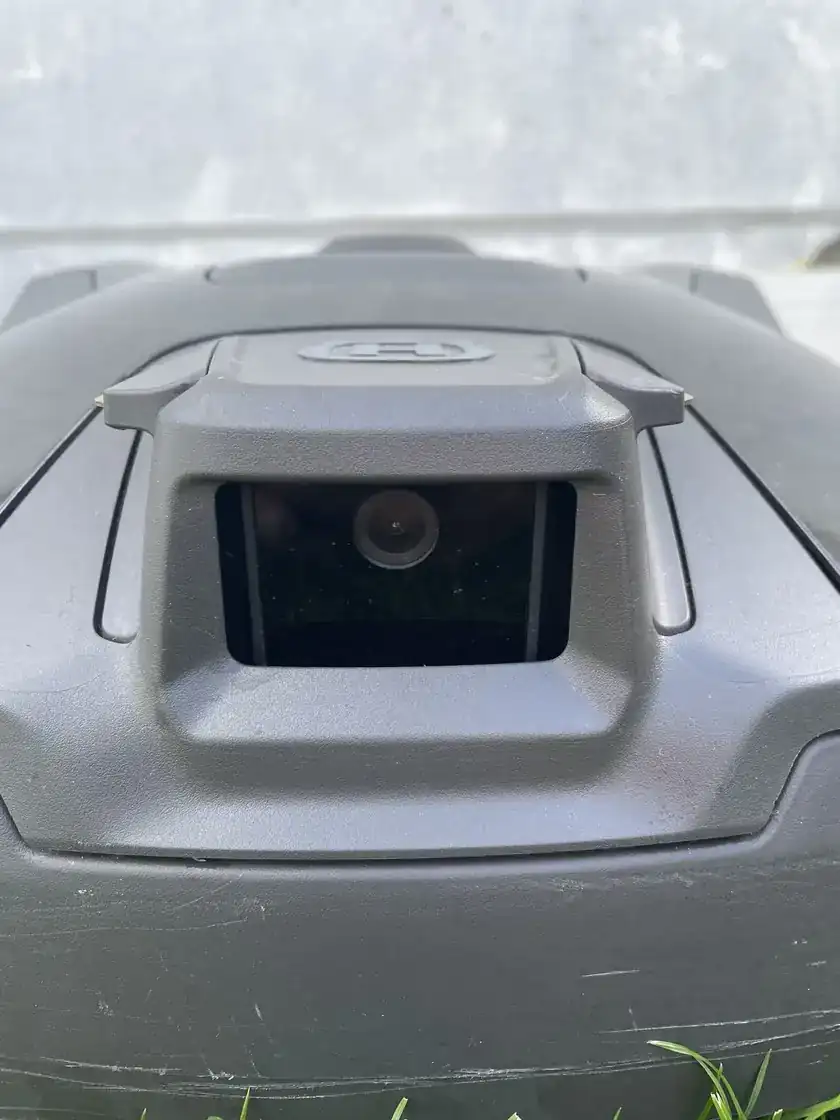
Aucune fonction de caméra live utilisateur n’a été identifiée dans les éléments vérifiés pour mon R6V : je ne lui en attribue pas.
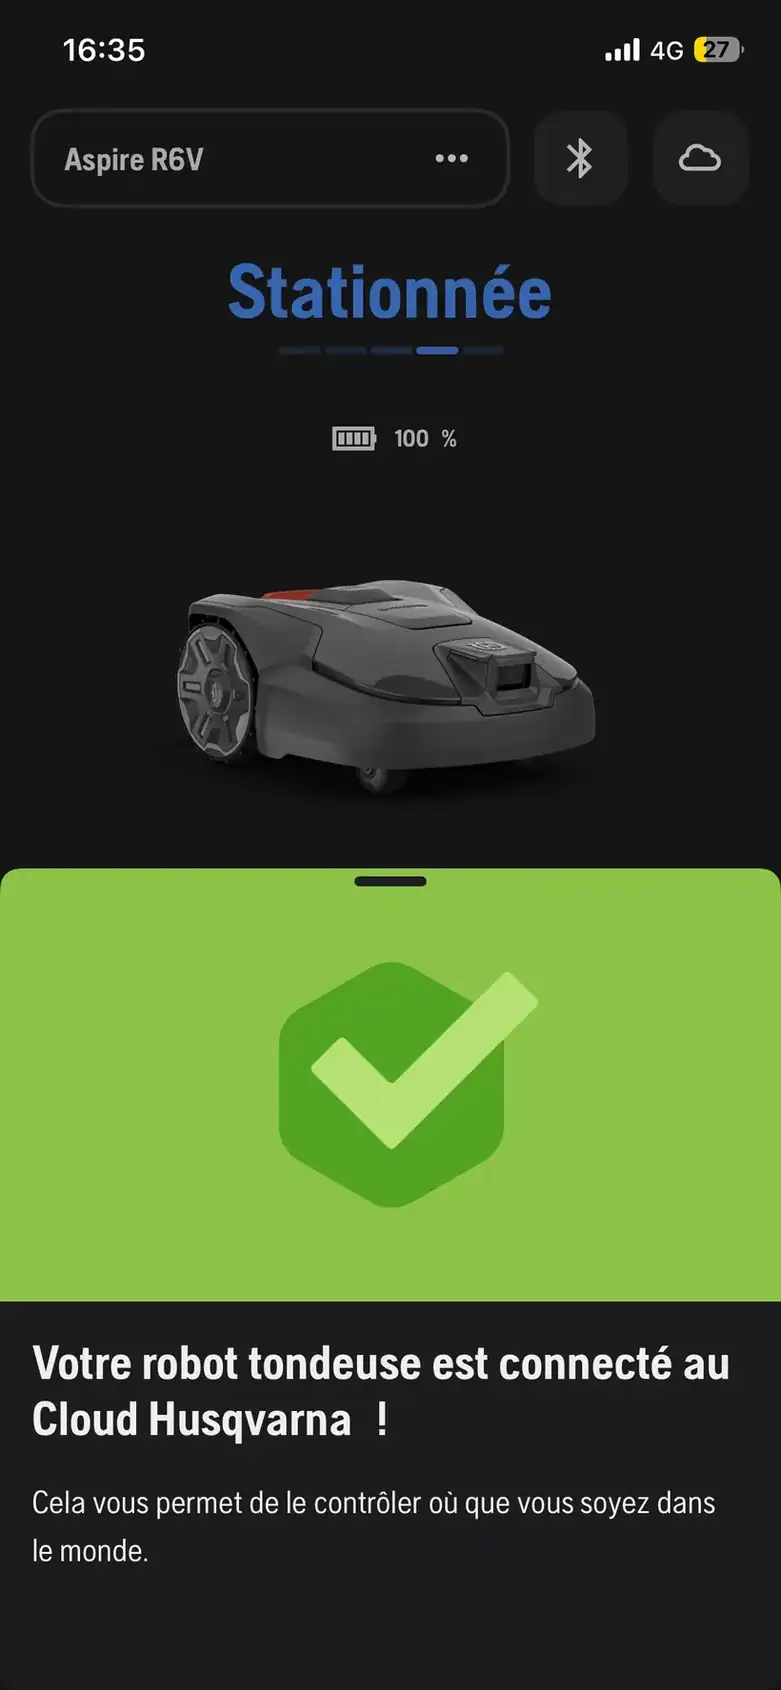
Selon Husqvarna, la caméra peut assister ponctuellement la navigation lorsque la réception satellite se dégrade, mais la configuration EPOS via Cloud exige toujours une connexion réseau.
Images de vision et corrections satellites suivent donc deux circuits distincts.
Le firmware installé lors de mes essais était le 5487500-05B_P10-SwPkg_112.4. Les mises à jour documentées par Husqvarna sont susceptibles de modifier certains comportements du robot ; mes observations doivent donc être lues avec cette version en tête.
Nouveau réglage lorsque la pluie dégrade la visibilité de la caméra ; amélioration de la détection et de l’évitement des objets ; amélioration des chemins de transport. Ce réglage ne correspond pas à un capteur de pluie.
Une version antérieure avait déjà modifié des comportements autour de la station et la mise à jour logicielle.
J’ai confronté mes résultats à quatre essais menés en France, au Royaume-Uni, en Suède et aux Pays-Bas, ainsi qu’à des retours de propriétaires. Ils documentent des configurations que je n’ai pas reproduites dans mon jardin.
Leur propre jardin met la cartographie à l’épreuve : segments droits imposés selon leur version, angles serrés, difficulté à reprendre des zones, latence Bluetooth avec un premier téléphone et correction après changement d’appareil. Ils décrivent aussi un enlisement sur terre nue et une couverture incomplète après blocage sous un arbuste.
Ces testeurs ont signalé une latence Bluetooth et un enlisement. Je n’ai pas reproduit ces situations dans mon jardin.
Dans cet essai tiers, l’installation est décrite comme simple, avec environ deux heures de tonte et trois heures de recharge observées.
Après près de trois mois sur environ 200 m², ce propriétaire rapporte une coupe régulière et des retours fiables à la station, mais aussi un petit jouet parfois non détecté.
Leur testeur a multiplié les retouches des limites : trois sorties dans un massif surélevé avec immobilisation, plus des arrêts sur des lignes d’ombre. Aucun de ces incidents n’est une mesure LeBonRobot.
Un essai tiers évoque la localisation après vol, mais la fiche française indique « Suivi GPS en cas de vol : Non ». Je ne promets donc pas de traçage.
Ce retour externe mentionne plusieurs tentatives d’accostage, un contact avec un arbre fin et des bordures jugées insuffisamment tondues.
Cette synthèse relève la dépendance au Wi-Fi et cite des retours d’utilisateurs sur les manœuvres d’accostage.
22 critères notés sur 28 (46/53 de poids, soit 87 %). Les six autres restent hors calcul.
La suppression du câble fonctionne, à condition de considérer le réseau comme partie de l’installation.
Installation sans câble fluide. EPOS Cloud utilisé en Wi‑Fi extérieur ; kit 4G via revendeur possible selon Husqvarna.
Carte réalisée et exploitable, mais corrections de contours, exclusions et retouches restent peu intuitives à l’usage.
Limites virtuelles respectées sur ma zone configurée.
Une seule zone dans mon jardin : fonctions visibles dans l’application, tonte multi-zones non testée.
Chemin de transport configuré ; sans deuxième pelouse, trajet inter-zones non testé.
Planning et assistant vérifiés ; horaires et tâches configurés.
Coupe nette et bonne couverture des surfaces centrales ; le travail restant se concentre sur les limites et les coins.
Coupe nette et homogène sur les bandes où le disque travaille.
Surface centrale tondue ; reprises aux limites. Les progressions affichées à 88 %, 88 % puis 89 % ne sont pas assimilées à une mesure de surface réellement tondue.
Trois relevés sur un même mur droit : ≈30 cm à reprendre localement. Les vidéos d’une haie et d’un bord minéral confirment des finitions imparfaites ; la nouvelle cartographie tracée au plus près des bordures le 5 octobre n’a pas amélioré l’approche. Note maintenue à 3,5/10.
Herbe restante au fond de mes angles : reprise manuelle nécessaire.
Sur 177 m² configurés : sessions à 103,1 et 96,9 m²/h (99,9 m²/h combinés). Surface réellement coupée inconnue : rendement non noté.
46,3 dB moyen / 50,0 dB max sur smartphone à 1 m ; relevé indicatif, absence de sonomètre étalonné ou de protocole comparatif.
La vision varie selon l’objet ; sur mon jardin, le robot est stable sur les irrégularités mais patine légèrement sur terre sèche.
Lignes de tonte systématiques, mais certains allers-retours se font avec le disque de coupe à l’arrêt ; certains déplacements restent difficiles à comprendre.
Balle 3/3 et tuyau 3/3 évités. Le câble noir fin utilisé pour le protocole, posé au ras du sol, n’a été correctement évité qu’1/3. Tronc ≈15 cm : arrêt observé ; ≈5 cm : contact observé.
Câble noir correctement évité une seule fois sur trois ; petite balle verte 3/3, ping-pong peu documenté.
Non noté : mon jardin ne comporte pas de passage étroit.
Arrêt devant tronc ≈15 cm et contact avec tronc ≈5 cm ; deux contacts par ailleurs observés sur un pied d’arbre, sans dénominateur.
Stable sur les bosses et creux rencontrés dans mon jardin.
Passage réussi sur pente indiquée en direct à ≈24 % par le R6V ; valeur non contrôlée par inclinomètre indépendant.
Un léger patinage sur terre sèche, mais pas de difficulté majeure sur ma pente.
Qualité de coupe humide NON NOTÉE (pas de protocole). Tonte poursuivie sous forte pluie ; aucun capteur dédié indiqué.
L’écosystème propose beaucoup de menus ; le suivi et les explications de fin de session restent frustrants dans mon usage.
Nombreux réglages, retouches de carte laborieuses, historique de trajectoire incomplet et progression de fin de session difficile à interpréter (88 %, 88 %, puis 89 % lors des sessions suivies).
Wi‑Fi/Bluetooth vérifiés ; EPOS Cloud dépendant du réseau, option 4G par revendeur documentée.
Les accostages ont réussi sans intervention ; les conditions du suivi de charge figurent dans la section autonomie.
Deux retours autonomes documentés, avec accostage réussi et sans intervention humaine lors des essais suivis.
Deux sessions de 1 h 43 et 1 h 49 min 37 s à partir de 100 %, avec encore 44 % et 43 % au retour. La batterie n’a pas atteint son seuil bas.
2 h 15 entre « Stationnée » à ≈43 % (18 h 08) et 100 % affichés (20 h 23).
Firmware 112.4 testé, mise à jour à distance vérifiée ; versions d’avril/juin documentées. Arrêts du disque attribués par Husqvarna à une sécurité caméra.
Dessous et molette contrôlés ; nettoyage de l’objectif documenté, lames et entretien à long terme non évalués.
Choix logique si : vous voulez l’écosystème Husqvarna, une tonte systématique et une installation sans câble ; avec un Wi‑Fi extérieur insuffisant, il faut prévoir l’alternative 4G indiquée par Husqvarna.
Voir le R6V sur Amazon ↗Lien affilié : une commission éventuelle ne change pas mon essai. Vérifier le modèle et le vendeur avant achat.
Sur les bordures : mon essai du V1000 documente environ 11 cm à reprendre localement contre son mur de référence. Le terrain et la mesure diffèrent de ceux du R6V : ne lisez pas ces deux distances comme un duel à conditions identiques. Lire le test V1000.
Sur les bordures : une piste pour les petits jardins et les budgets contraints, mais l’architecture EFLS ne dit pas combien d’herbe restera contre votre mur. Vérifiez un essai de finition sur mur surélevé avant de l’acheter pour cette seule raison.
Sur les bordures : autre configuration à examiner si vous avez des murs et des angles, mais je ne dispose pas d’une mesure LeBonRobot permettant d’affirmer qu’il finira mieux que le R6V. Demandez une démonstration sur une limite semblable à la vôtre.
Pour replacer ces modèles dans un choix plus large, consultez le guide des robots tondeuses sans fil et notre comparatif par type de jardin. Pour les alternatives non testées ici, les gammes Navimow et GARDENA sont présentées séparément.
Husqvarna France affiche 999 € lors de ma vérification du 5 octobre 2026. Il s’agit d’un relevé daté, sans garantie de maintien de la promotion. Vérifiez le pack et le vendeur au moment de payer.
Oui. Les limites sont virtuelles via EPOS. Dans ma configuration EPOS Cloud, le Wi‑Fi extérieur faisait partie du fonctionnement normal ; Husqvarna précise qu’un kit 4G peut être installé par un revendeur si la couverture Wi‑Fi est insuffisante.
Une fois sur trois avec mon câble noir fin. À retirer du gazon avant la tonte.
Sur mon mur droit, mes trois relevés initiaux donnent environ 30 cm d’herbe à reprendre localement. Le 5 octobre, j’ai recréé la cartographie avec la limite virtuelle au plus près du bord : le R6V ne s’en est pas davantage approché. Face au mur, la coque peut s’arrêter vers 6 cm ; cette approche frontale ne reflète pas la finition latérale.
Il peut continuer la tonte programmée, mais Husqvarna précise que les fonctions dépendant de la vision, notamment l’évitement des objets et l’assistance EPOS par caméra, ne fonctionnent pas dans l’obscurité. Je ne l’ai pas testé de nuit.
Non, pas dans la version testée : l’option se combine à une tonte normale.
Des arrêts suivis d’une reprise ont été observés. Après relecture, Husqvarna les attribue à une mesure de sécurité pouvant être déclenchée lorsque la caméra détecte un élément ; le fabricant précise que cela n’affecte ni la qualité de tonte ni l’autonomie.
La fiche Husqvarna ne mentionne aucun capteur de pluie dédié. Dans mon jardin, le R6V a continué sous forte pluie, malgré le réglage « Interrompre la tonte » sélectionné : cette option concerne la visibilité caméra, pas la pluie elle-même. Husqvarna documente aussi « Protection contre la pluie », routine liée aux prévisions météo ; je ne l’ai pas activée pendant l’essai.
Prix conseillé : 1 099 € TTC. La boutique française Husqvarna affichait toujours 999 € lors de ma vérification du 5 octobre 2026. Vérifiez le prix, le vendeur et le contenu du pack avant achat.
Le R6V m’a épargné la tonte courante : coupe nette, centre du jardin couvert et deux retours sans aide. Les retouches de carte et de bordure restent à ma charge.
Le gain de temps est réel, mais je garde le coupe-bordure et retire les câbles fins avant chaque tonte.
À propos de l’auteur : Florian Grassaud édite LeBonRobot et conduit ses essais de robots tondeuses en jardins résidentiels. Parcours, terrains d’essai et indépendance éditoriale.